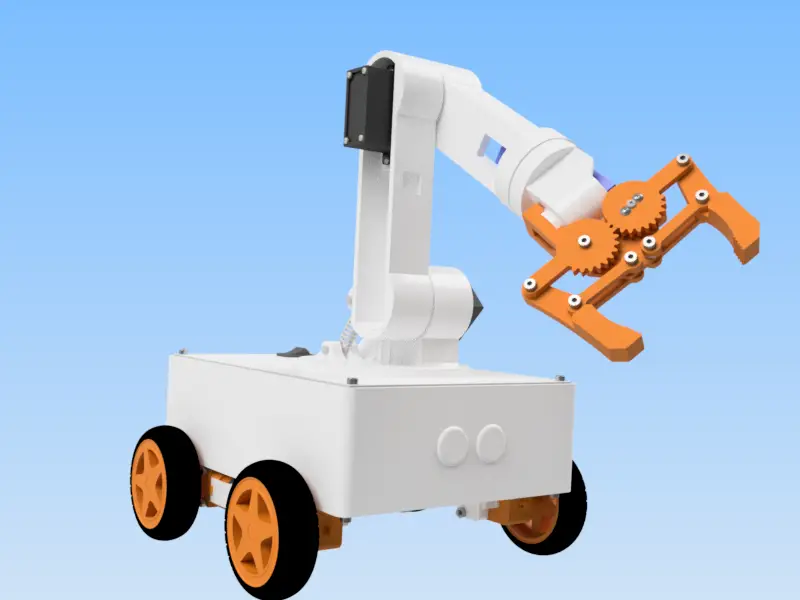
من Fusion 360 إلى توأم رقمي في ROS 2: نموذج URDF وRViz وGazebo مطابقة للذراع الحقيقية (OmArm One، الجزء 2)
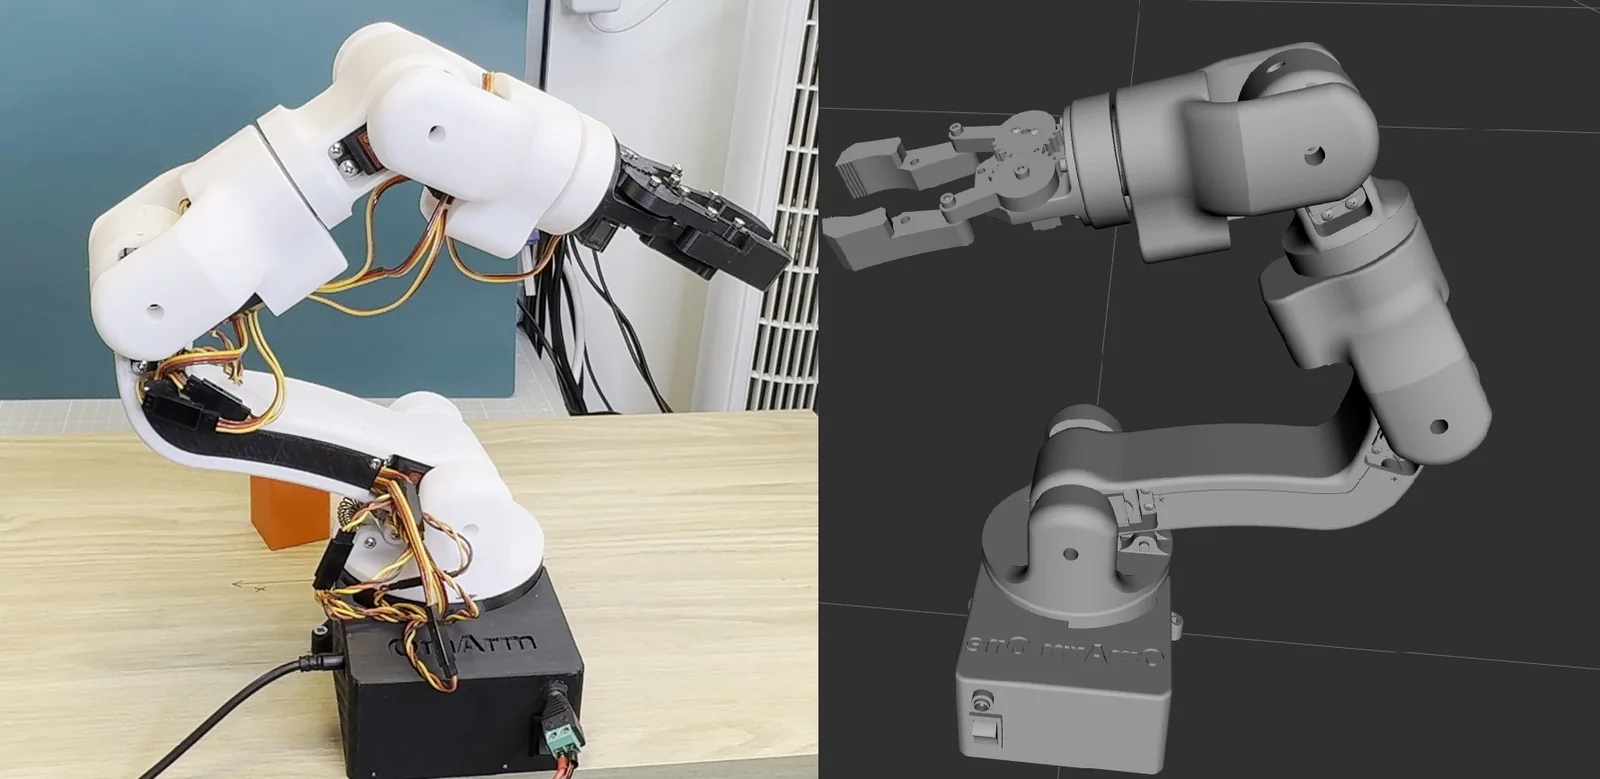
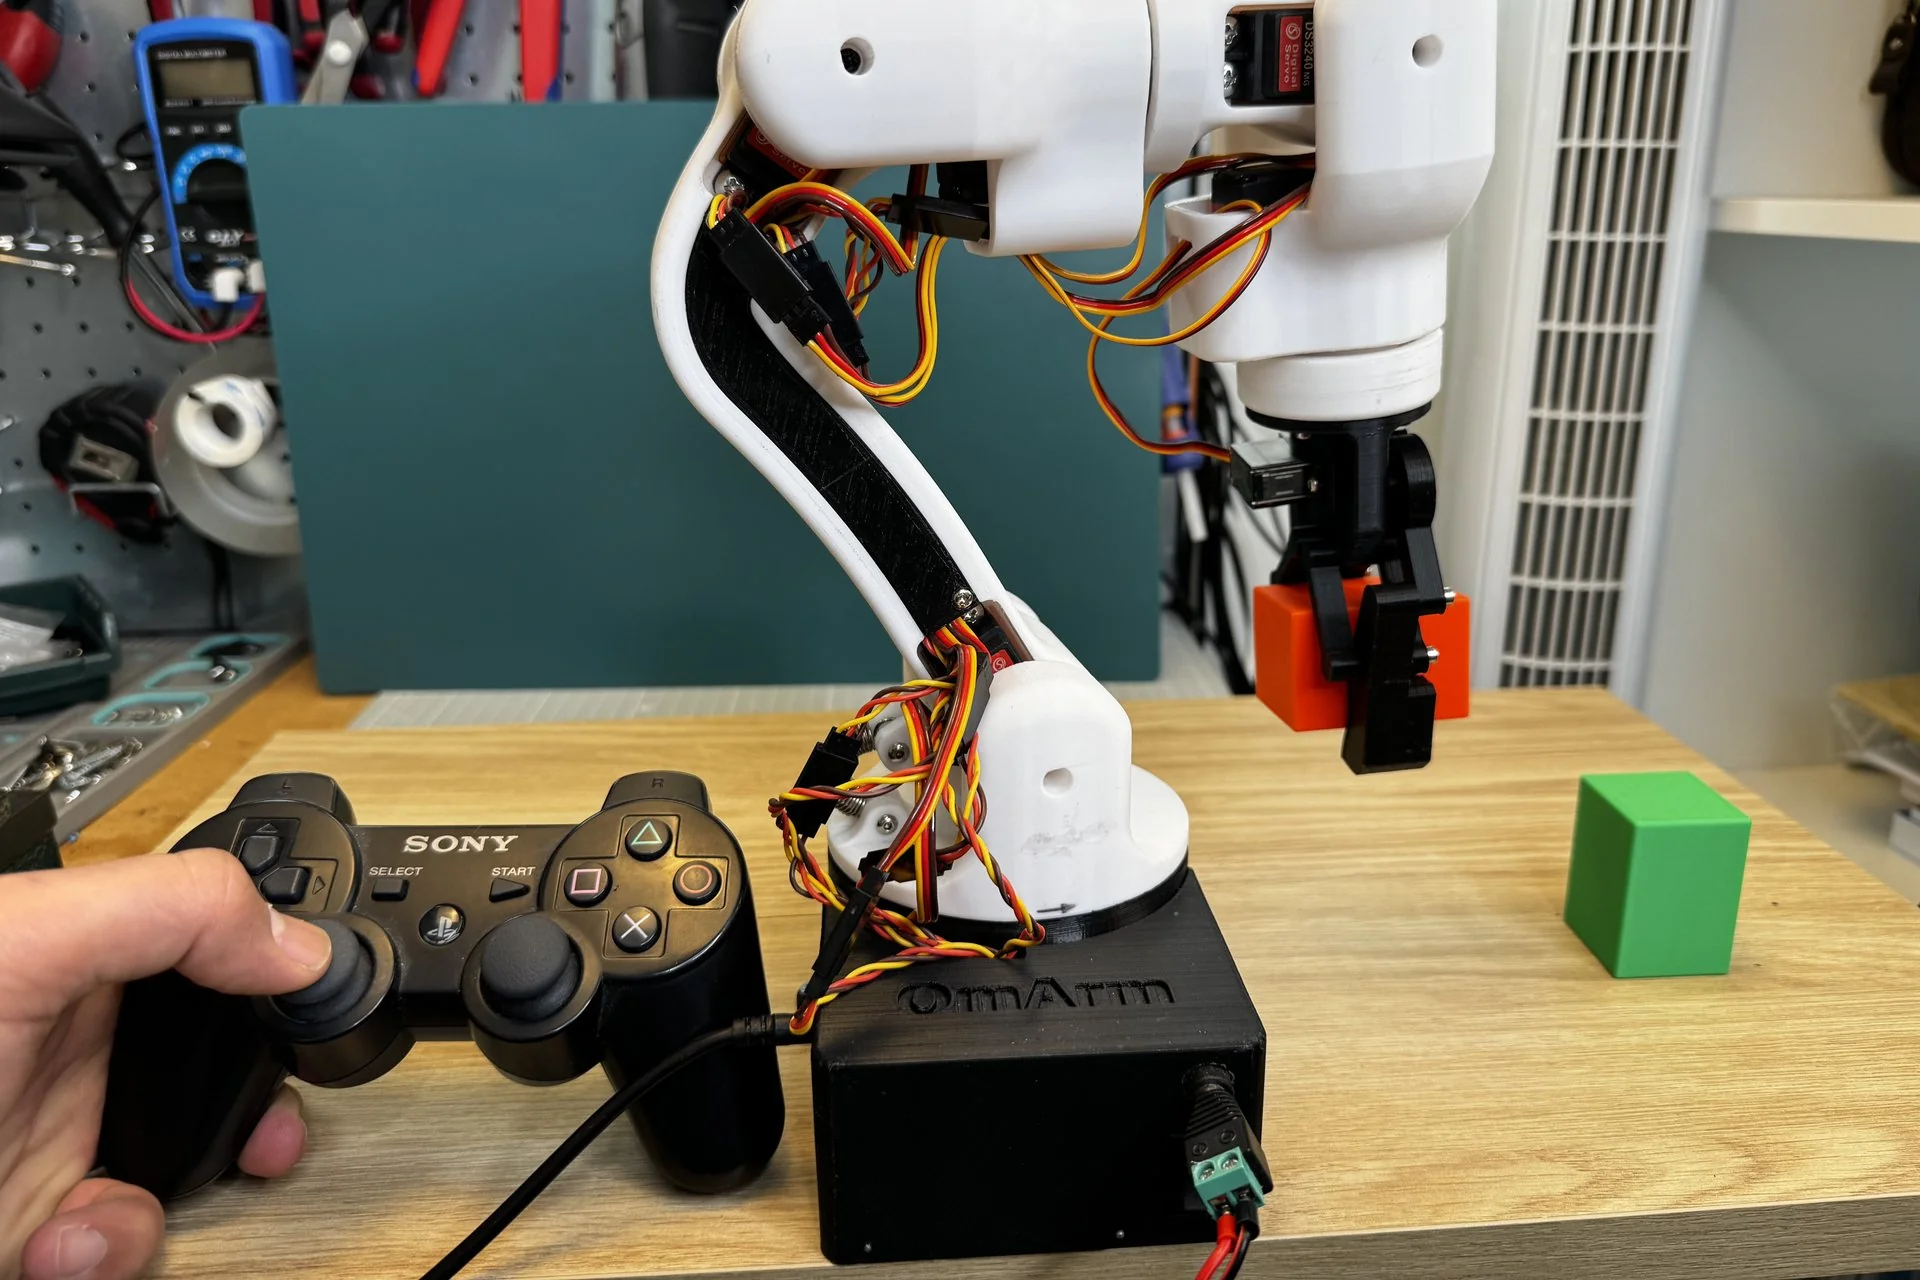
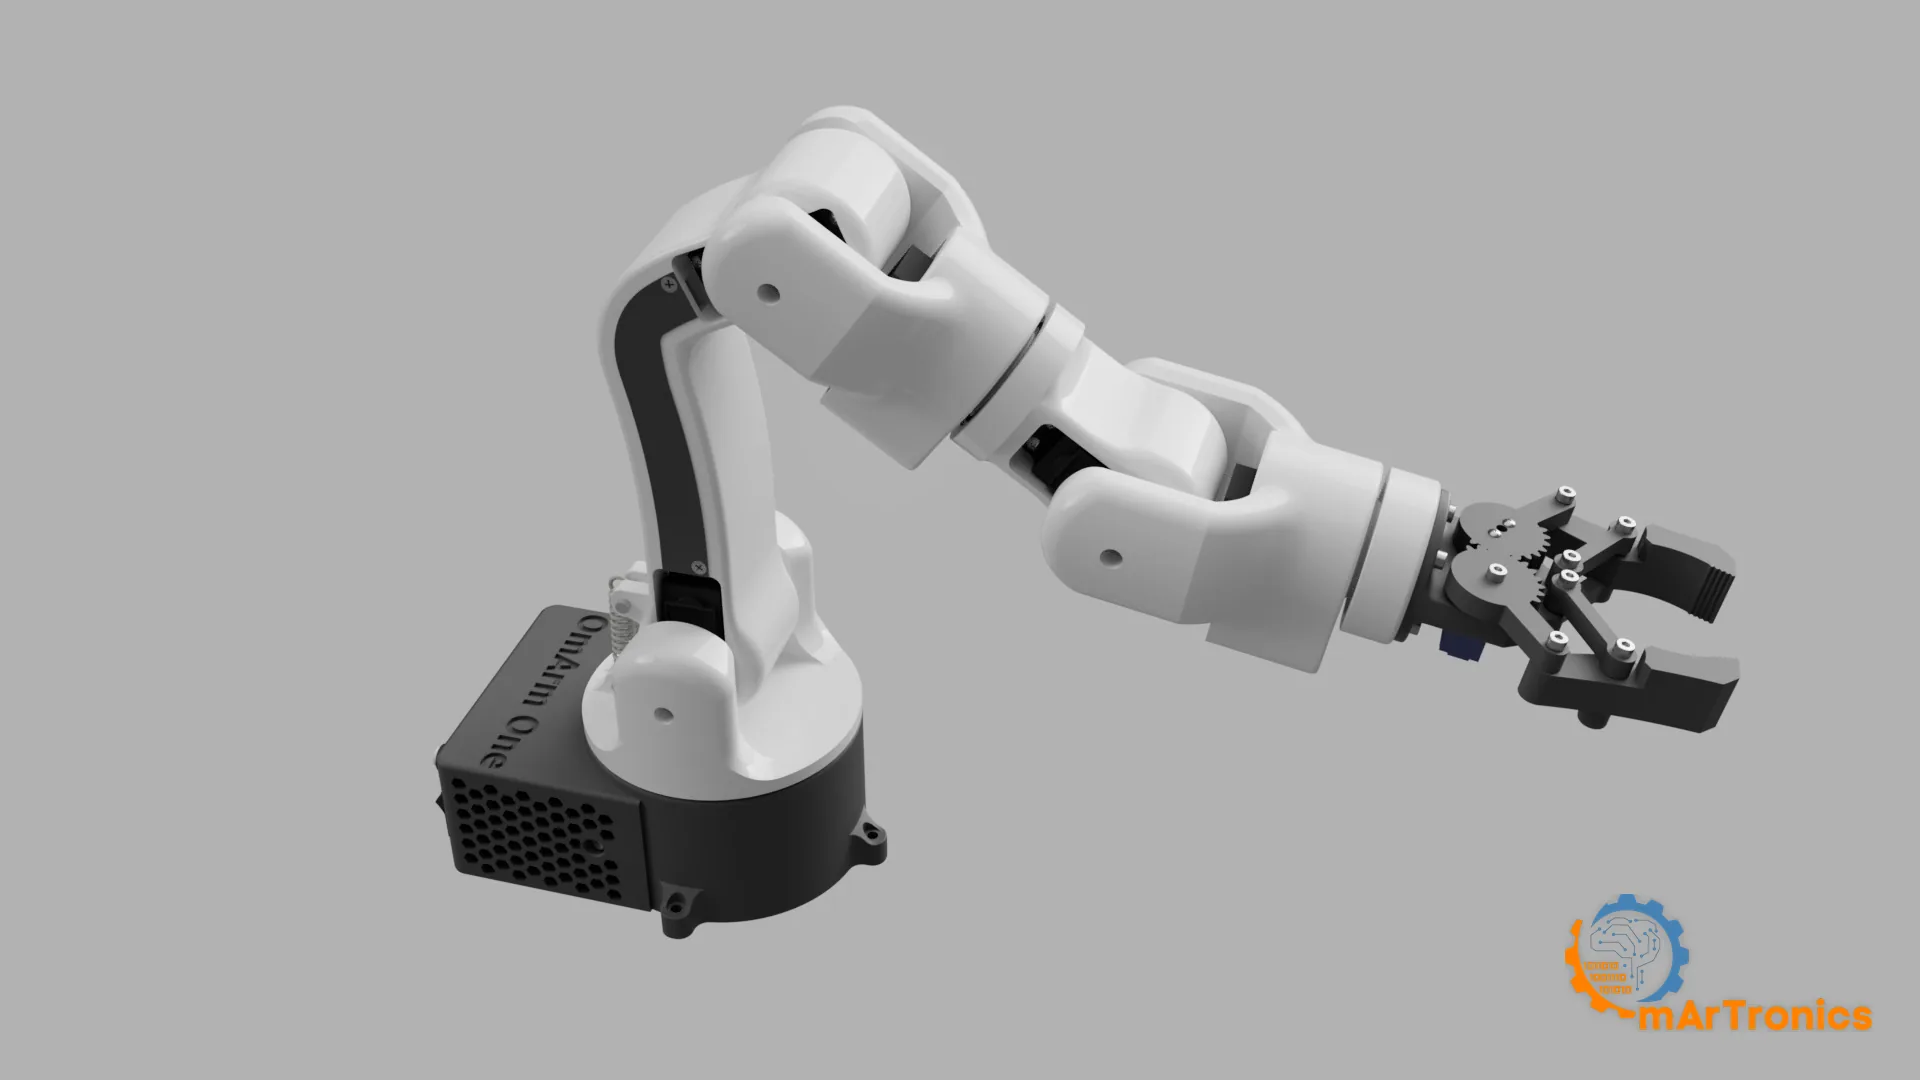
صدّر ملف URDF من Fusion 360، وراجعه، وصحّح اتجاهات المفاصل ونقاط الصفر والحدود حتى يطابق النموذج ذراع OmArm One الحقيقية، ثم شغّله في RViz وGazebo Harmonic. الجزء 2 من سلسلة OmArm One، لـ ROS 2 Jazzy.