OmArm Zero: بناء ذراع روبوتية بست درجات حرية 6-DOF (5+1 للقابض) مع تحكم عبر الويب باستخدام ESP32
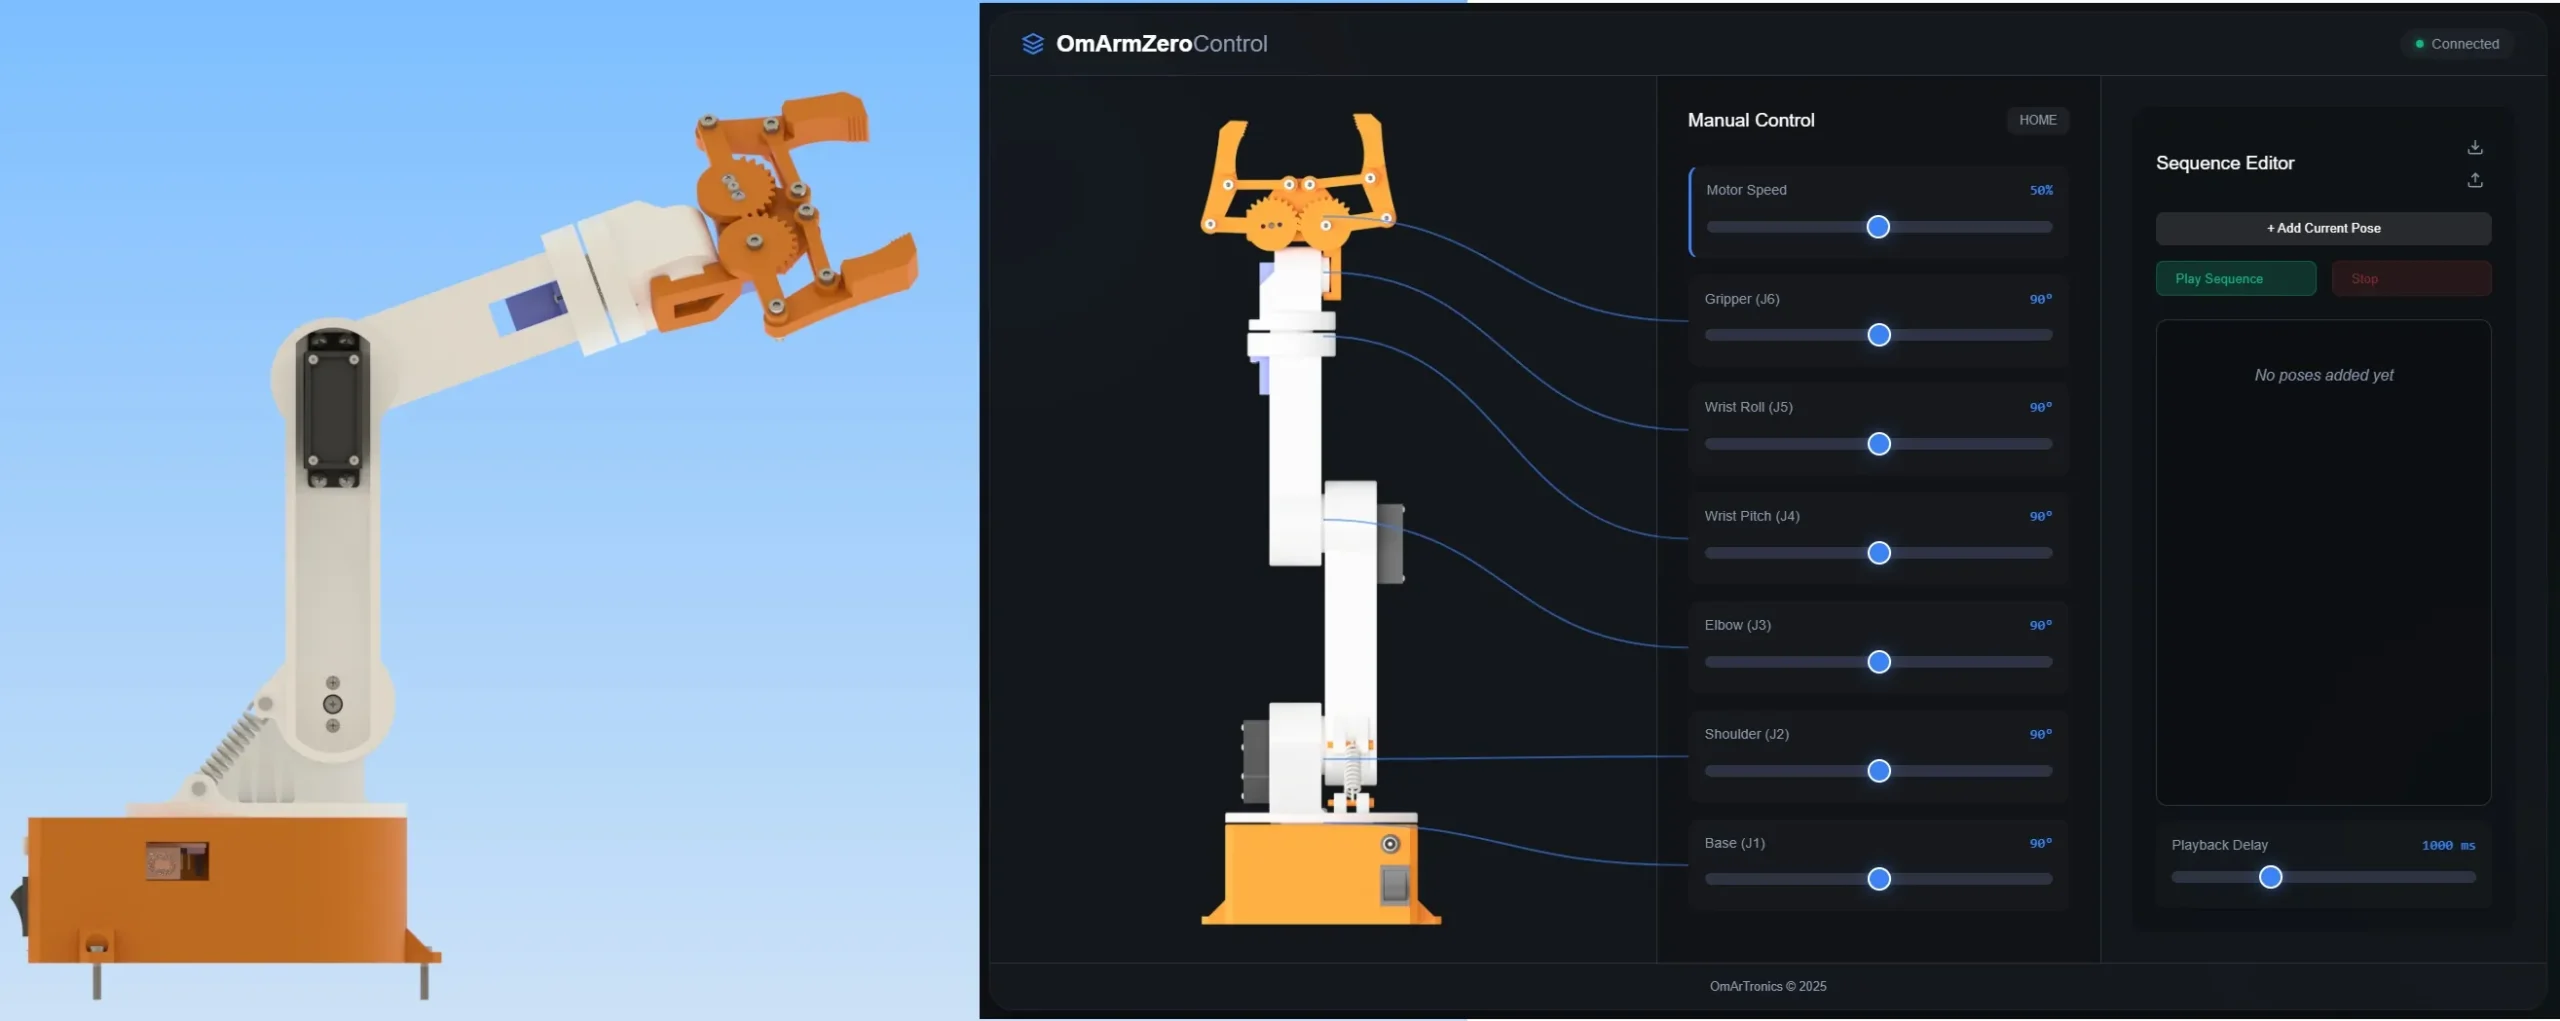
OmArm Zero ESP32 robotic arm with browser-based web control interface

ابنِ OmArm Zero، ذراعًا روبوتية بست درجات حرية (6-DOF، أي 5+1 للقابض) يُتحكَّم بها عبر واي فاي (Wi-Fi) بواسطة ESP32. دليل بناء كامل مع ملفات الطباعة ثلاثية الأبعاد (3D)، ومخططات التوصيل، والبرنامج الثابت (Firmware)، وواجهة تحكم تعمل في المتصفح. مدى وصول 303 mm، وحمولة 100 g (وحتى 150 g مع نابض الكتف)، بتكلفة أقل من $50.
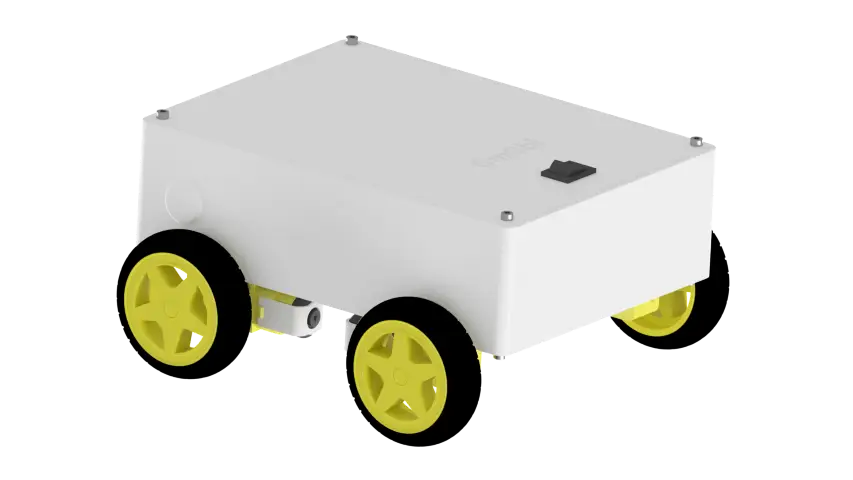
بناء سيارة الروبوت OmObi التي يُتحكَّم بها عبر بلوتوث باستخدام Arduino وHC-05 وAdafruit Motor Shield

OmObi Bluetooth controlled robot car with four yellow wheels and 3D-printed chassis, ready for wireless control via HC-05 Bluetooth and Arduino

ابنِ سيارة روبوتية يُتحكَّم بها عبر البلوتوث باستخدام Arduino Uno ووحدة البلوتوث HC-05 ودرع المحركات Adafruit Motor Shield V1.2. شرح كامل يغطي الهيكل المطبوع بالطباعة ثلاثية الأبعاد (3D)، والتجميع، والتوصيلات، وكود Arduino، وتطبيق MIT App Inventor، واستكشاف الأخطاء وإصلاحها.

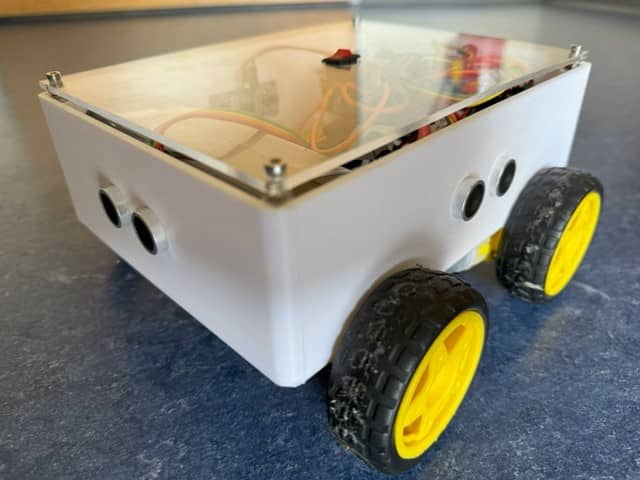
بناء سيارة روبوتية متقدمة ذاتية القيادة يُتحكَّم فيها عبر البلوتوث باستخدام Arduino Mega ومستشعرات الموجات فوق الصوتية وAdafruit Motor Shield

Advanced autonomous and remote-controlled robot car equipped with Arduino Mega and sensors.

قم ببناء سيارة روبوت مستقلة متقدمة باستخدام Arduino Mega وأربعة أجهزة استشعار بالموجات فوق الصوتية HC-SR04 وبلوتوث HC-05 وAdafruit Motor Shield. يغطي هذا البرنامج التعليمي خطوة بخطوة تجميع الهيكل، والأسلاك، وكود Arduino، وتطبيق التحكم MIT App Inventor، وتجنب العوائق بشكل مستقل.

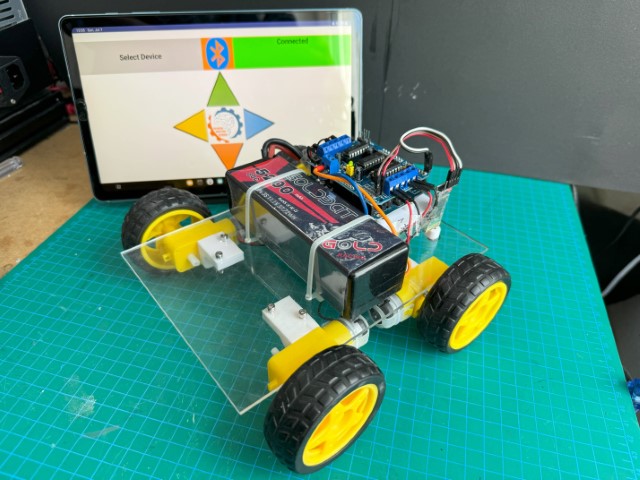
بناء سيارة روبوتية يُتحكَّم بها عبر البلوتوث باستخدام Arduino وHC-05 وAdafruit Motor Shield

Robot car with four yellow wheels on a green mat, with a tablet in the background displaying the control app.

تعرّف على كيفية بناء سيارة روبوتية يتم التحكم بها عبر البلوتوث باستخدام أردوينو أونو، ووحدة بلوتوث HC-05، ودرع محرك Adafruit. يغطي هذا الدليل الشامل خطوة بخطوة تجميع الهيكل، والتوصيلات الكهربائية، وبرمجة أردوينو، وتطبيق تحكم مخصص باستخدام MIT App Inventor، والاختبار، واستكشاف الأخطاء وإصلاحها، والأسئلة الشائعة.