OmArm One: Build a 3D Printed 7-DOF Robot Arm on Real Ball Bearings (Part 1)
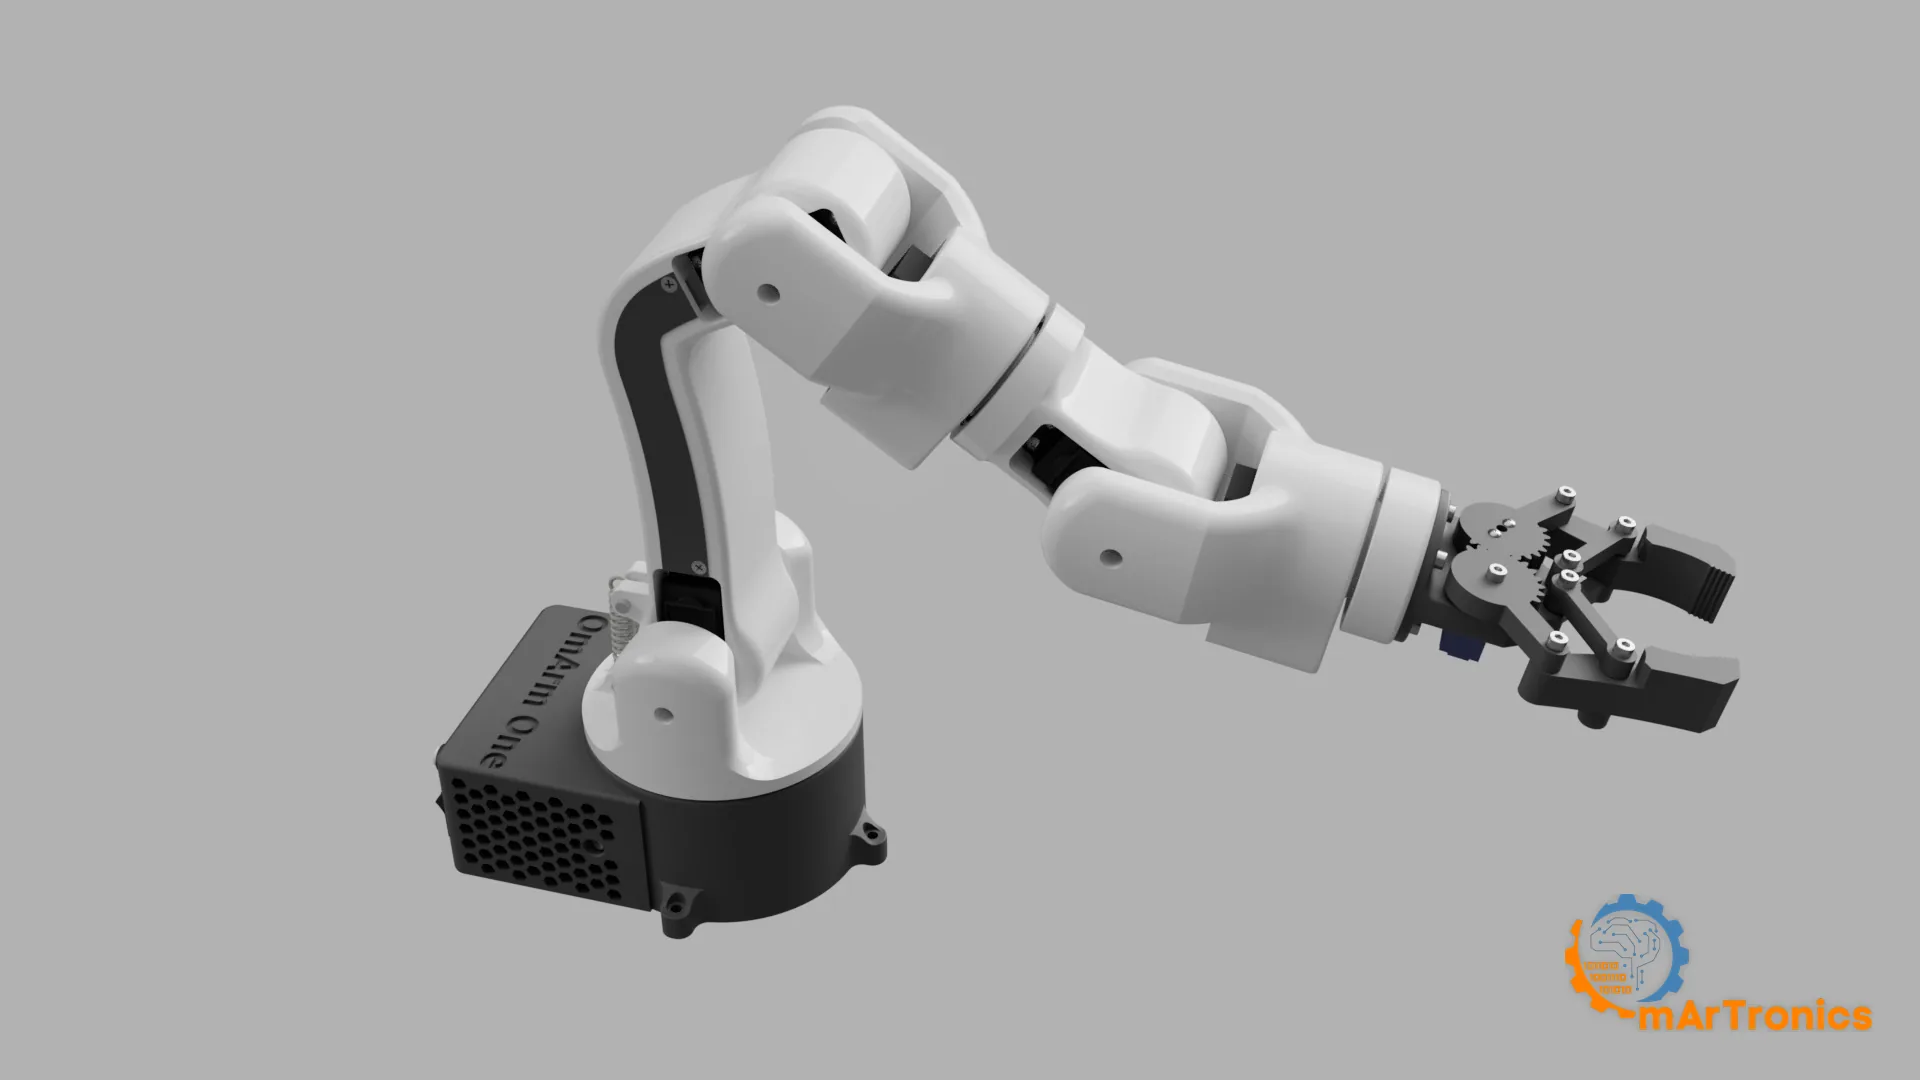
Build a 3D printed robot arm with 7 DOF on real ball bearings: 485 mm reach, 200 g payload, full BOM, 16 assembly animations and ESP32 web control.
Build a 3D printed robot arm with 7 DOF on real ball bearings: 485 mm reach, 200 g payload, full BOM, 16 assembly animations and ESP32 web control.
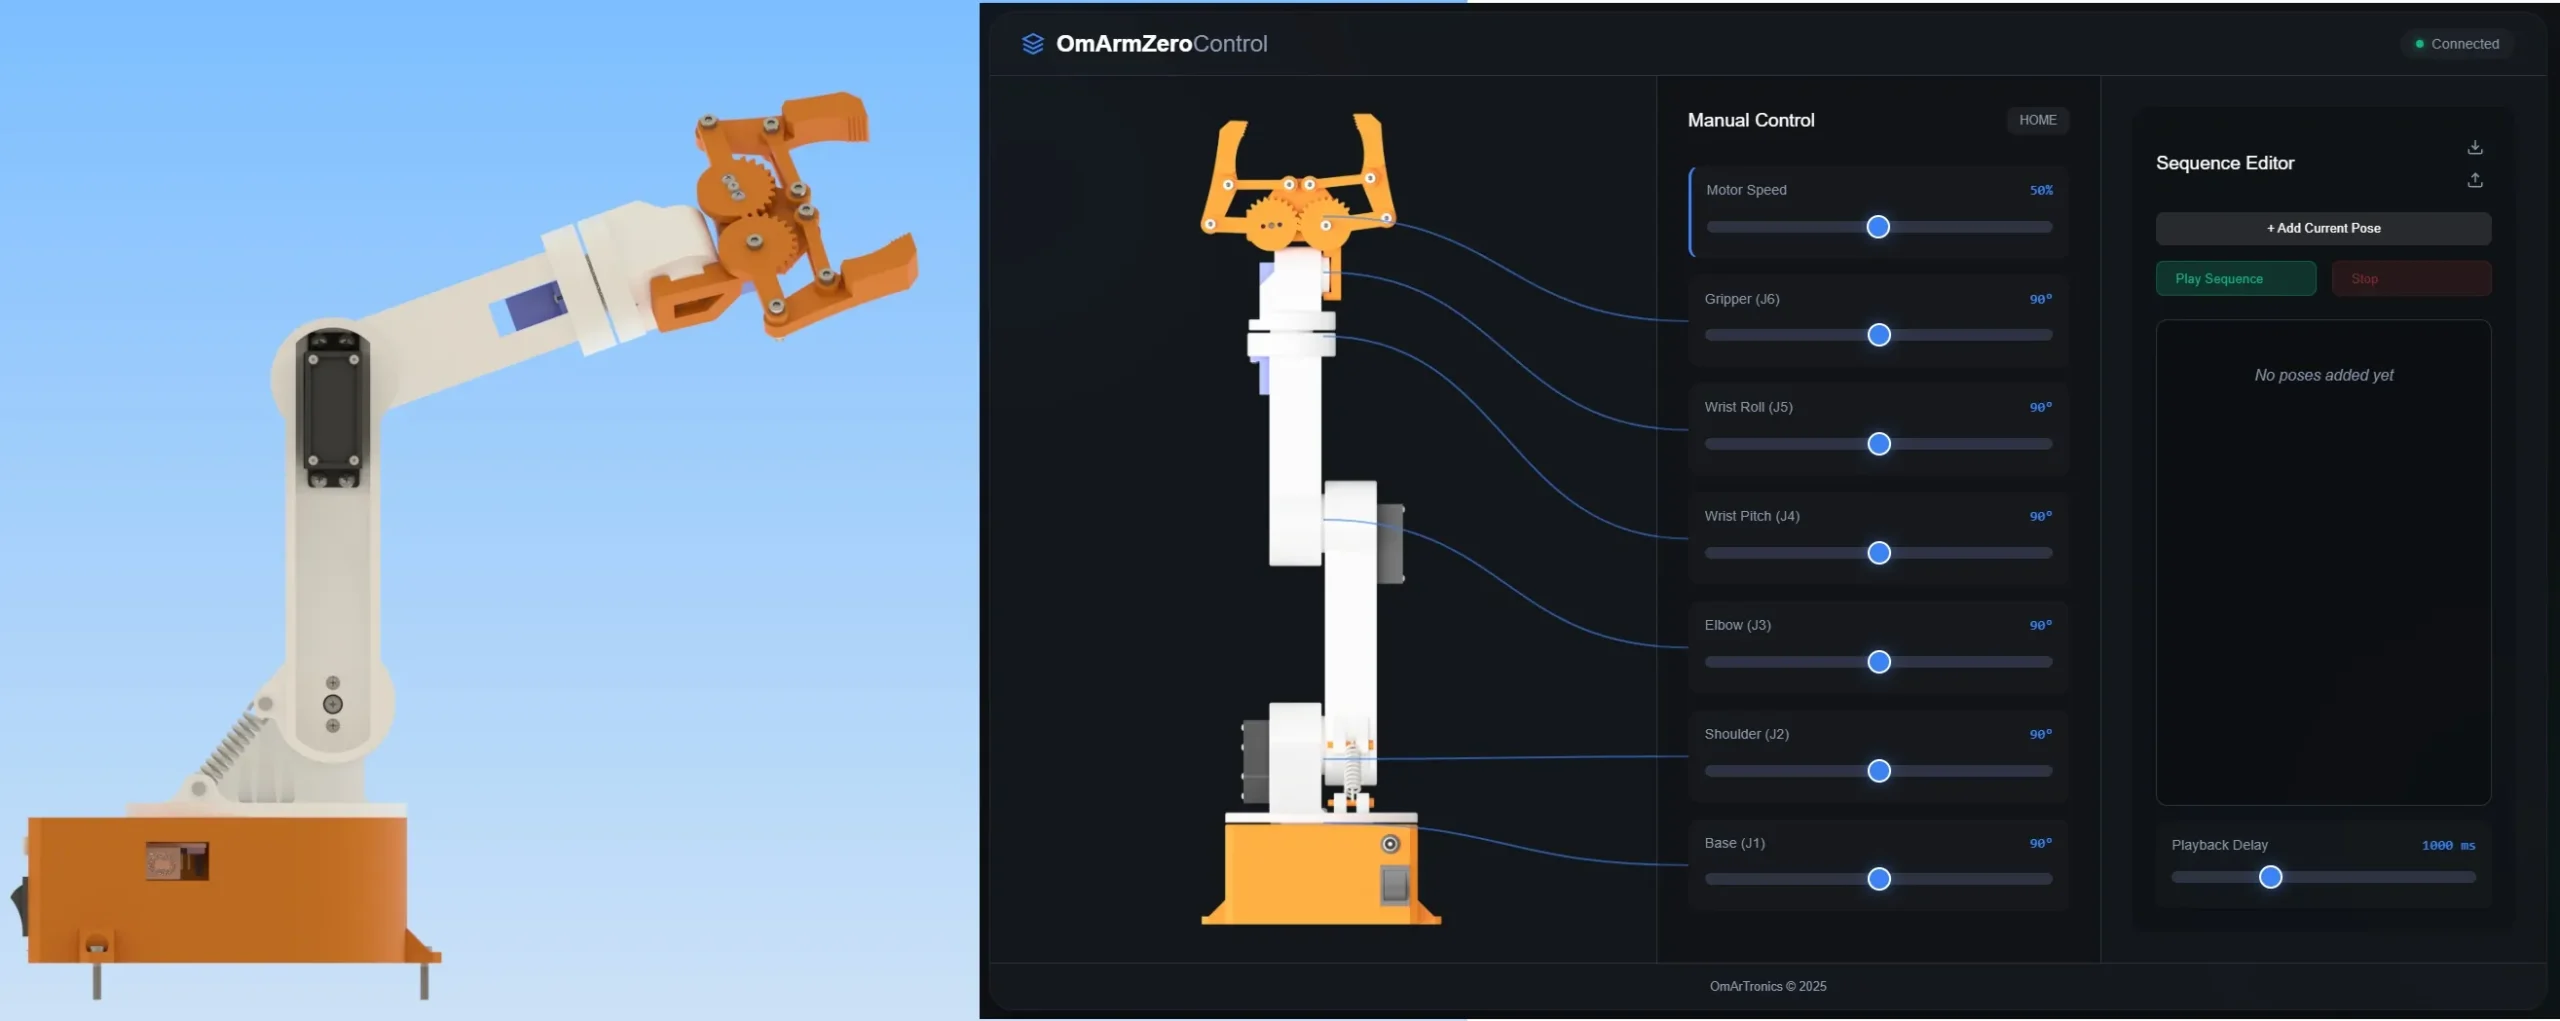
Build OmArm Zero, a 6-DOF (5+1 gripper) robotic arm with ESP32 WiFi control. Complete build guide with 3D printing files, wiring diagrams, firmware, and a browser-based control interface. 303mm reach, 150g payload, under $50.
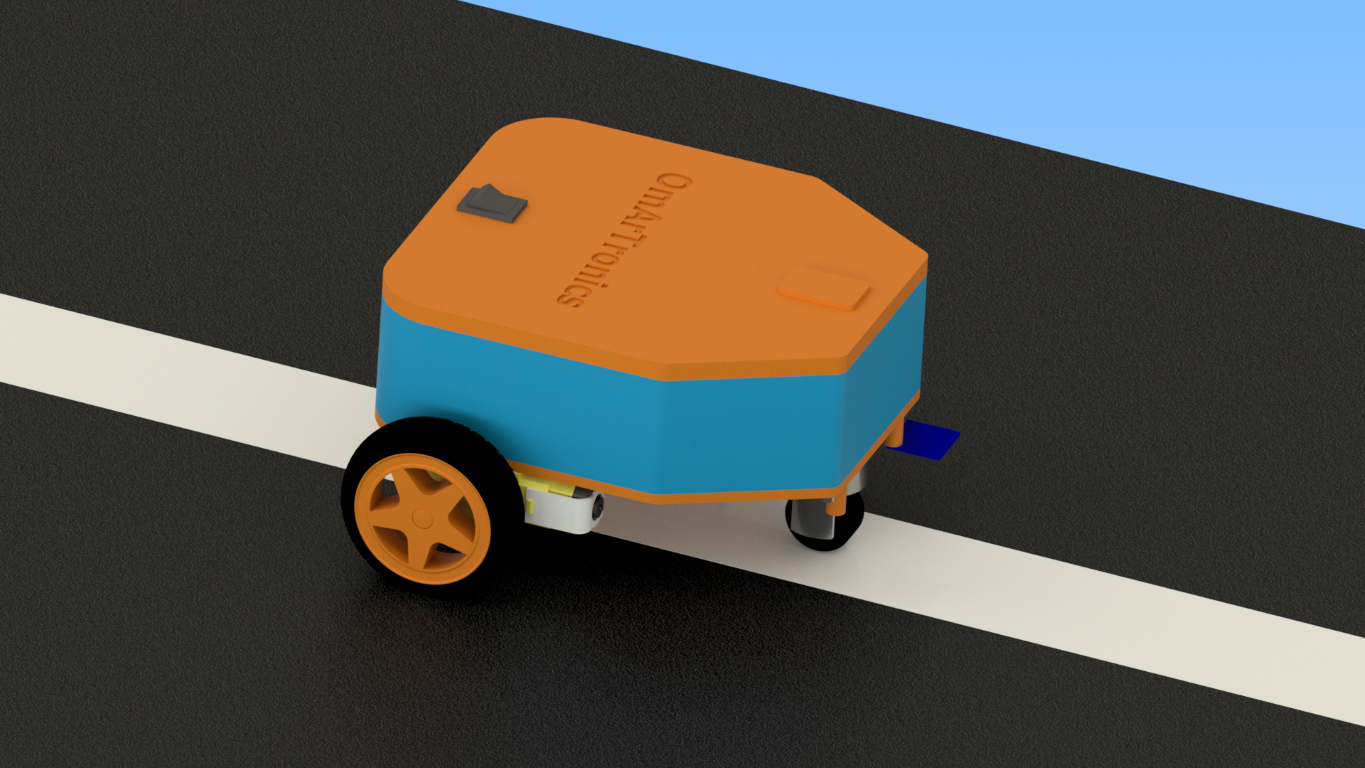
برنامج تعليمي كامل لبناء روبوت متطور يتبع الخطوط TCS34725 مع تحكم Arduino وPID. يغطي تصميم الهيكل ثلاثي الأبعاد، والأسلاك، ومعايرة المستشعر، وضبط PID، والإرشادات التفصيلية الكاملة للتعليمات البرمجية. الترقية الطبيعية من مشروع تابع خط KY-033 للمبتدئين.
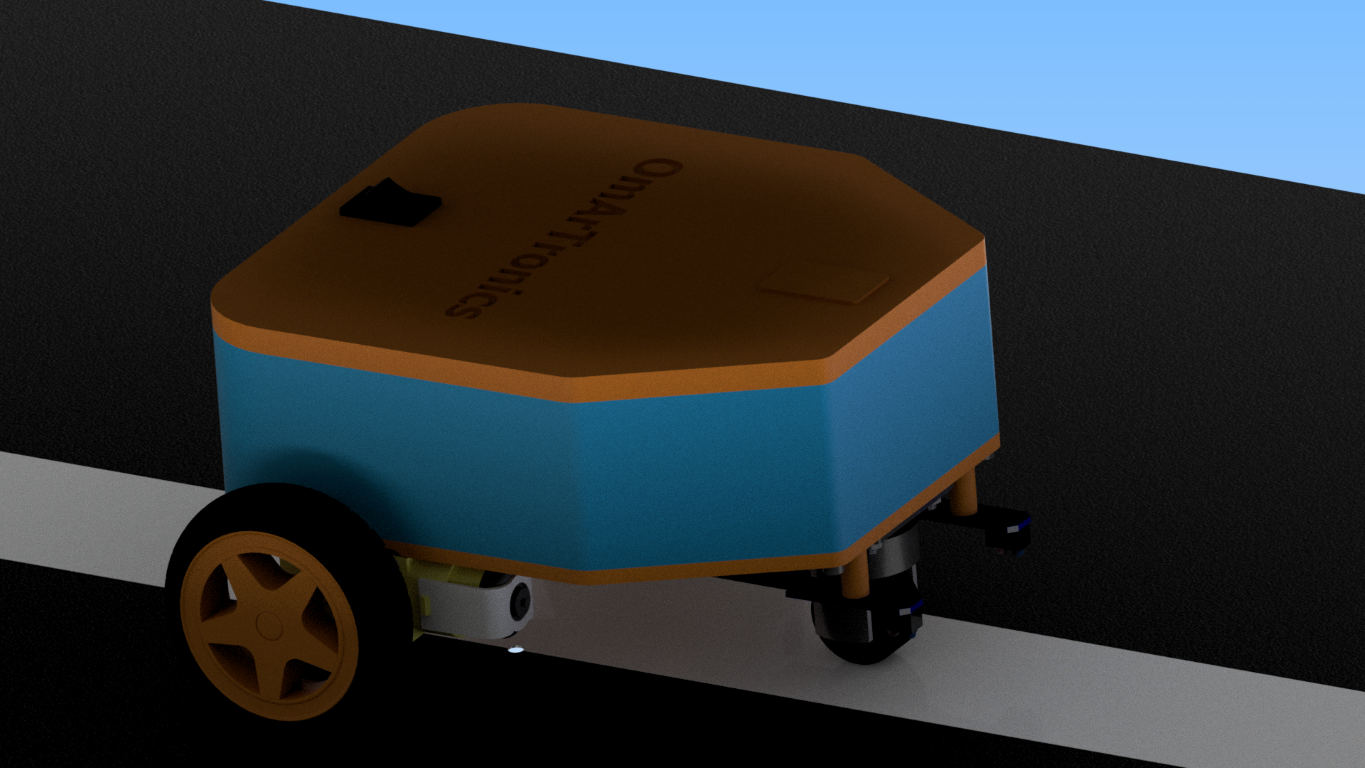
تعلم كيفية بناء خط KY-033 يتبع الروبوت باستخدام Arduino من الصفر. يغطي هذا البرنامج التعليمي للمبتدئين التصميم ثلاثي الأبعاد، والتجميع، والأسلاك، وكود Arduino، والاختبار، والضبط، واستكشاف الأخطاء وإصلاحها لمشروع روبوت تابع لخط DIY كامل.
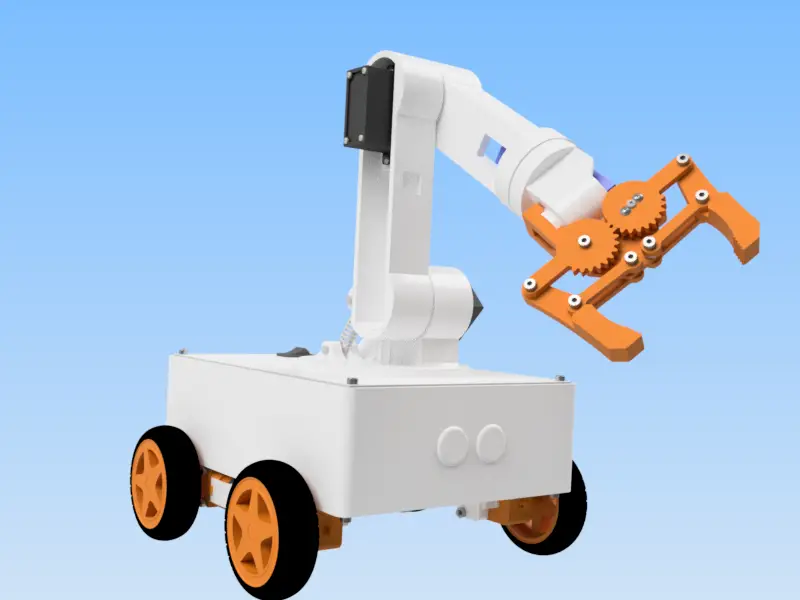
قم ببناء OmObiArm، وهو ذراع روبوت متنقل يمكن التحكم فيه عن طريق البلوتوث ومدعوم من Arduino Mega وHC-05 وAdafruit Motor Shield وPCA9685 servo driver. برنامج تعليمي كامل يغطي التصميم ثلاثي الأبعاد، والتجميع، والأسلاك، وكود Arduino، وتطبيق MIT App Inventor، والمعايرة، واستكشاف الأخطاء وإصلاحها، والأسئلة الشائعة.
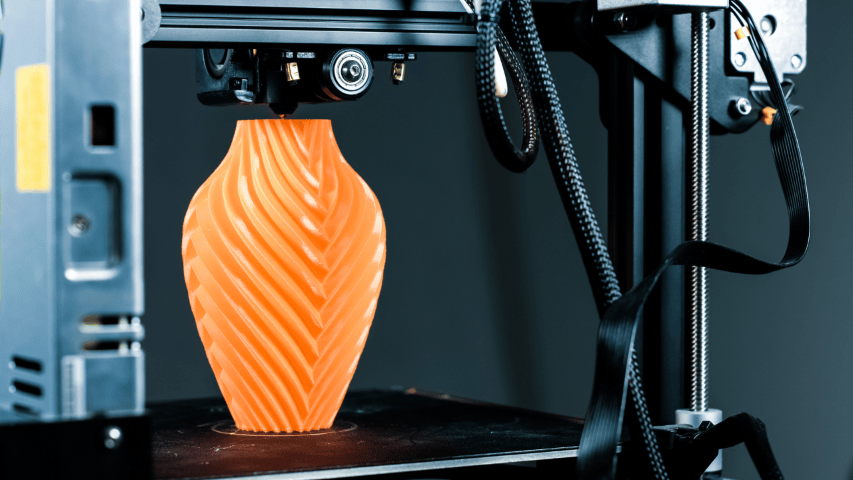
دليل كامل للمبتدئين لأساسيات الطباعة ثلاثية الأبعاد يغطي تقنية FDM، والمواد، وسير عمل التصميم بمساعدة الحاسوب (CAD) للطباعة باستخدام Autodesk Inventor وCura slicer، وإعداد الطابعة، واستكشاف الأخطاء وإصلاحها، وأفكار مشاريع عملية للصانعين والمهندسين.