ملخص سريع
أربع أذرع روبوتية مطبوعة بالطباعة ثلاثية الأبعاد (3D)، بُنيت كلها ووُثّقت على هذا الموقع: ذراع Arduino يُتحكَّم بها بمقاومات متغيرة (Potentiometer)، والذراع نفسها مع البلوتوث، وOmArm Zero بتحكم واي فاي (Wi-Fi) عبر ESP32 وسلسلة ROS 2 من أربعة أجزاء، وOmArm One التي تدور على محامل كروية. تشرح هذه الصفحة ماذا يعني “6 محاور” و“6 DOF”، وتقارن التصاميم الأربعة في جدول واحد، وتخبرك أيها تبني أولًا. لكل تصميم شرح مجاني خطوة بخطوة وحزمة تنزيل تضم ملفات الطباعة.
بنيت أربع أذرع روبوتية منذ عام 2024، وكل واحدة منها تعالج شيئًا لم تستطع سابقتها فعله. إذا أردت بناء ذراع بست محاور في المنزل، فلست مضطرًا إلى تكرار هذا المسار. هذه الصفحة هي النظرة العامة التي تمنيت لو كانت لدي في البداية: المصطلحات، والتصاميم الأربعة جنبًا إلى جنب، وإجابة صادقة عن سؤال “أيها أولًا؟”.
ماذا يعني “6 محاور” و“6 DOF”
المحور هو مفصل واحد مزوّد بمحرك. ودرجة الحرية (DOF) هي حركة مستقلة واحدة. في الذراع الصناعية تعني الكلمتان الشيء نفسه: ستة مفاصل، كي تصل الأداة إلى أي موضع (ثلاث درجات حرية) بأي توجيه (ثلاث درجات أخرى). ولهذا تكون أذرع المصانع ذات “6 محاور”.
أما أذرع الهواة فتُعدّ بطريقة مختلفة، وقد جاريت هذه العادة. معظم أطقم وشروح “6-DOF”، ومنها ذراعاي الأوليان وOmArm Zero، فيها خمسة مفاصل وقابض. القابض يفتح ويغلق، فهو حركة، لكنه لا يضيف مدى وصول ولا توجيهًا. وبصراحة، هذا يعني 5+1. أما OmArm One ففيها ستة مفاصل حقيقية وقابض، أي 6+1، أو “7-DOF” بحسب عرف الهواة.
أبقيت على تسميات الهواة في شروحي لأن هذا ما يبحث عنه الناس، لكن الجدول أدناه يعدّ المفاصل بالطريقة الدقيقة.
الأذرع الأربع جنبًا إلى جنب
| الذراع | Joints | محركات السيرفو | التحكم | مدى الوصول / الحمولة | الملفات |
|---|---|---|---|---|---|
| ذراع Arduino بست درجات حرية (6-DOF) (2024) | 5 + قابض | 3× MG996R، و3× SG90 | Arduino Mega + PCA9685، ومقاومة متغيرة واحدة لكل محرك سيرفو | غير مقيسة؛ أجسام خفيفة فقط | 12 ملف STL، حزمة مجانية |
| ذراع البلوتوث بست درجات حرية (6-DOF) | 5 + قابض | 3× MG996R، و3× SG90 | Arduino Uno + HC-05 + PCA9685، وتطبيق Android، و10 وضعيات مخزّنة | غير مقيسة؛ أجسام خفيفة فقط | 13 ملف STL + STEP، الحزمة |
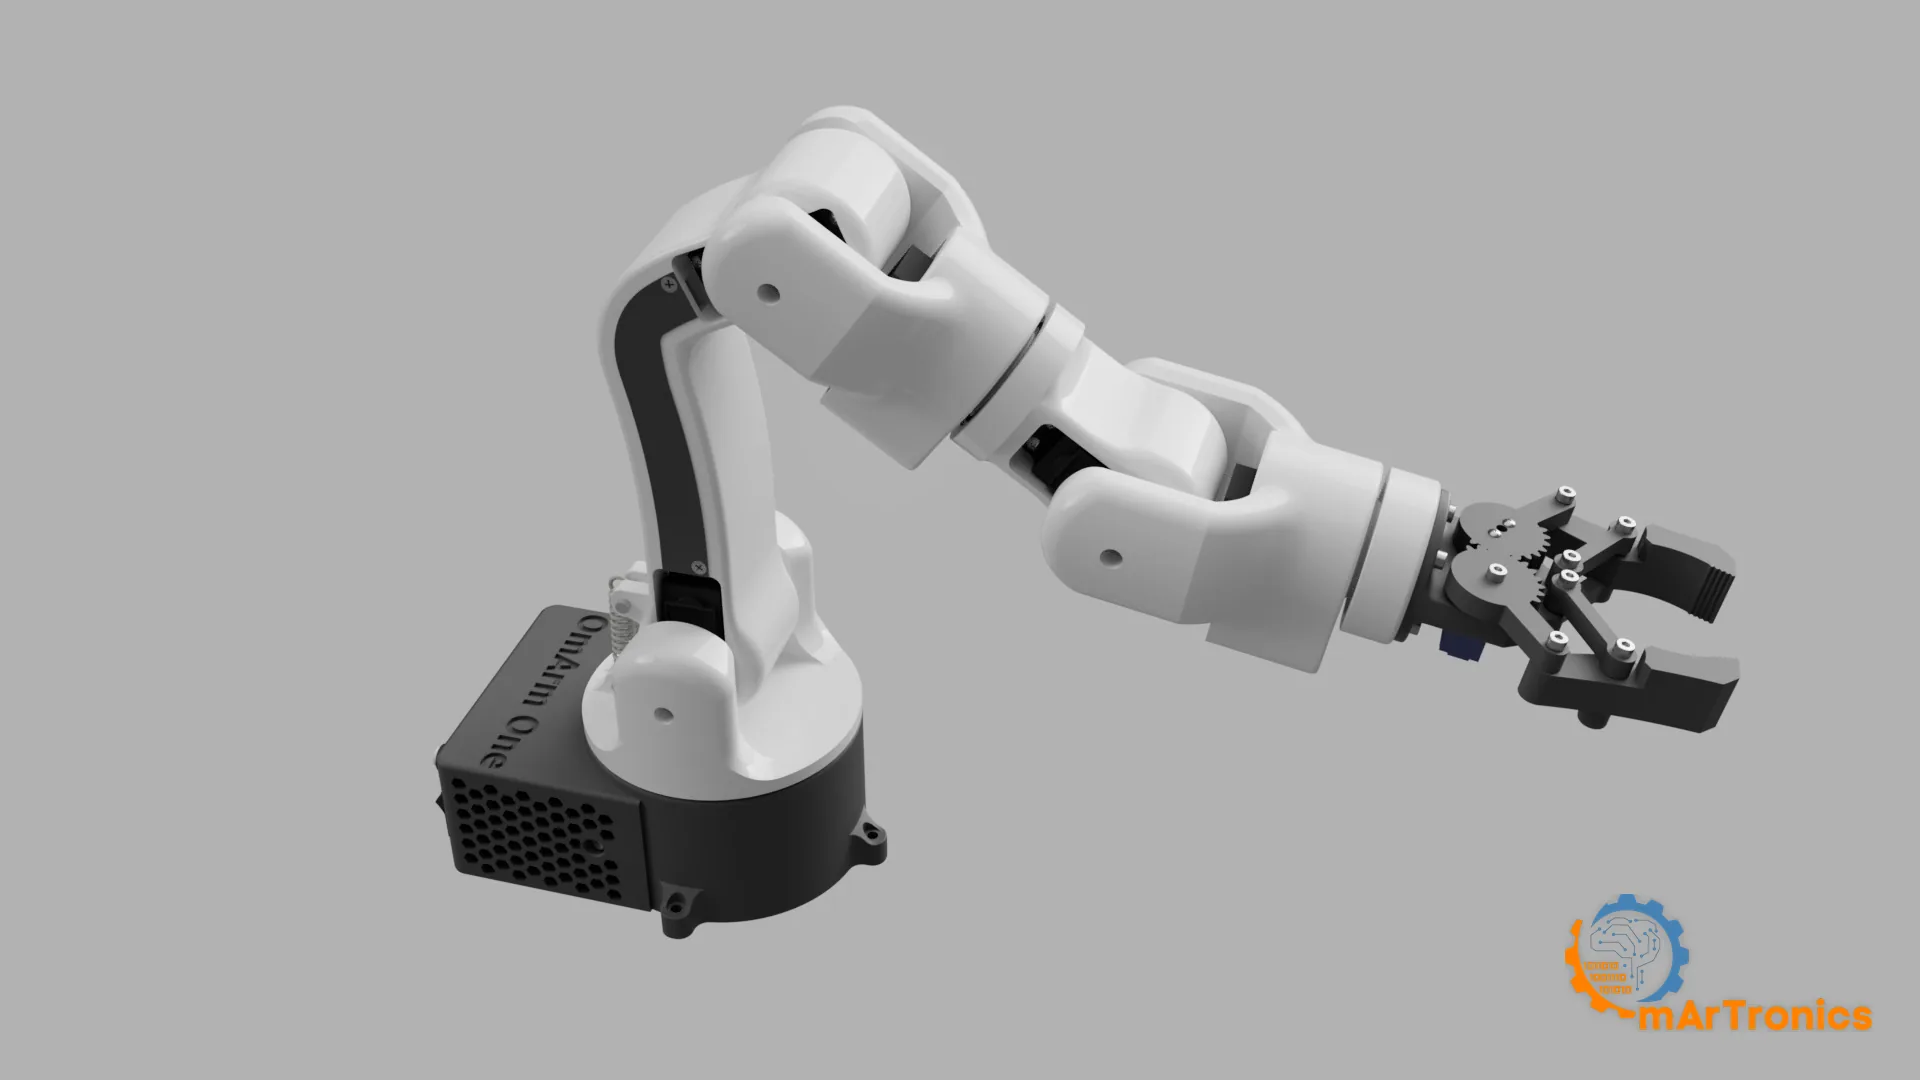
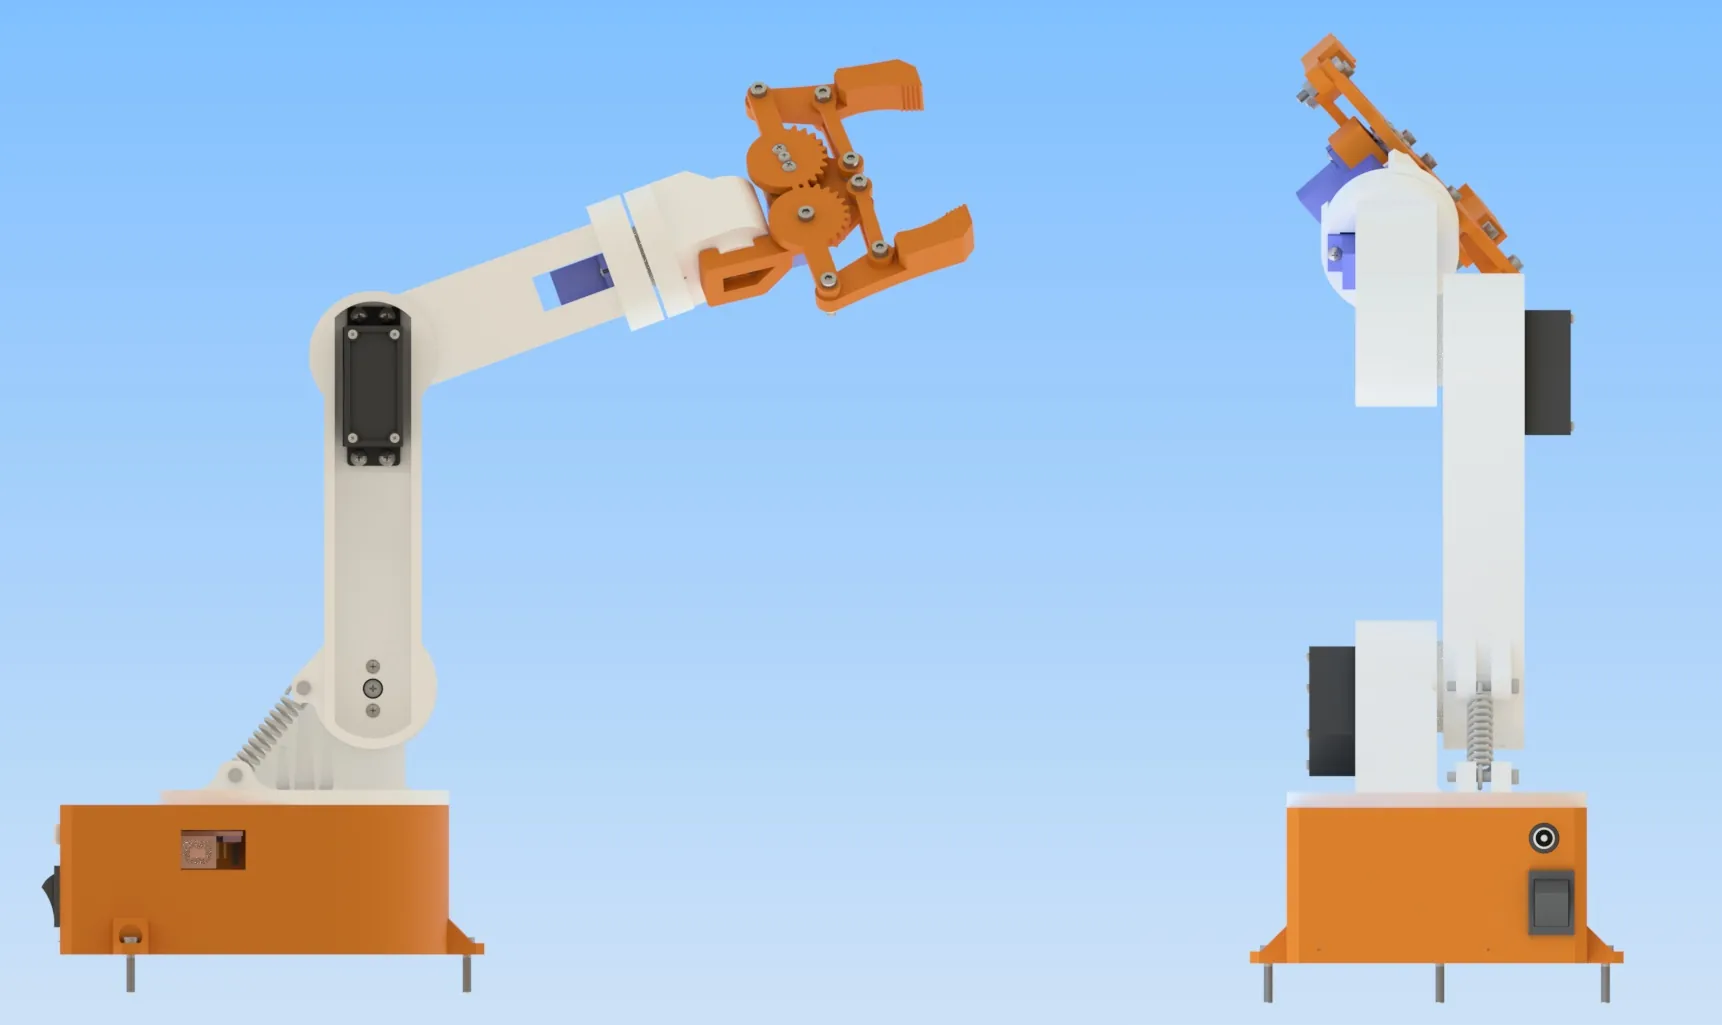
| OmArm Zero | 5 + قابض | 3× MG996R، و3× SG90 | ESP32 + PCA9685، وتطبيق ويب عبر واي فاي (Wi-Fi)، ووصلة تسلسلية لـROS 2 | 303 mm، و100 g (150 g مع نابض الكتف) | 12 ملف STL + STEP، والبرنامج الثابت (Firmware)، ودليل PDF من 70 صفحة، الحزمة |
| OmArm One | 6 + قابض | 6× DS3240 (36 kg·cm)، و1× SG90 | ESP32 + PCA9685، وتطبيق ويب، ويد تحكم PS3، وتوأم رقمي في ROS 2 | 485 mm، و200 g (بحد أقصى 250 g) عند نصف قطر 300 mm | 23 قطعة مطبوعة، ومحامل كروية في كل مفصل يحمل حملًا، والبرنامج الثابت (Firmware)، ودليل PDF من 90 صفحة، الحزمة |
وهناك نسخة خامسة: OmObiArm يضع ذراع البلوتوث على مركبة بأربع عجلات، فتقود إلى الجسم قبل أن تمسكه. وميكانيكيًا هو ذراع البلوتوث نفسها بقاعدة معدّلة.
أي ذراع تبني أولًا؟
- لم توصّل محرك سيرفو من قبل: ابنِ ذراع Arduino. ست مقاومات متغيرة، بلا تطبيق ولا واي فاي (Wi-Fi). تدير مقبضًا فيتحرك مفصل، وهذا يعلّمك عن محركات السيرفو وعزم الدوران والطاقة أكثر مما يعلّمك أي برنامج.
- تريد التحكم بها من هاتفك: ابنِ ذراع البلوتوث. القطع نفسها مع وحدة HC-05 وتطبيق مصنوع في MIT App Inventor. تخزّن عشر وضعيات وتعيد تشغيلها.
- تريد تعلّم ROS 2 أو MoveIt 2 أو الرؤية الحاسوبية: ابنِ OmArm Zero. تكلف قطعها نحو $50 ولها سلسلة من أربعة أجزاء: البناء، و نموذج URDF, تخطيط الحركة و الالتقاط والوضع بكاميرا.
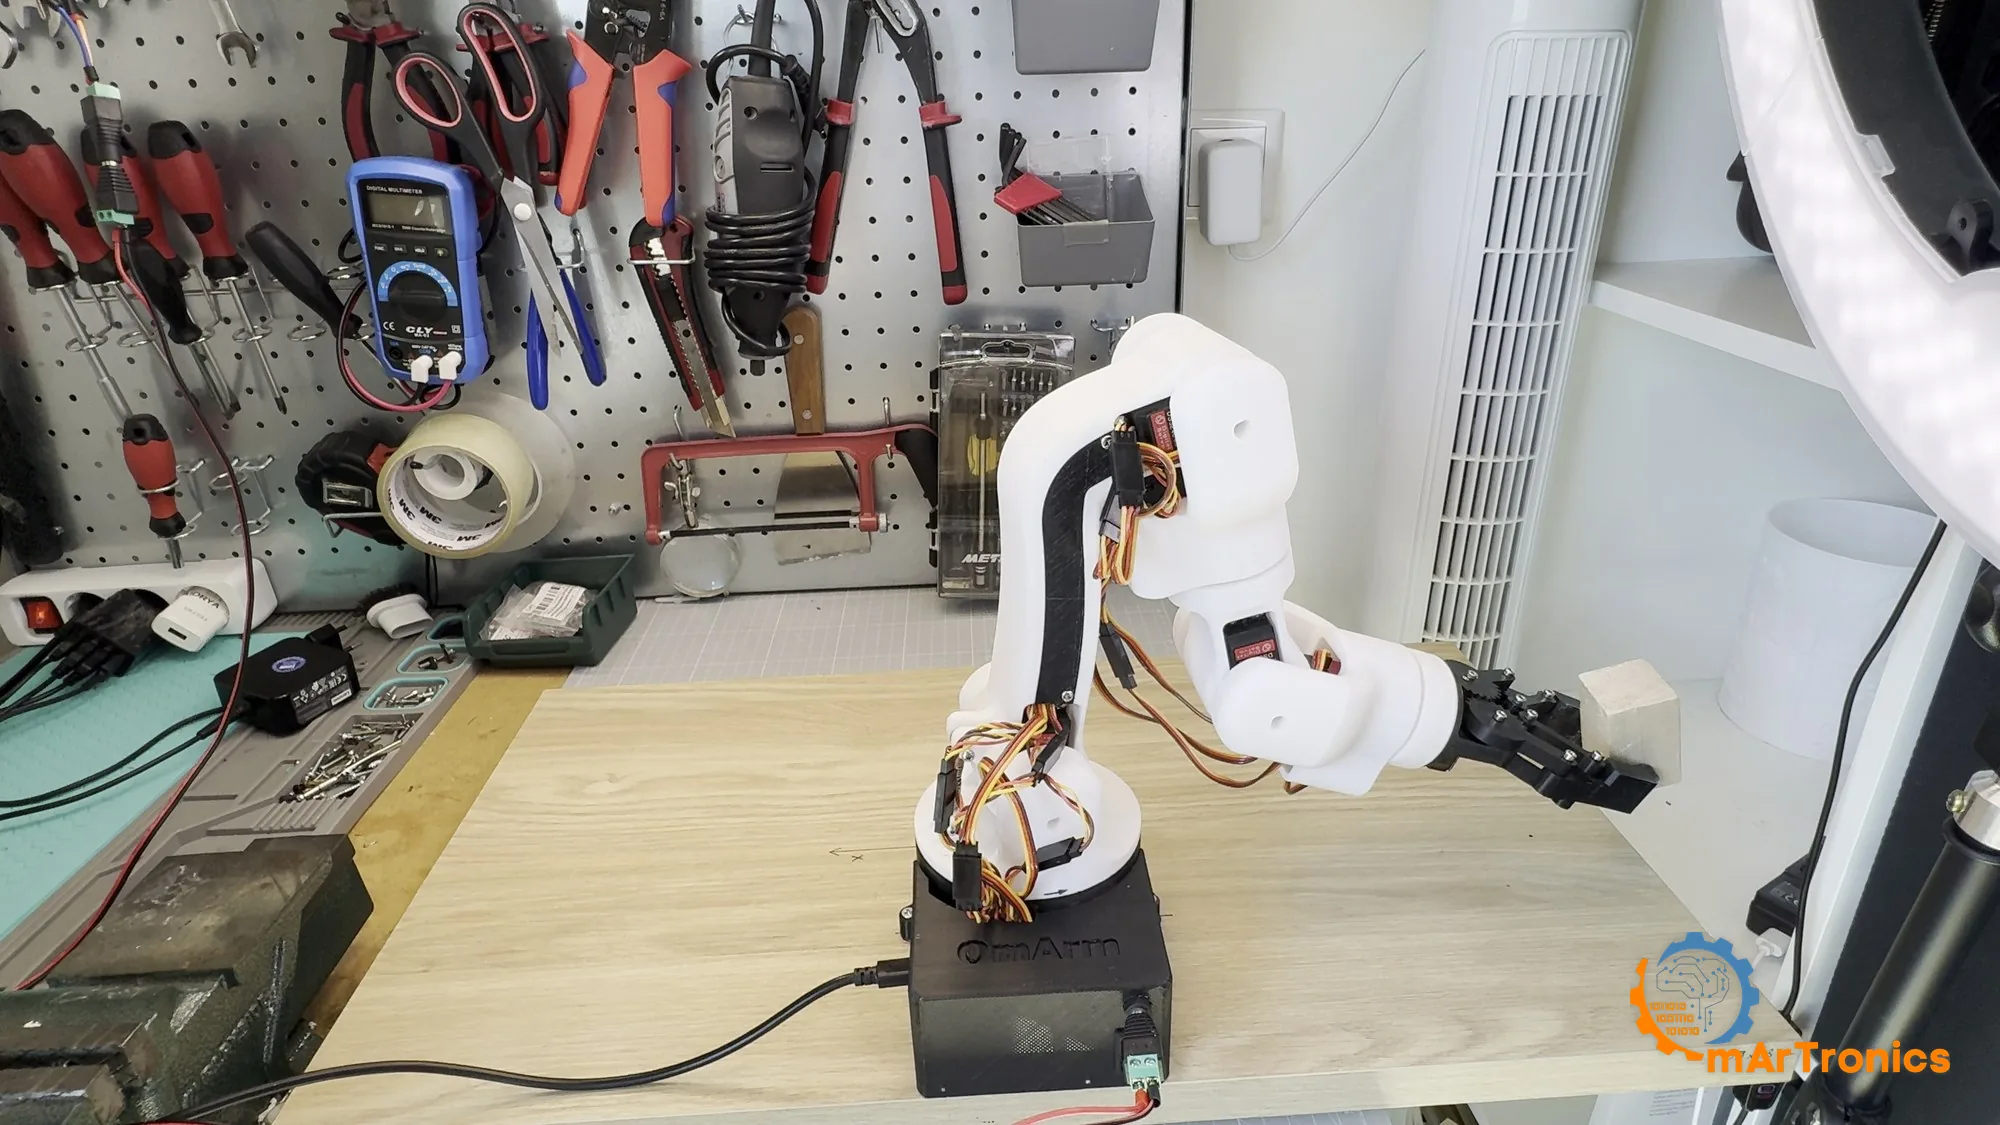
- تريد آلة حقيقية لا نموذجًا للعرض: ابنِ OmArm One. محامل كروية في كل مفصل يحمل حملًا، ومدى وصول 485 mm، وحمولة 200 g، و التوأم الرقمي الذي يطابق الذراع الحقيقية.
جاءت القفزة من ذراع البلوتوث إلى OmArm Zero بسبب أمرين مزعجين: مدى البلوتوث كان قصيرًا، وكان الأمر يحتاج إلى لوحتين (Uno وHC-05) لأداء ما يفعله ESP32 واحد بمفرده. وجاءت القفزة من Zero إلى One لأن كتف Zero احتاج إلى نابض لرفع 150 g. والمحامل تحل ذلك على نحو سليم.
ما تحتاجه كل ذراع بست محاور
محركات السيرفو
تستخدم الأذرع الصغيرة الثلاث محركات السيرفو MG996R (بتروس معدنية، نحو 10 kg·cm) للقاعدة والكتف والمرفق، ومحركات السيرفو الصغيرة SG90 للمعصم والقابض. أما OmArm One فتستخدم ستة محركات سيرفو DS3240 بعزم 36 kg·cm عند 5 V. والرقم المهم هو عزم التوقف مقسومًا على طول ذراع العزم: محرك سيرفو بعزم 10 kg·cm يحمل 1 kg على بعد 1 cm، لكنه لا يحمل سوى 100 g على بعد 10 cm، ولا ينبغي لمحرك سيرفو للهواة أن يعمل قرب عزم التوقف أبدًا. يغطي دليل السيرفو الخاص بي إشارة PWM والتوصيلات.
لوحة قيادة السيرفو
تستخدم الأذرع الأربع كلها لوحة PCA9685. تأخذ سلكي I2C من المتحكم الدقيق وتمنحك 16 قناة PWM بخط تغذية خاص بها، فلا تسحب محركات السيرفو التيار أبدًا عبر Arduino أو ESP32. وتفصيل واحد يحسم اختيار اللوحة في الذراع الأولى: طرفا I2C في Uno هما A4 وA5، والمقاومات المتغيرة الست تحتاج إلى المداخل التناظرية الستة كلها. ولهذا تعمل ذراع المقاومات المتغيرة على Mega، بينما تعمل نسخة البلوتوث جيدًا على Uno.
الطاقة
قد تسحب ستة محركات سيرفو عدة أمبيرات عندما تبدأ الحركة في الوقت نفسه. ومنفذ USB لا يستطيع توفير ذلك. استخدم مزود طاقة منفصلًا بجهد من 5 V إلى 6 V لخط تغذية السيرفو في PCA9685، ووصّل أرضيّه بأرضي المتحكم الدقيق. وإذا ارتجفت الذراع أو أعادت تشغيل اللوحة أو تحركت من تلقاء نفسها، فمزود الطاقة هو أول ما تفحصه، لا الكود.
الطباعة
يُطبع كل شيء من PLA بطبقات 0.2 mm. تناسب OmArm Zero سرير طباعة بمقاس 220 × 220 mm، وتستخدم ذراعا Arduino قطعًا بأحجام مشابهة؛ أما OmArm One فتحتاج إلى سرير طباعة بمقاس 256 mm (أطبعها على Bambu Lab P1S). استخدم نسبة ملء (Infill) لا تقل عن 40 % للقاعدة ووصلات الذراع. وركّب ذراع كل محرك سيرفو (Horn) والمحرك عند 90° قبل أن تثبّت الوصلة بالبراغي، وإلا نفد مدى حركة المفصل من جهة واحدة.
المحامل
في الأذرع الصغيرة محمل كروي واحد 6806ZZ في القاعدة، ومفاصل بلاستيك على بلاستيك في كل مكان آخر. وهذا كافٍ لذراع تزن بضع مئات من الغرامات. أما OmArm One فتضع محملًا دفعيًا 51110 ومحملًا 6806ZZ في القاعدة، ومحامل 695ZZ في مفاصل الإمالة الثلاثة، ومحملًا 6806ZZ آخر في مفصل دوران الساعد، فلا يحمل أي عمود سيرفو حمل انحناء. ويشرح منشور البناء الحسابات التي تقف وراء هذا القرار.
الأسئلة التي تصلني أكثر من غيرها
جلبت الذراع الأولى وحدها مئات الأسئلة في التعليقات وعبر البريد. ومعظمها يعود إلى خمسة أمور:
- تغذية محركات السيرفو من طرف 5 V في Arduino. ينجح ذلك مع محرك سيرفو واحد ويفشل مع ستة.
- نسيان الأرضي المشترك بين مزود طاقة السيرفو والمتحكم. فترتجف الذراع وتنحرف القراءات.
- تركيب ذراع السيرفو (Horn) بزاوية عشوائية. اضبط محرك السيرفو على المنتصف أولًا، ثم ركّب الذراع.
- أي البراغي يُركَّب في أي موضع. القائمة الكاملة موجودة في كل شرح؛ وتأتي الحزم مع ملف README يحتويها.
- توقّع أن تكرر ذراع بمحركات سيرفو للهواة الموضع نفسه كما تفعل الذراع الصناعية. وهي لا تفعل. تساعد المحامل والوصلات الصلبة؛ لكن محركات السيرفو يبقى فيها خلوص. خطّط للقابض وللمهمة مع مراعاة ذلك.
الأسئلة الشائعة
كم يكلف بناء ذراع روبوتية بست محاور؟
بلغت تكلفة قطع OmArm Zero نحو $48: محركات السيرفو، وESP32، وPCA9685، ومزود الطاقة، والمحمل، والبراغي، وخيط الطباعة. وتستخدم ذراعا Arduino محركات السيرفو ولوحة القيادة نفسها، فتقع تكلفة قطعهما في النطاق نفسه. أما OmArm One فتكلف أكثر، وذلك أساسًا بسبب محركات السيرفو DS3240 الستة والمحامل؛ وتدرج قائمة المواد (BOM) في حزمتها كل قطعة.
هل يستطيع Arduino Uno التحكم في ذراع بست محاور؟
نعم، مع لوحة قيادة PCA9685. ولا تنفد أطراف Uno إلا إذا أردت أيضًا ست مقاومات متغيرة، لأن A4 وA5 هما طرفا I2C. تعمل ذراع البلوتوث على Uno؛ أما ذراع المقاومات المتغيرة فتحتاج إلى Mega.
هل ذراع الهواة بست درجات حرية (6-DOF) هي نفسها الذراع الصناعية بست محاور؟
لا. معظم أذرع الهواة “6-DOF” فيها خمسة مفاصل وقابض، فلا تستطيع بلوغ كل توجيه. أما الذراع الصناعية بست محاور ففيها ستة مفاصل قبل الأداة. وOmArm One هي الوحيدة بين تصاميمي التي فيها ستة مفاصل حقيقية.
هل أحتاج إلى محامل كروية؟
ليس لذراع خفيفة. يكفي محمل واحد في القاعدة للتصاميم الصغيرة. أما المحامل في كل مفصل فتصبح مهمة عندما تريد حمولة عند مدى بعيد، كما تبيّن OmArm One: 200 g عند نصف قطر 300 mm، بينما Zero مقدّرة لـ100 g، أو 150 g مع نابض كتفها.
أي طابعة ثلاثية الأبعاد (3D) أحتاج؟
أي طابعة FDM بسرير طباعة 220 × 220 mm تطبع الأذرع الصغيرة الثلاث. أما OmArm One فتحتاج إلى 256 mm. وPLA يكفي للأذرع الأربع كلها.
الملفات والكود ومن أين تبدأ
- الشروح: ذراع Arduino, ذراع البلوتوث, OmArm Zero, OmArm One, OmArm One بيد تحكم PS3
- ملفات الطباعة والحزم: المتجر. حزمة ذراع Arduino مجانية؛ وتوضح صفحة كل منتج بالضبط ما تحتويه الحزمة.
- البرنامج الثابت (Firmware، رخصة MIT): OmArm-Zero على GitHub, OmArm-One على GitHub
- جديد على كل هذا؟ تضع صفحة ابدأ هنا الشروح بالترتيب، من أول محرك سيرفو إلى ROS 2.