كيف تبني ذراعًا روبوتية بست محاور في المنزل: مقارنة بين أربعة تصاميم مفتوحة
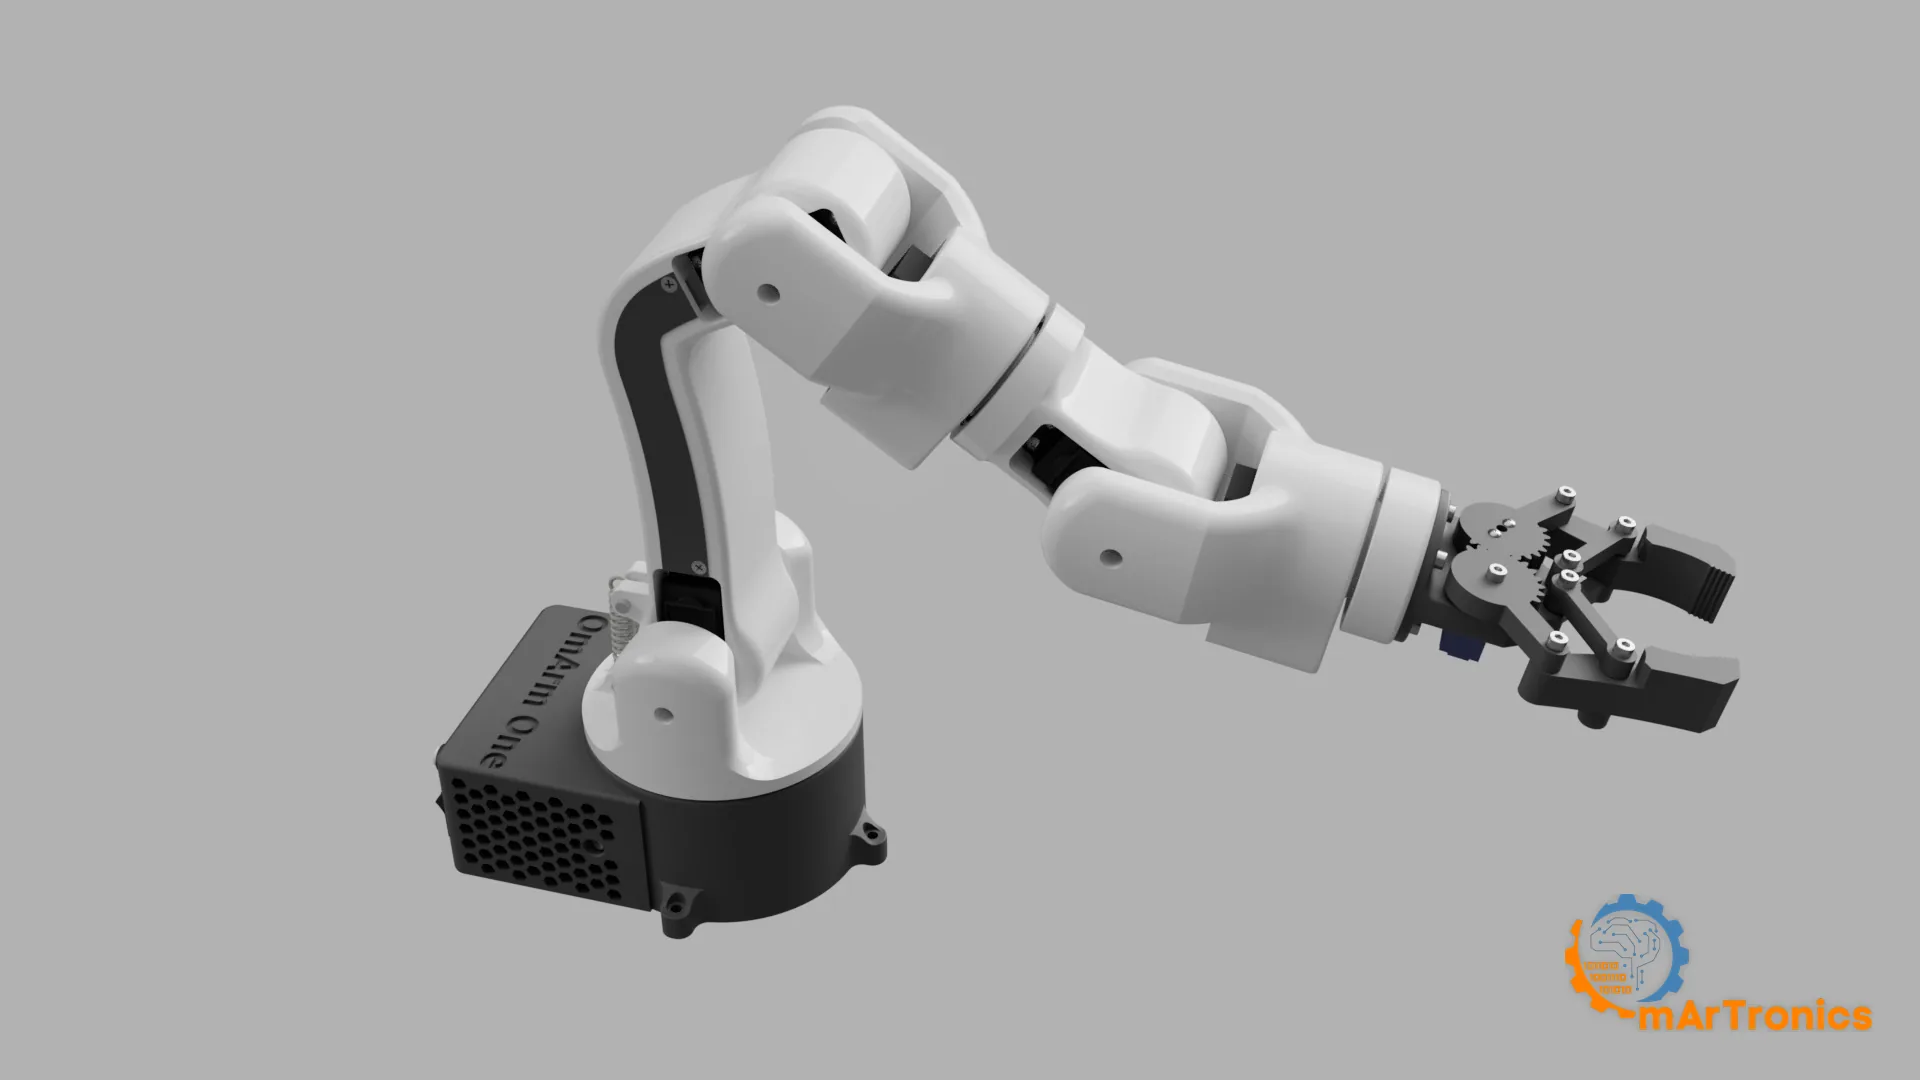
OmArm One, a 6-joint printed arm with a parallel-jaw gripper, rendered from the CAD assembly

Four 3D printed robot arms compared: the Arduino arm, the Bluetooth arm, the OmArm Zero with ESP32 and ROS 2, and the OmArm One on ball bearings. What 6-axis means, which to build first, and where the files are.
OmObiArm: بناء روبوت متحرك بذراع روبوتية مدمجة باستخدام Arduino مع التحكم عبر البلوتوث

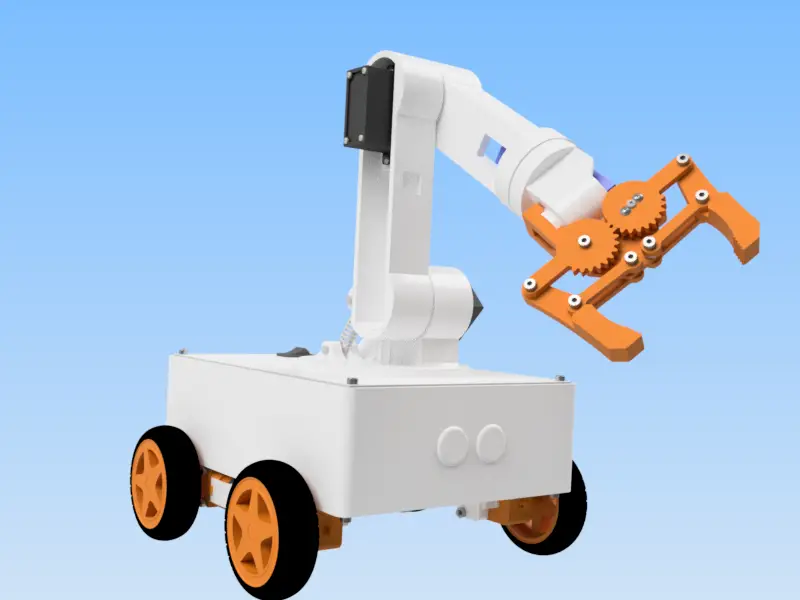
Mobile robot arm OmObiArm with an orange gripper and four wheels on a white chassis, Bluetooth-controlled and designed using Arduino.

قم ببناء OmObiArm، وهو ذراع روبوت متنقل يمكن التحكم فيه عن طريق البلوتوث ومدعوم من Arduino Mega وHC-05 وAdafruit Motor Shield وPCA9685 servo driver. برنامج تعليمي كامل يغطي التصميم ثلاثي الأبعاد، والتجميع، والأسلاك، وكود Arduino، وتطبيق MIT App Inventor، والمعايرة، واستكشاف الأخطاء وإصلاحها، والأسئلة الشائعة.

اصنع بنفسك ذراعًا روبوتية بست درجات حرية (6-DOF) يُتحكَّم بها عبر البلوتوث: دليل البناء الكامل

طوّر التحكم في الذراع الروبوتية المطبوعة بالطباعة ثلاثية الأبعاد (3D) من المقاومات المتغيرة إلى البلوتوث باستخدام وحدة HC-05، وتطبيق Android مصنوع في MIT App Inventor، ولوحة Arduino Uno، ولوحة قيادة السيرفو PCA9685. تخزّن الذراع حتى 10 وضعيات وتعيد تشغيلها مرة واحدة أو في حلقة متكررة.

ذراع روبوتية بست درجات حرية (6-DOF) اصنعها بنفسك – طباعة ثلاثية الأبعاد (3D)، توصيل وبرمجة خطوة بخطوة

3D-Design eines 6-DOF Roboterarms mit weißem und orangefarbenem Gehäuse, ideal für DIY-Projekte in der Robotik.

ابنِ ذراعًا روبوتية بست درجات حرية (6-DOF) من قطع مطبوعة بالطباعة ثلاثية الأبعاد (3D) ولوحة Arduino Mega: ثلاثة محركات سيرفو MG996R وثلاثة SG90 على لوحة قيادة PCA9685، ومقاومة متغيرة واحدة لكل محرك سيرفو. قائمة القطع، وإعدادات الطباعة، والتجميع، ومخطط التوصيل، وبرنامج Arduino (Sketch) الكامل.