كيف تبني ذراعًا روبوتية بست محاور في المنزل: مقارنة بين أربعة تصاميم مفتوحة
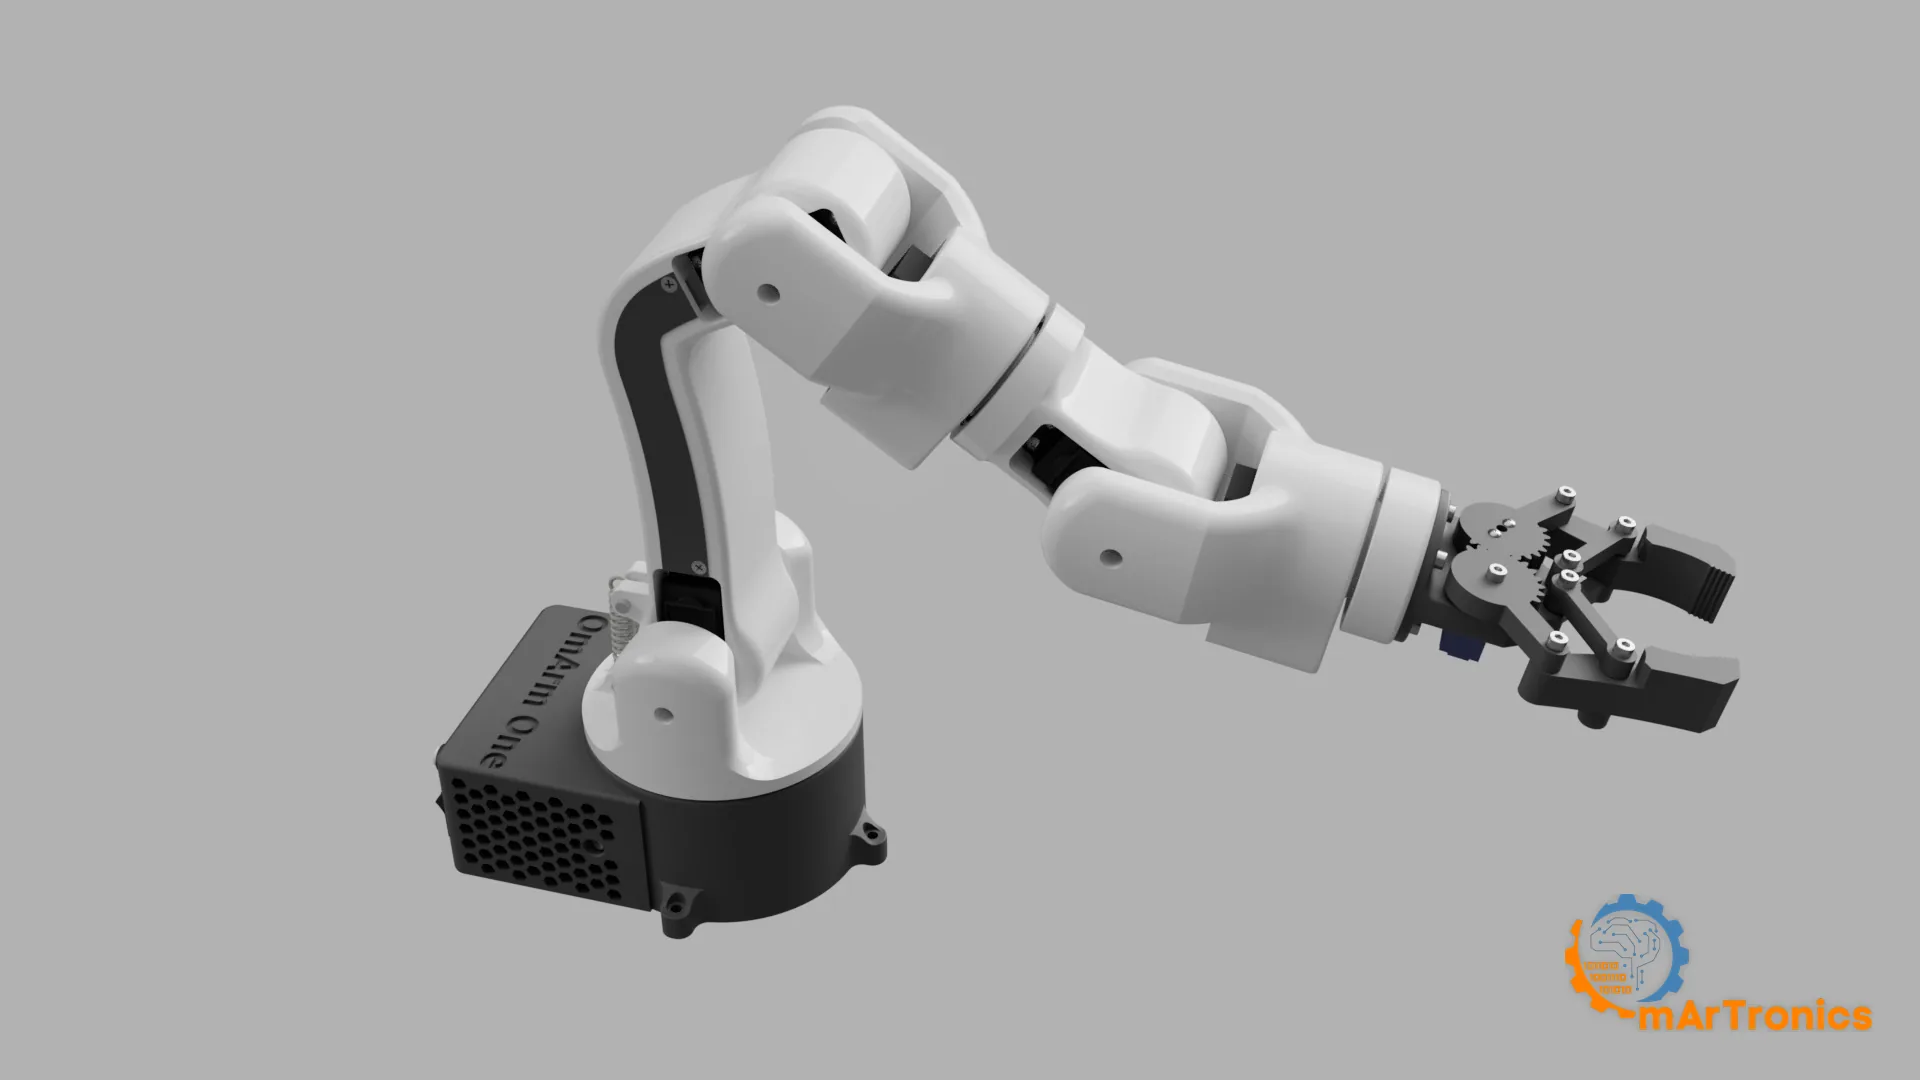
OmArm One, a 6-joint printed arm with a parallel-jaw gripper, rendered from the CAD assembly

Four 3D printed robot arms compared: the Arduino arm, the Bluetooth arm, the OmArm Zero with ESP32 and ROS 2, and the OmArm One on ball bearings. What 6-axis means, which to build first, and where the files are.
OmArm One: بناء ذراع روبوتية بسبع درجات حرية (7-DOF) بالطباعة ثلاثية الأبعاد (3D) على محامل كروية حقيقية (الجزء 1)

OmArm One, a 6-joint printed arm with a parallel-jaw gripper, rendered from the CAD assembly

ابنِ ذراعًا روبوتية مطبوعة بطابعة ثلاثية الأبعاد بسبع درجات حرية (7 DOF) تدور على محامل كروية حقيقية: مدى وصول 485 mm، وحمولة 200 g، وقائمة مواد (BOM) كاملة، و16 رسمًا متحركًا للتجميع، وتحكم عبر الويب بلوحة ESP32.

شرح MoveIt 2: تخطيط الحركة والتحكم في الروبوت الحقيقي لذراع بست درجات حرية (6-DOF)

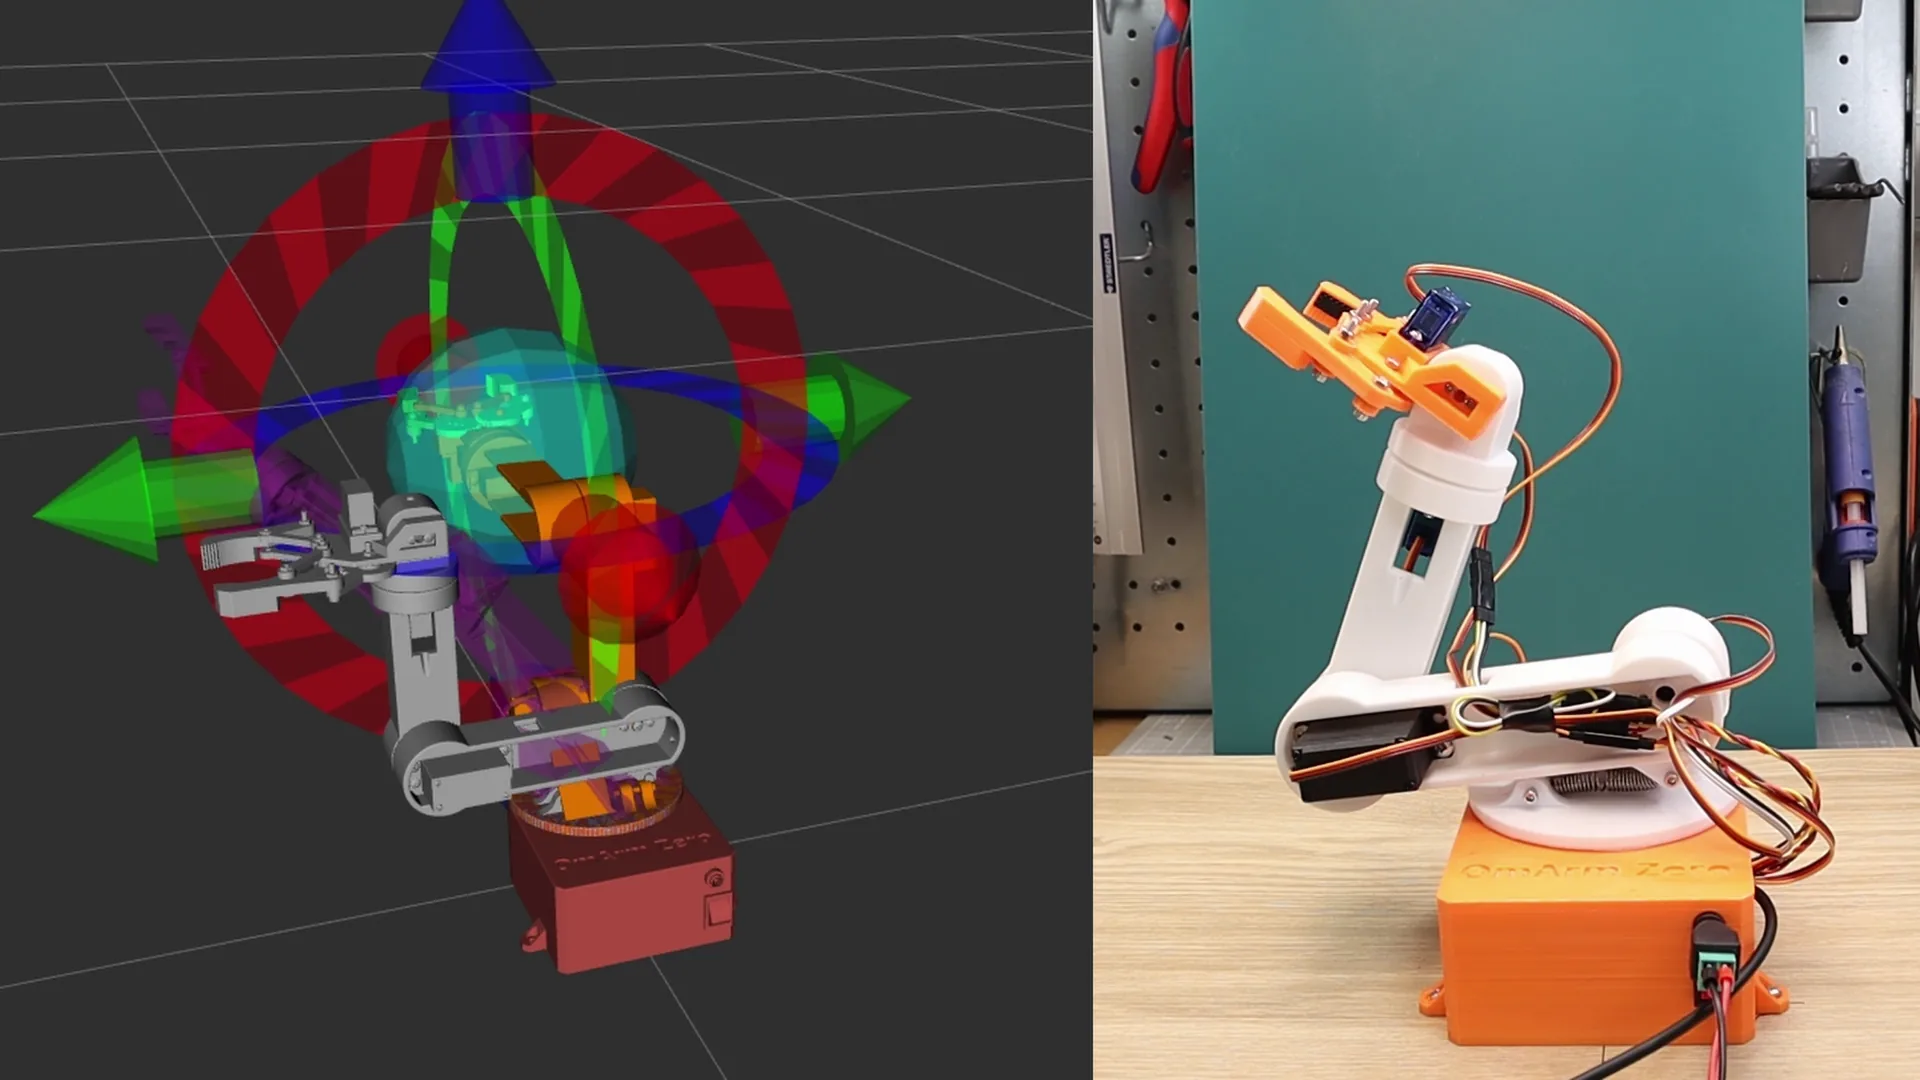
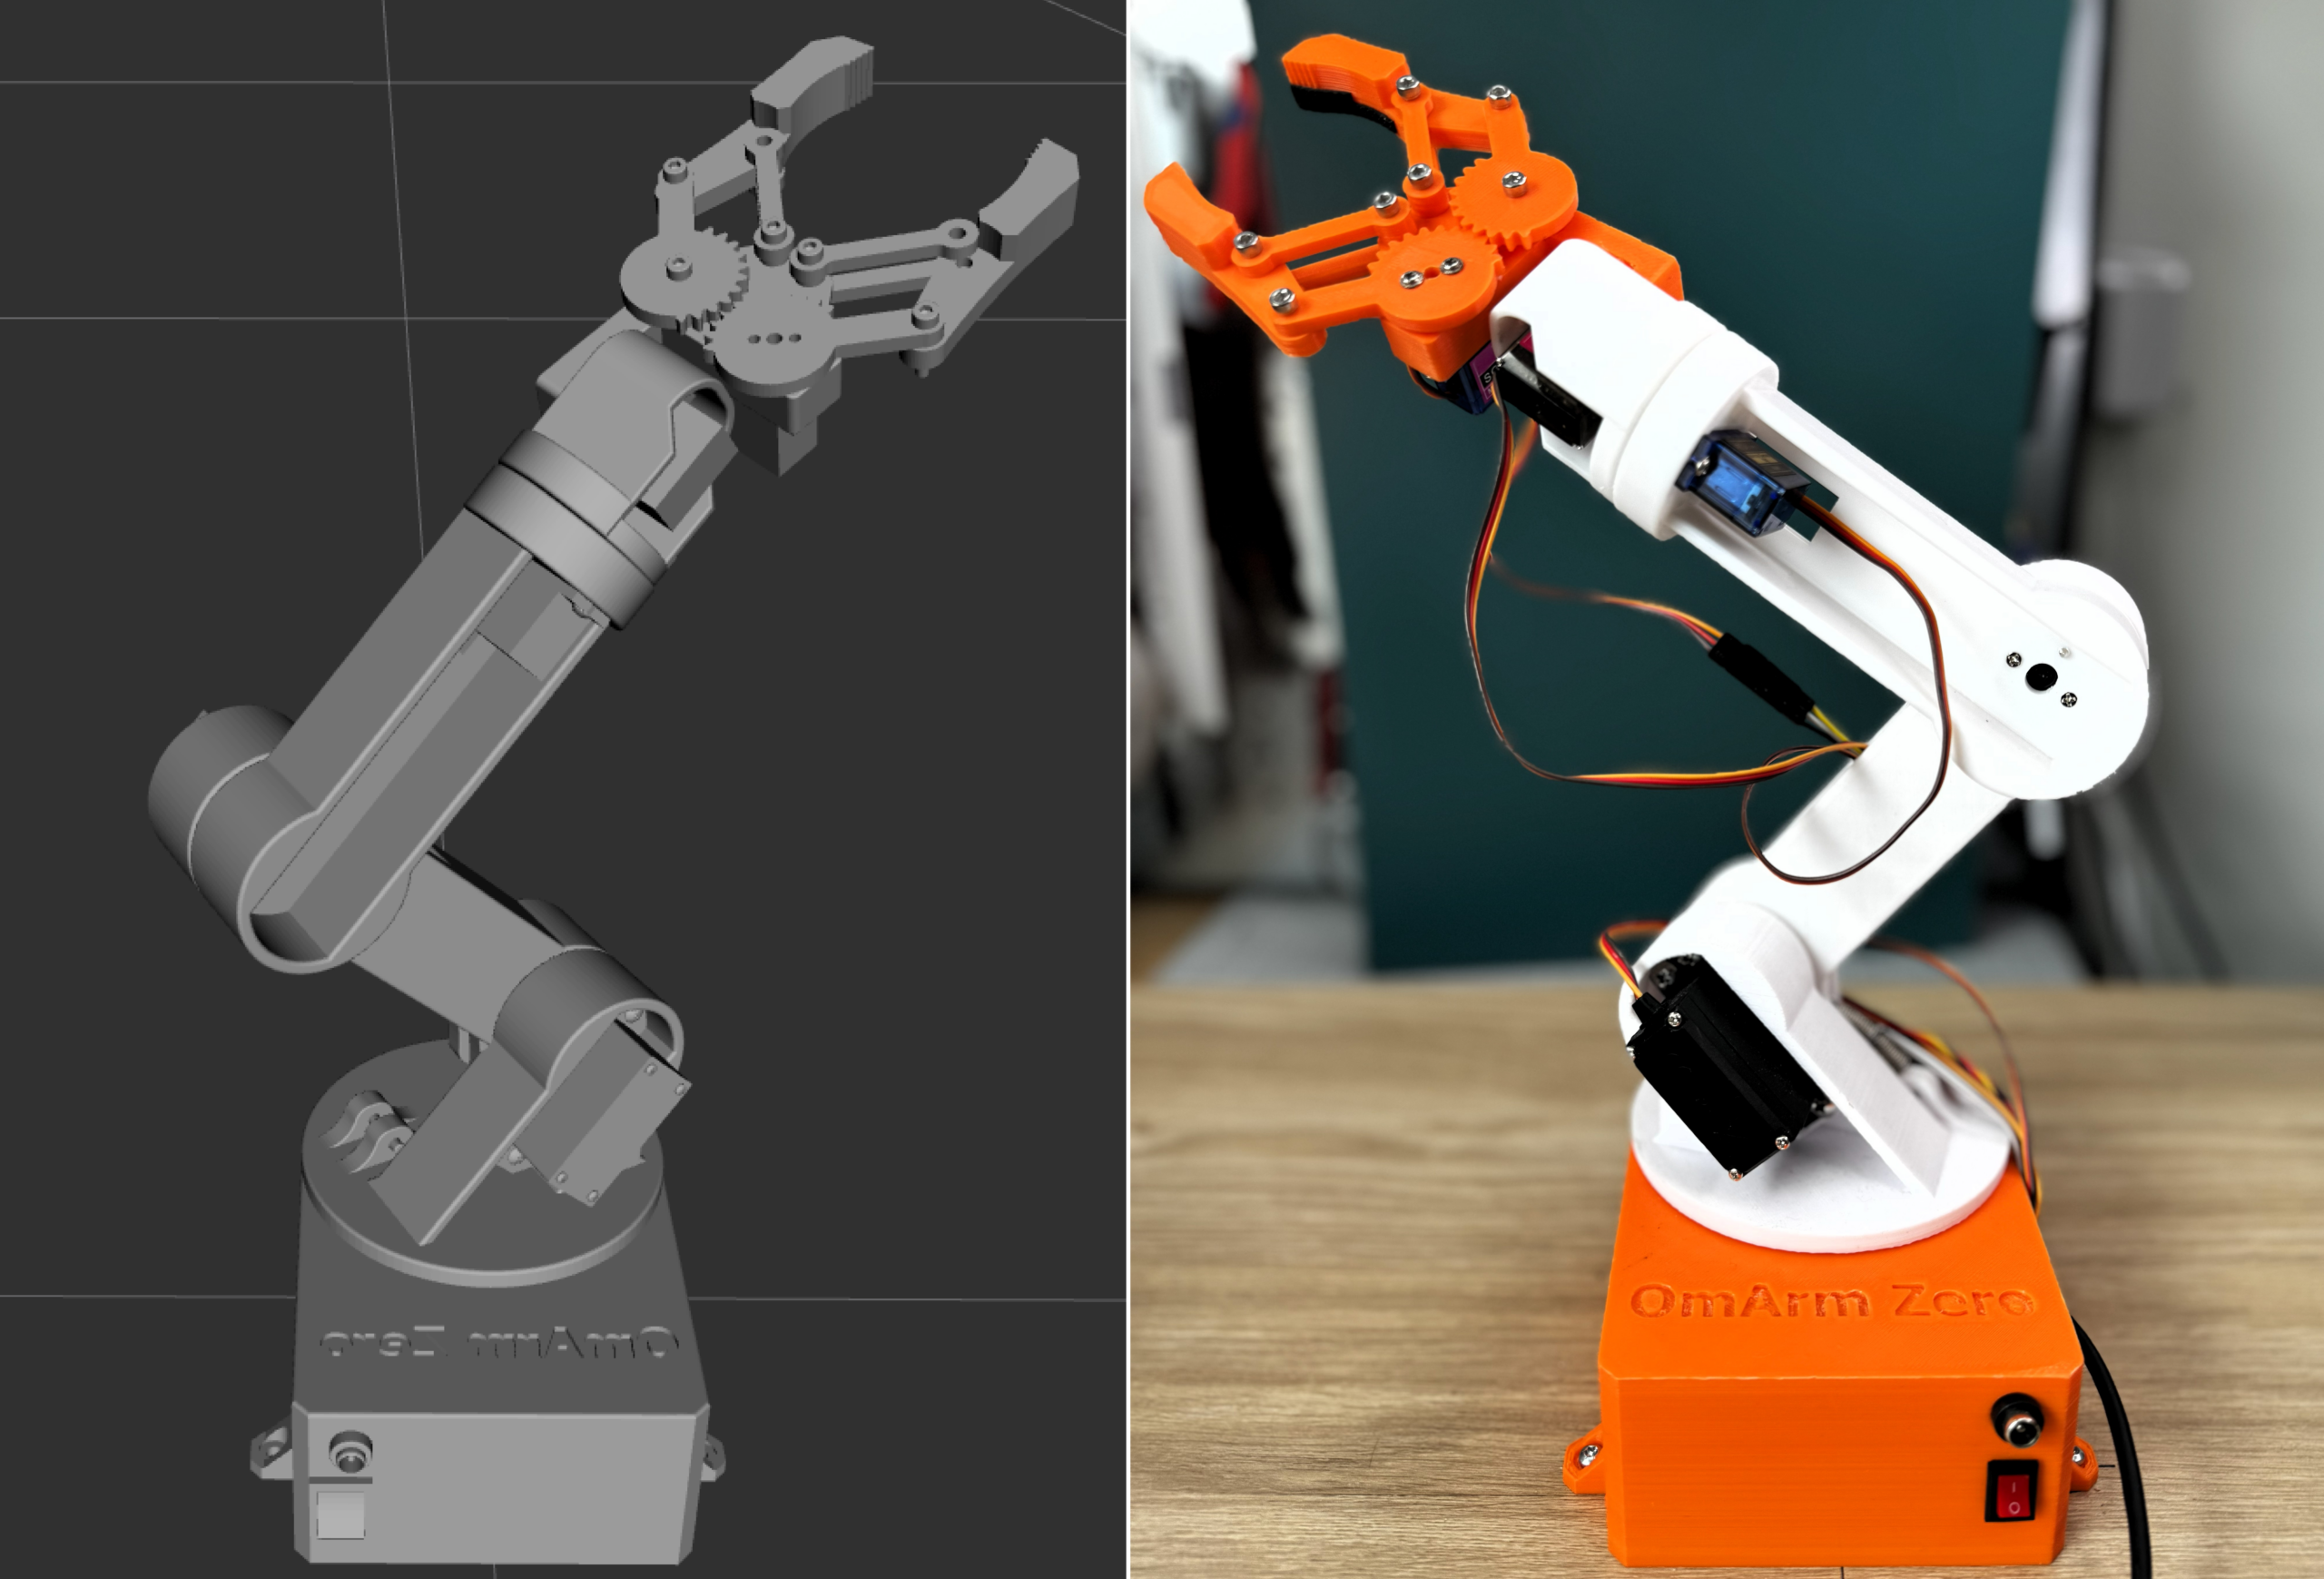
OmArm Zero robot arm with MoveIt 2 motion planning visualization in RViz

الجزء 3 من سلسلة OmArm Zero: اضبط MoveIt 2 للذراع بست درجات حرية (6-DOF، أي 5+1 للقابض)، وخطّط حركات خالية من التصادم في RViz، ونفّذها على ذراع ESP32 الحقيقية عبر جسر تسلسلي (Serial Bridge).

شرح URDF في ROS 2: عرض ذراع روبوتية ومحاكاتها في RViz وGazebo

ابنِ توأمًا رقميًا للذراع الروبوتية OmArm Zero: صِفها بصيغة URDF/Xacro، وافحصها في RViz، وحاكِها فيزيائيًا في Gazebo Harmonic على ROS 2 Jazzy.

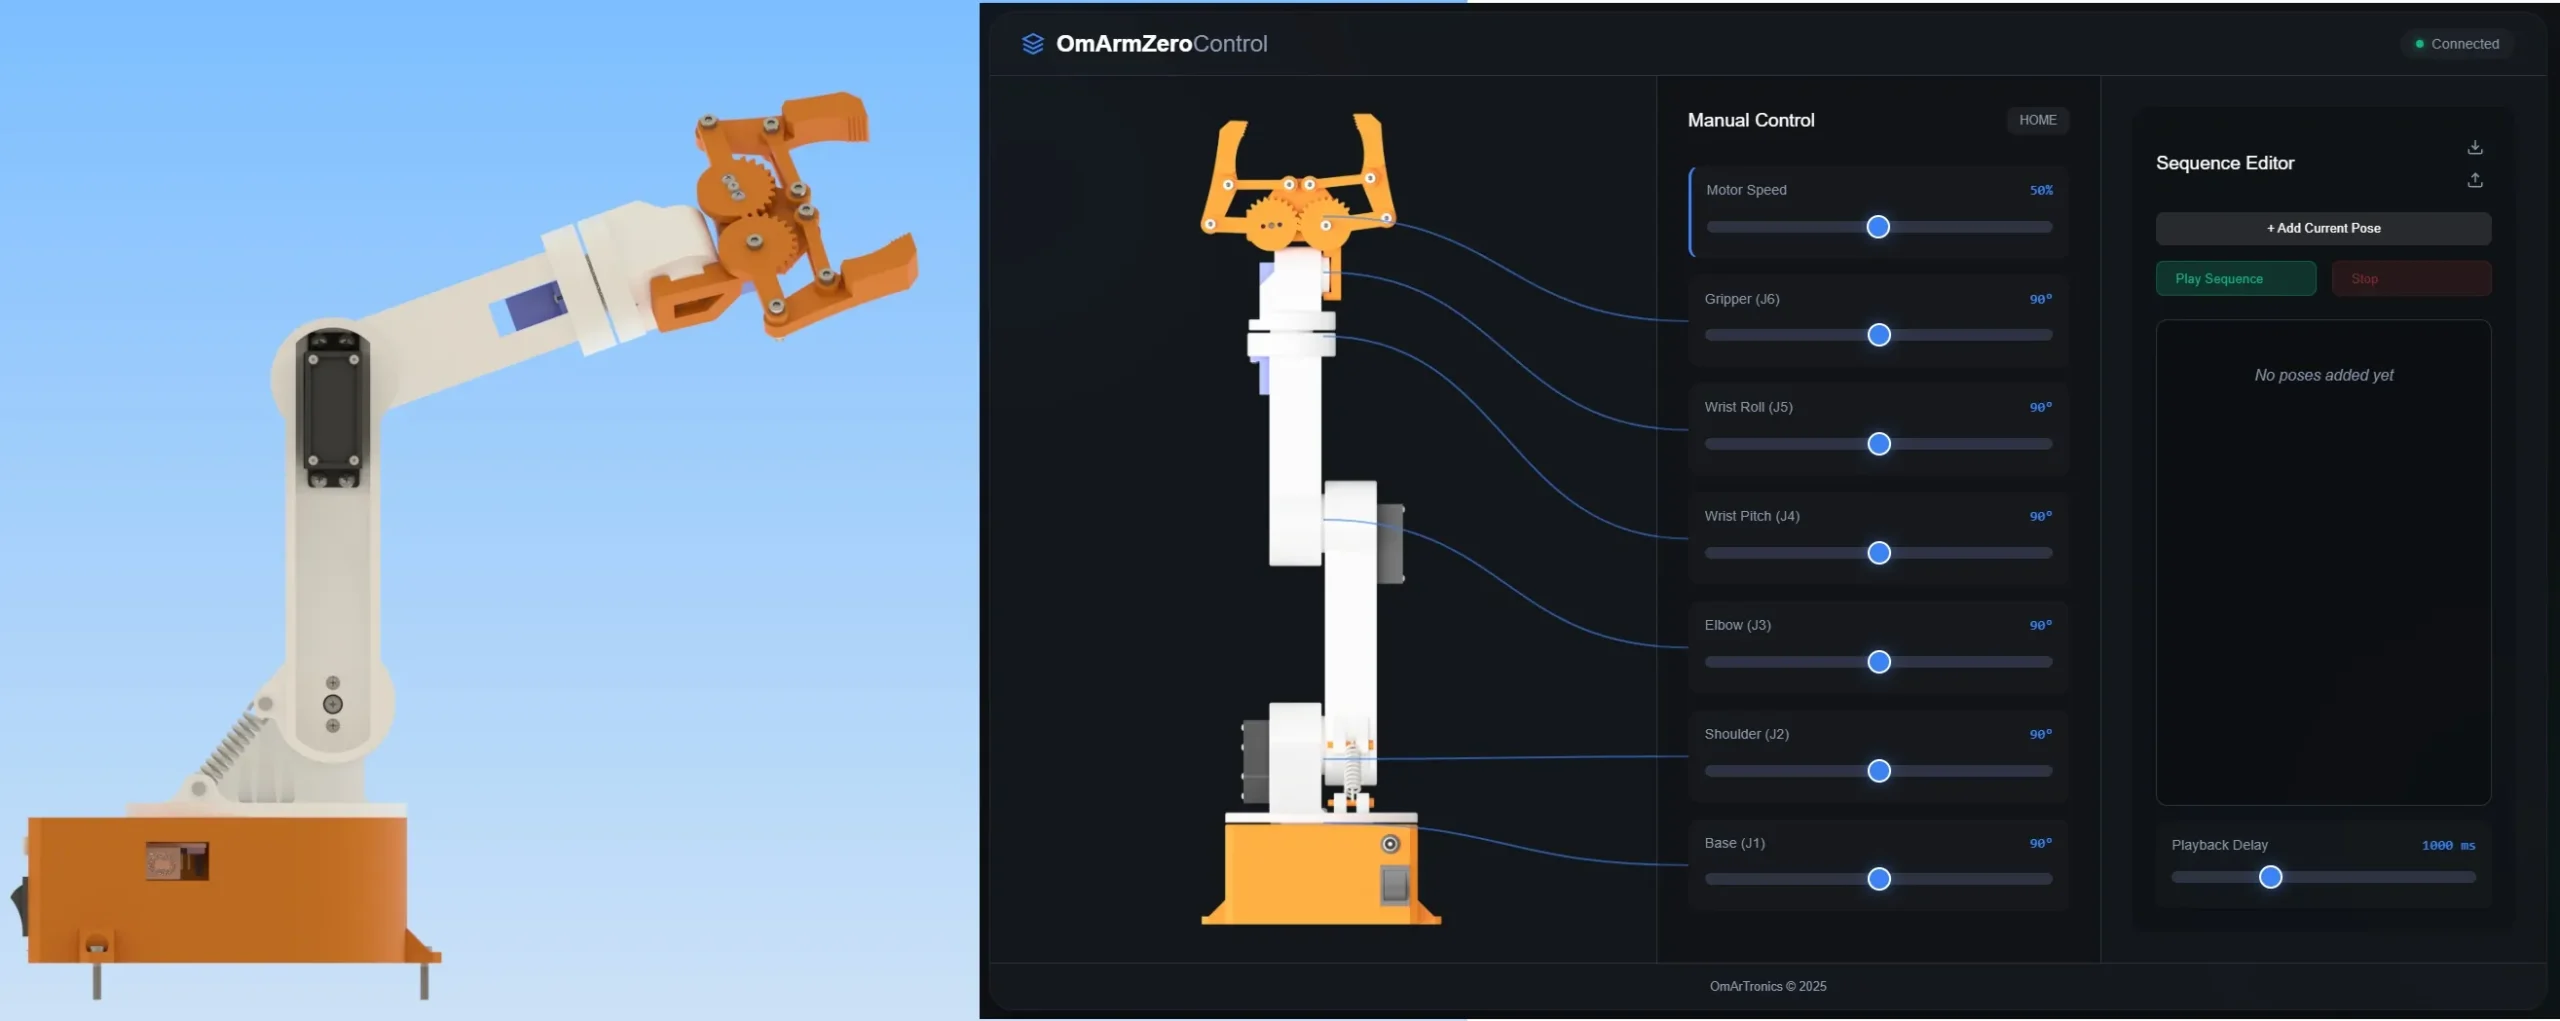
OmArm Zero: بناء ذراع روبوتية بست درجات حرية 6-DOF (5+1 للقابض) مع تحكم عبر الويب باستخدام ESP32

OmArm Zero ESP32 robotic arm with browser-based web control interface

ابنِ OmArm Zero، ذراعًا روبوتية بست درجات حرية (6-DOF، أي 5+1 للقابض) يُتحكَّم بها عبر واي فاي (Wi-Fi) بواسطة ESP32. دليل بناء كامل مع ملفات الطباعة ثلاثية الأبعاد (3D)، ومخططات التوصيل، والبرنامج الثابت (Firmware)، وواجهة تحكم تعمل في المتصفح. مدى وصول 303 mm، وحمولة 100 g (وحتى 150 g مع نابض الكتف)، بتكلفة أقل من $50.