كيف تبني ذراعًا روبوتية بست محاور في المنزل: مقارنة بين أربعة تصاميم مفتوحة
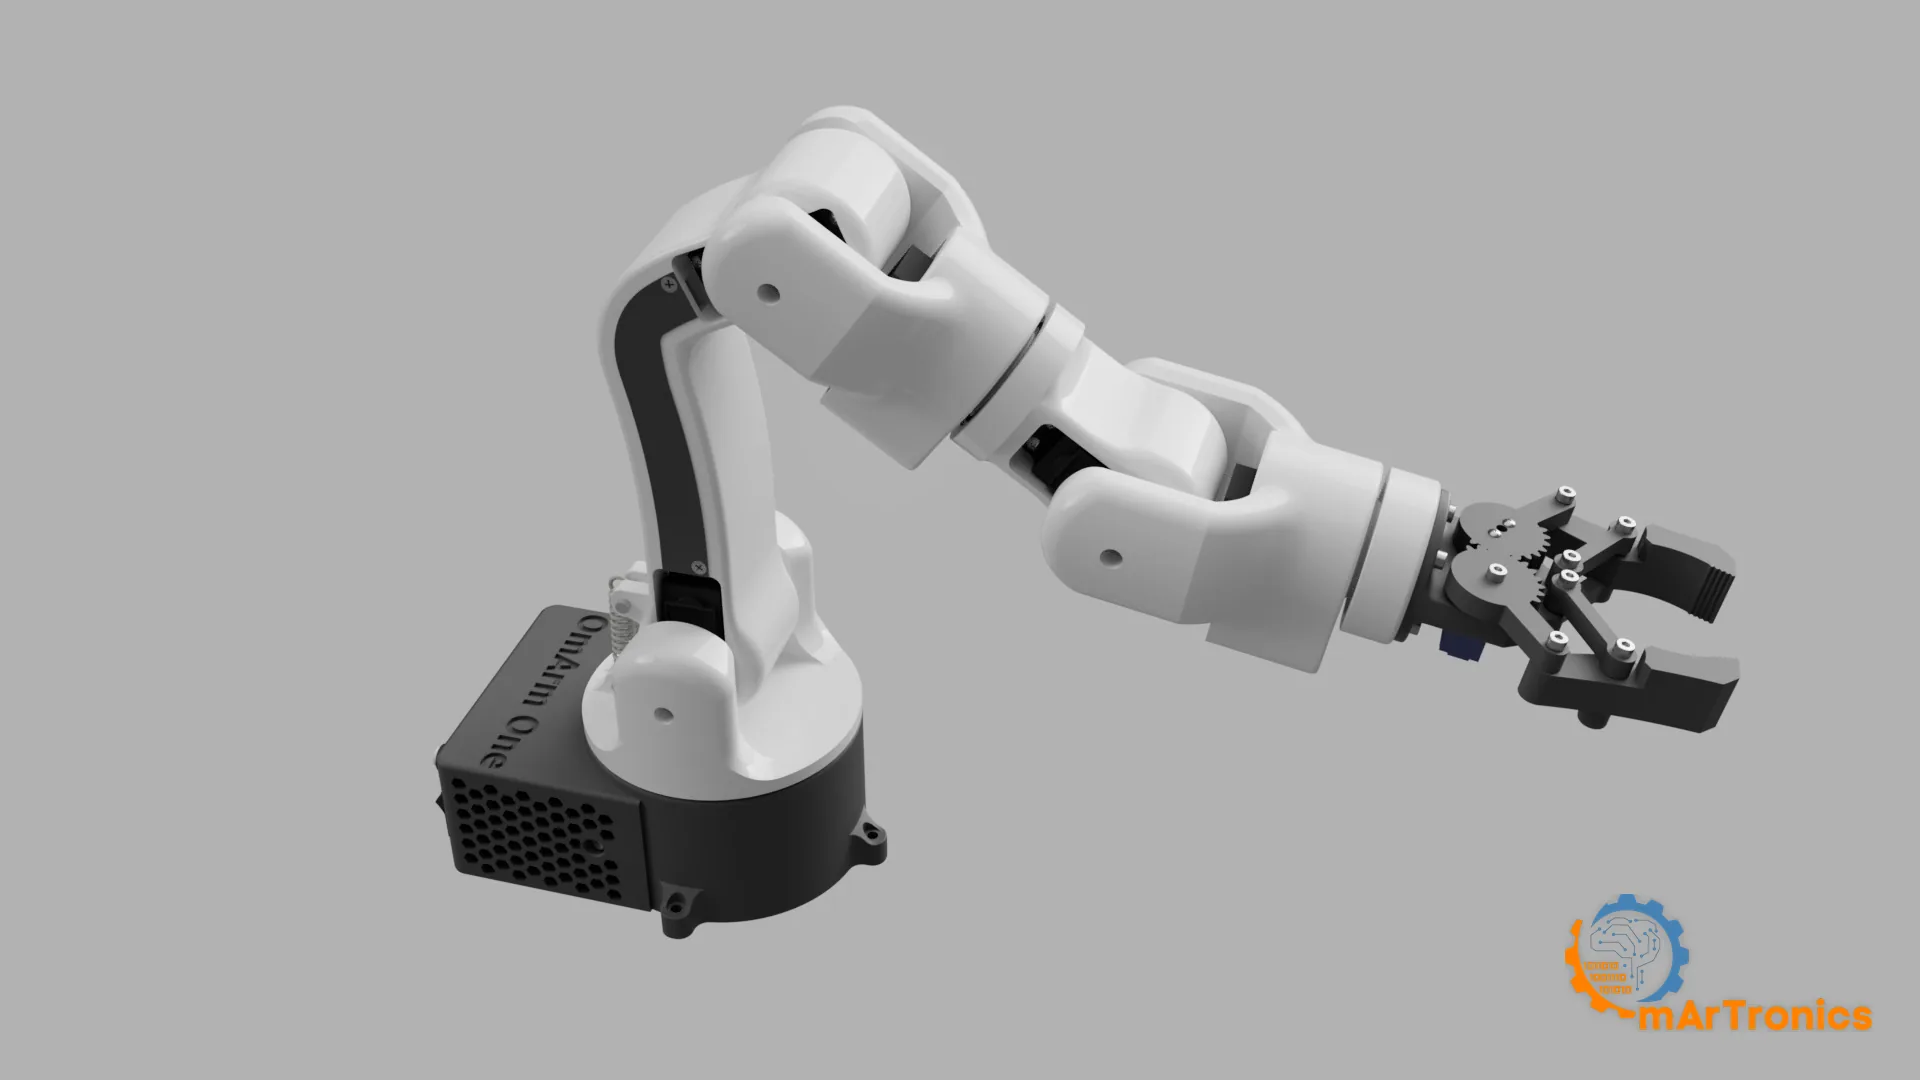
OmArm One, a 6-joint printed arm with a parallel-jaw gripper, rendered from the CAD assembly

Four 3D printed robot arms compared: the Arduino arm, the Bluetooth arm, the OmArm Zero with ESP32 and ROS 2, and the OmArm One on ball bearings. What 6-axis means, which to build first, and where the files are.
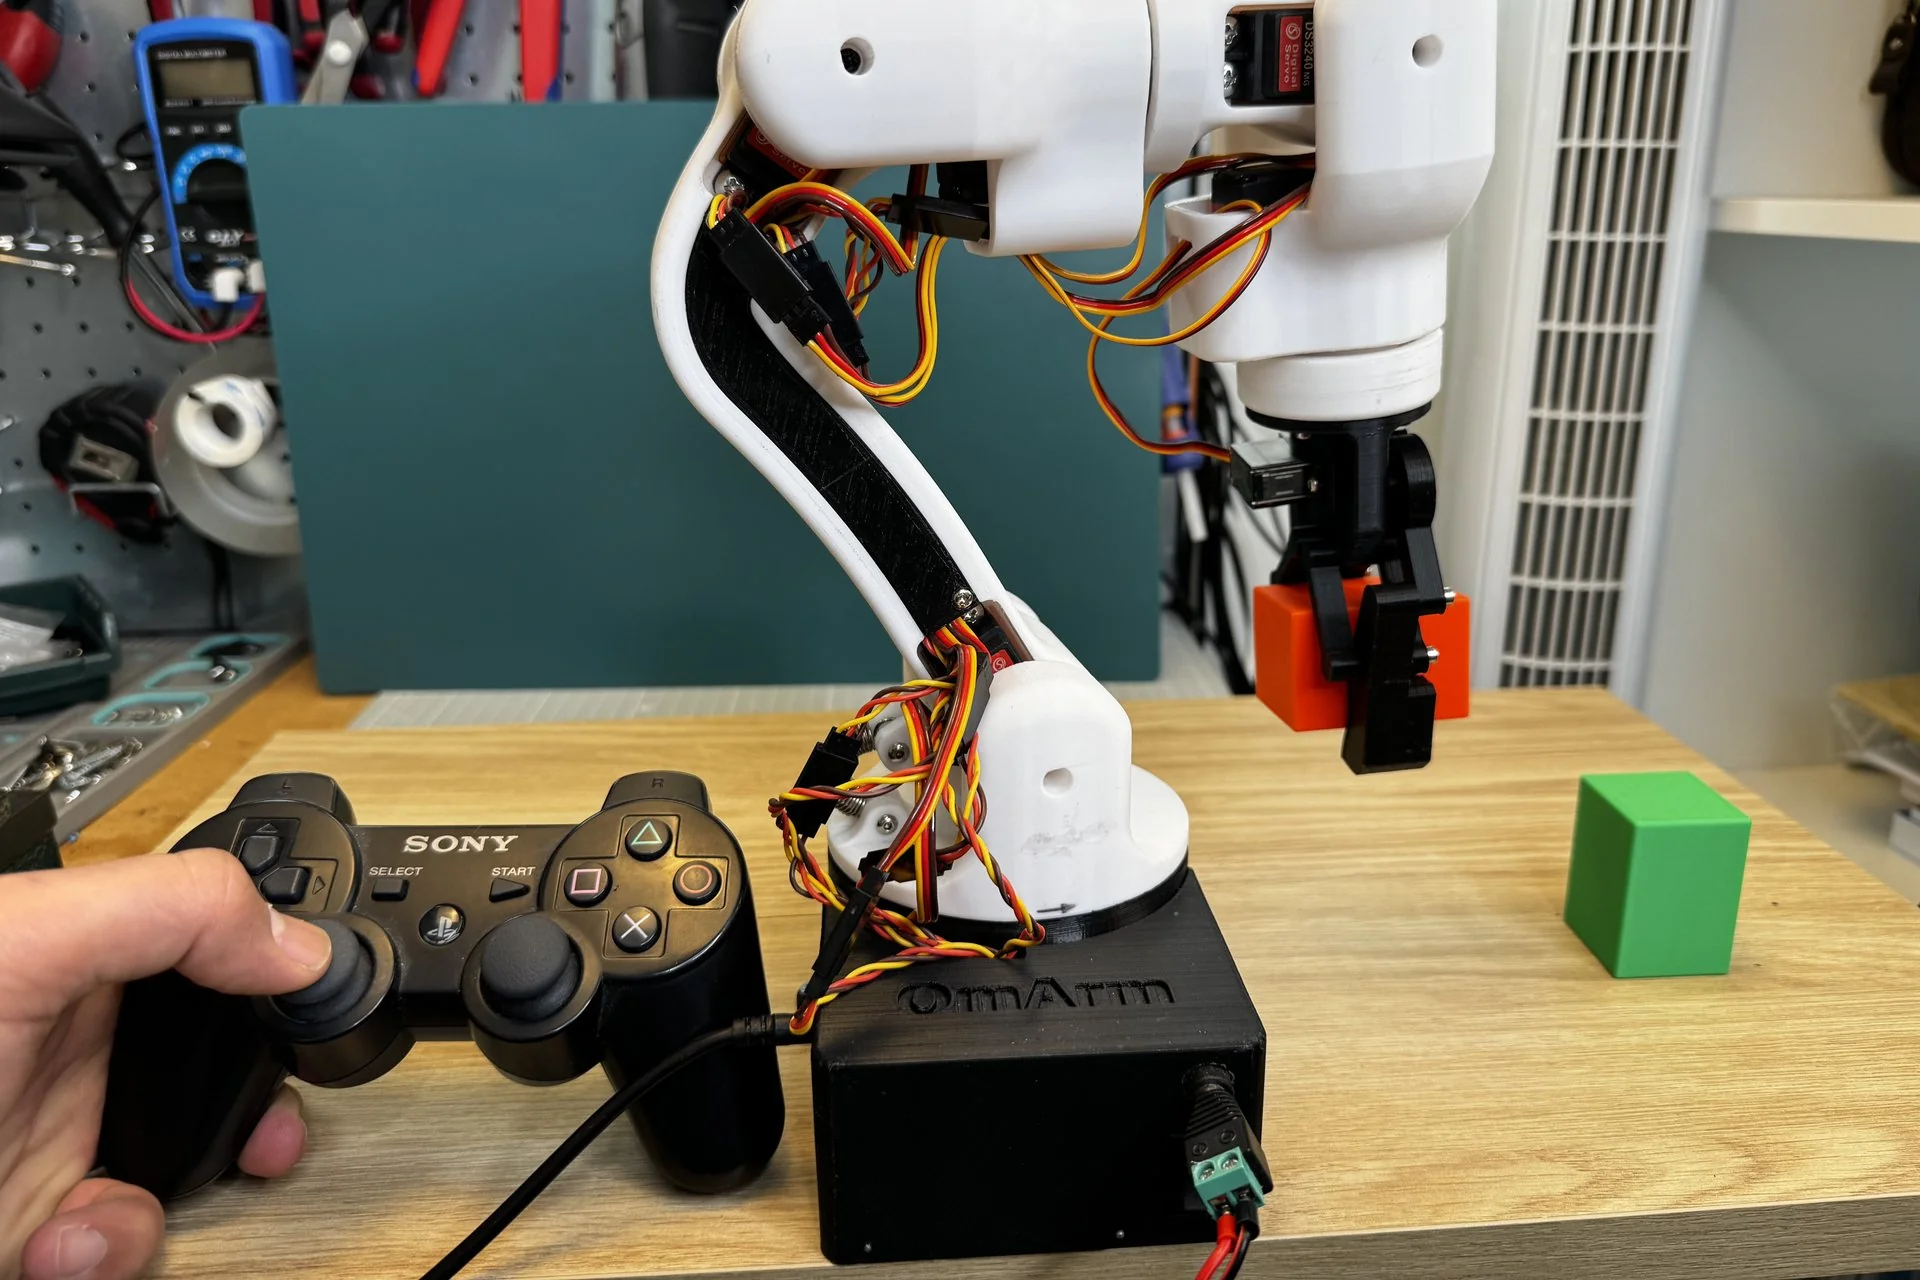
قيادة ذراع روبوتية مطبوعة بتقنية ثلاثية الأبعاد (3D) بوحدة تحكم PS3: ESP32 وبلوتوث ودون حاسوب (OmArm One، الجزء 1.5)

A DualShock 3 controller held in one hand with the 3D printed OmArm One robot arm behind it holding an orange cube

اربط يد تحكم PS3 بـESP32 عبر Bluepad32 وحرّك ذراعًا روبوتية مطبوعة بالطباعة ثلاثية الأبعاد (3D) بسبع درجات حرية (7-DOF، أي 6+1 للقابض): عصوان للتحكم بالسرعة، وأربعة مستويات للسرعة، وتسلسل وضعيات مسجَّل، وإيقاف يبقى مثبتًا، دون الحاجة إلى أي حاسوب.

OmArm One: بناء ذراع روبوتية بسبع درجات حرية (7-DOF) بالطباعة ثلاثية الأبعاد (3D) على محامل كروية حقيقية (الجزء 1)

OmArm One, a 6-joint printed arm with a parallel-jaw gripper, rendered from the CAD assembly

ابنِ ذراعًا روبوتية مطبوعة بطابعة ثلاثية الأبعاد بسبع درجات حرية (7 DOF) تدور على محامل كروية حقيقية: مدى وصول 485 mm، وحمولة 200 g، وقائمة مواد (BOM) كاملة، و16 رسمًا متحركًا للتجميع، وتحكم عبر الويب بلوحة ESP32.

OmArm Zero: بناء ذراع روبوتية بست درجات حرية 6-DOF (5+1 للقابض) مع تحكم عبر الويب باستخدام ESP32

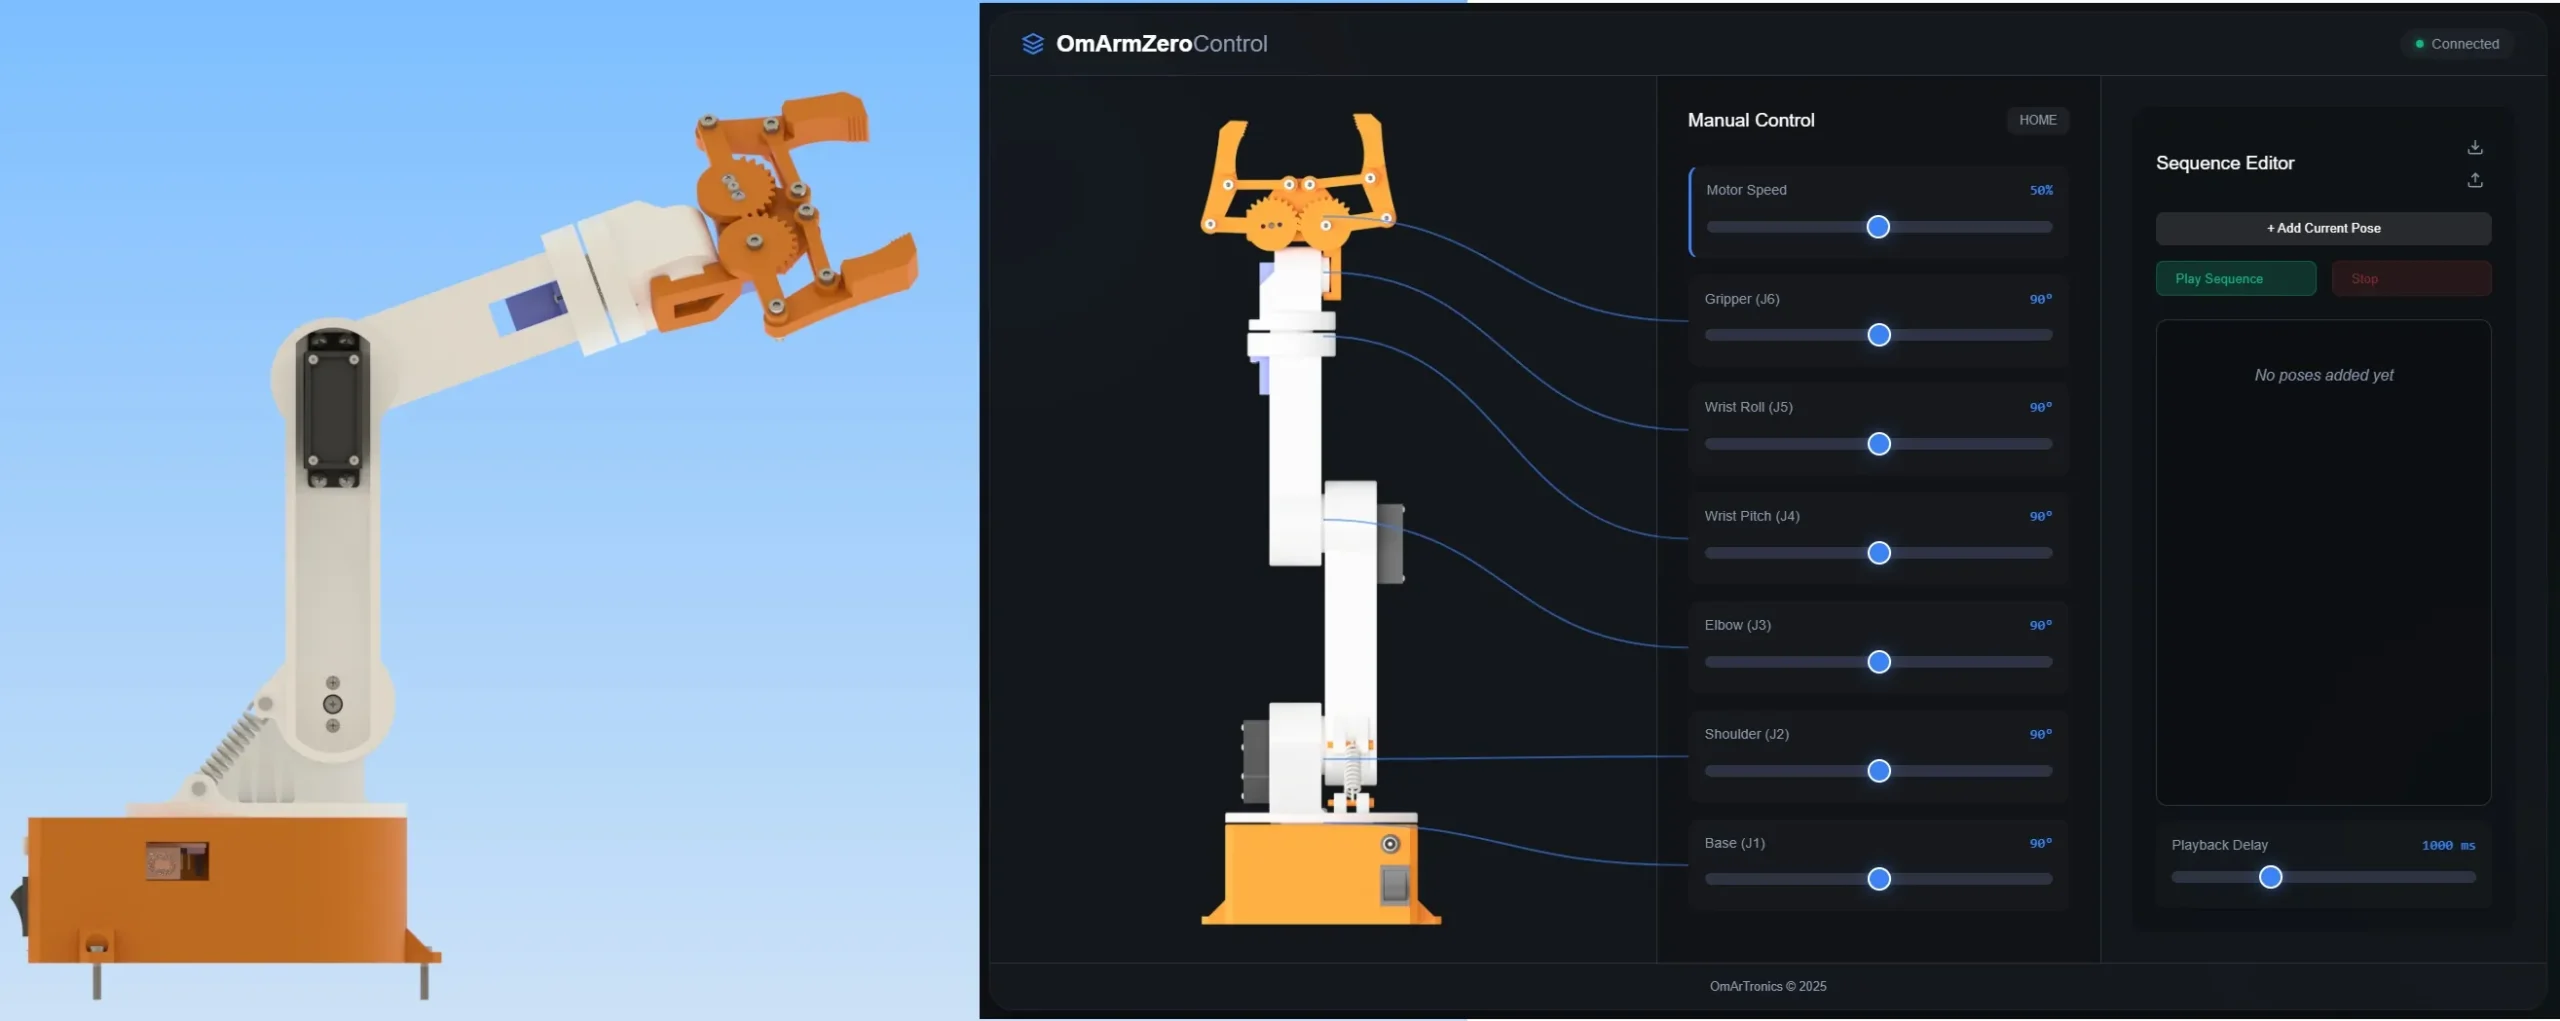
OmArm Zero ESP32 robotic arm with browser-based web control interface

ابنِ OmArm Zero، ذراعًا روبوتية بست درجات حرية (6-DOF، أي 5+1 للقابض) يُتحكَّم بها عبر واي فاي (Wi-Fi) بواسطة ESP32. دليل بناء كامل مع ملفات الطباعة ثلاثية الأبعاد (3D)، ومخططات التوصيل، والبرنامج الثابت (Firmware)، وواجهة تحكم تعمل في المتصفح. مدى وصول 303 mm، وحمولة 100 g (وحتى 150 g مع نابض الكتف)، بتكلفة أقل من $50.

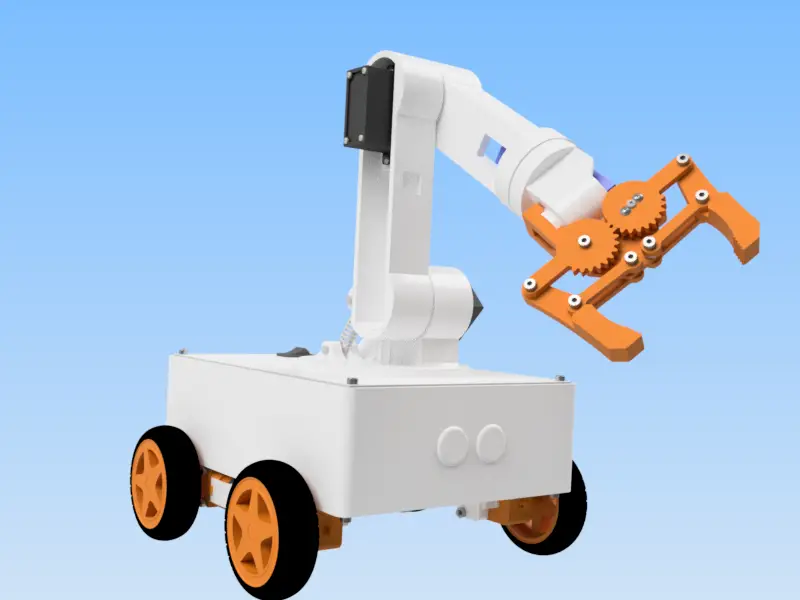
OmObiArm: بناء روبوت متحرك بذراع روبوتية مدمجة باستخدام Arduino مع التحكم عبر البلوتوث

Mobile robot arm OmObiArm with an orange gripper and four wheels on a white chassis, Bluetooth-controlled and designed using Arduino.

قم ببناء OmObiArm، وهو ذراع روبوت متنقل يمكن التحكم فيه عن طريق البلوتوث ومدعوم من Arduino Mega وHC-05 وAdafruit Motor Shield وPCA9685 servo driver. برنامج تعليمي كامل يغطي التصميم ثلاثي الأبعاد، والتجميع، والأسلاك، وكود Arduino، وتطبيق MIT App Inventor، والمعايرة، واستكشاف الأخطاء وإصلاحها، والأسئلة الشائعة.

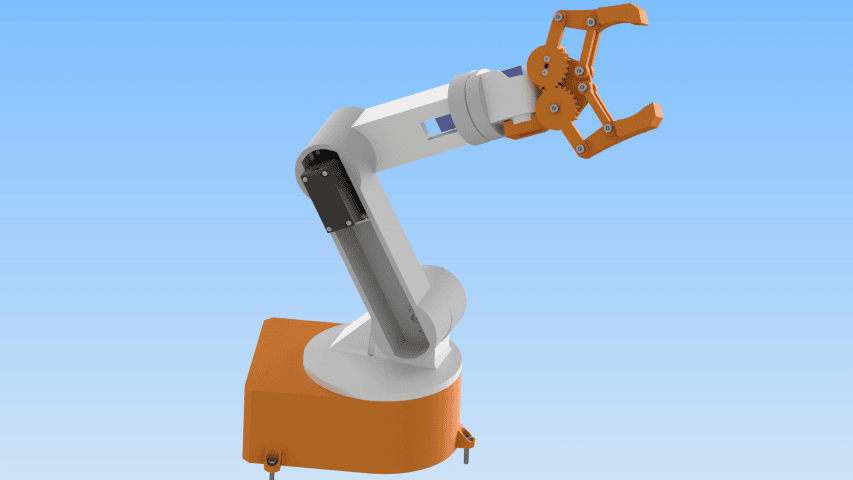
اصنع بنفسك ذراعًا روبوتية بست درجات حرية (6-DOF) يُتحكَّم بها عبر البلوتوث: دليل البناء الكامل

طوّر التحكم في الذراع الروبوتية المطبوعة بالطباعة ثلاثية الأبعاد (3D) من المقاومات المتغيرة إلى البلوتوث باستخدام وحدة HC-05، وتطبيق Android مصنوع في MIT App Inventor، ولوحة Arduino Uno، ولوحة قيادة السيرفو PCA9685. تخزّن الذراع حتى 10 وضعيات وتعيد تشغيلها مرة واحدة أو في حلقة متكررة.

دليل التحكم بالسيرفو مع Arduino: SG90 وPWM وPCA9685

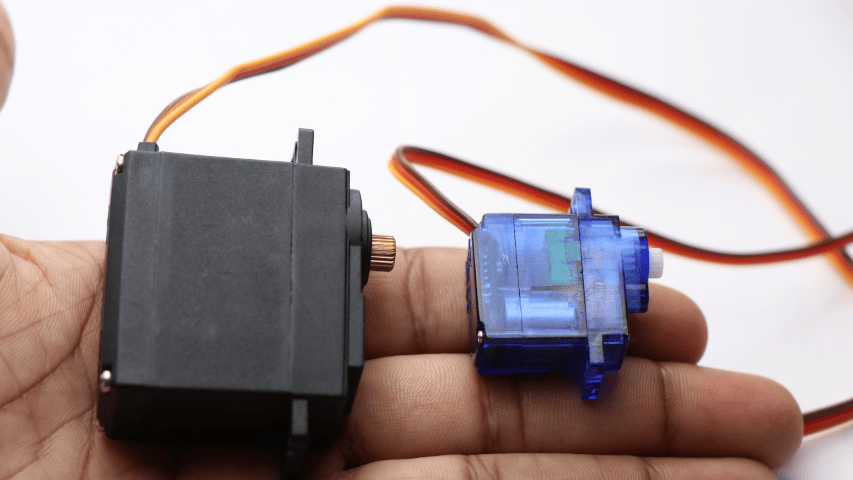
A person holding two different types of servo motors.

تظهر محركات السيرفو في كل مشروع Arduino أقوم بإنشائه تقريبًا، لذلك كتبت هذا لتغطية الأساسيات في مكان واحد. يبدأ الأمر بسيرفو SG90 الصغيرة وكيف تتحكم إشارات PWM في الزاوية، ثم ينتقل إلى تشغيل أجهزة متعددة باستخدام لوحة التشغيل PCA9685. تم اختبار كافة التعليمات البرمجية وجاهزة للاستخدام.