MoveIt 2 on a Real Robot Arm: ros2_control, Inverse Kinematics and a URDF That Matches the Hardware (OmArm One Part 3)
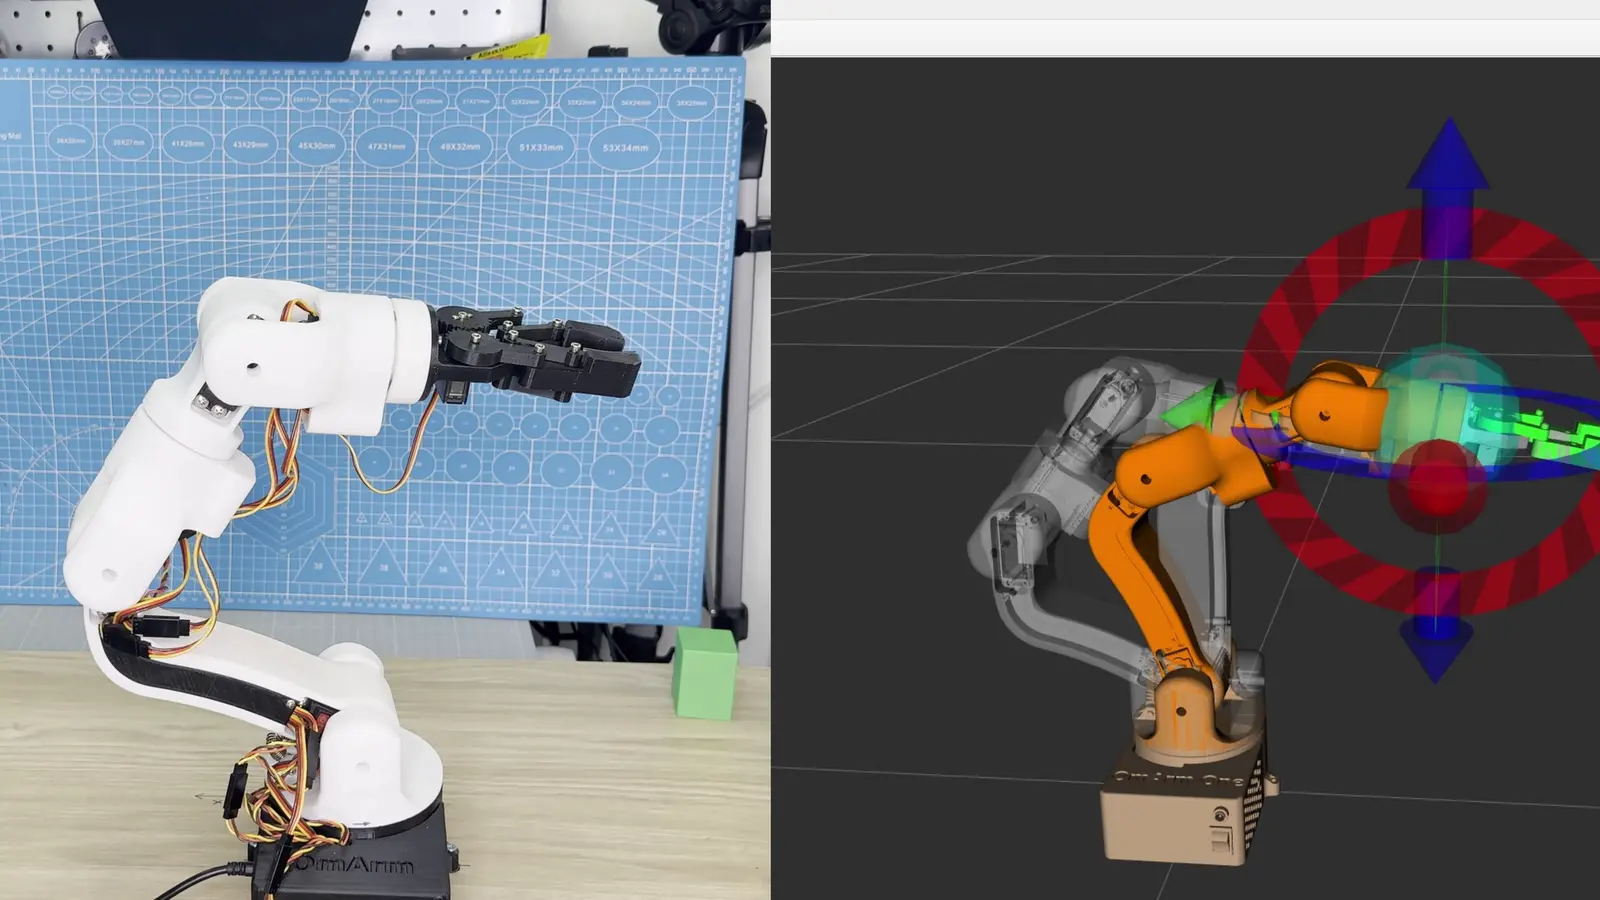
The real OmArm One and its RViz model in the same pose, with the interactive marker on the gripper

MoveIt 2 on a real robot arm with ROS 2 Jazzy: audit the CAD export against the built arm, set up ros2_control, derive the inverse kinematics, build the MoveIt package with the Setup Assistant and drive an ESP32 arm over one USB cable.
كيف تبني ذراعًا روبوتية بست محاور في المنزل: مقارنة بين أربعة تصاميم مفتوحة

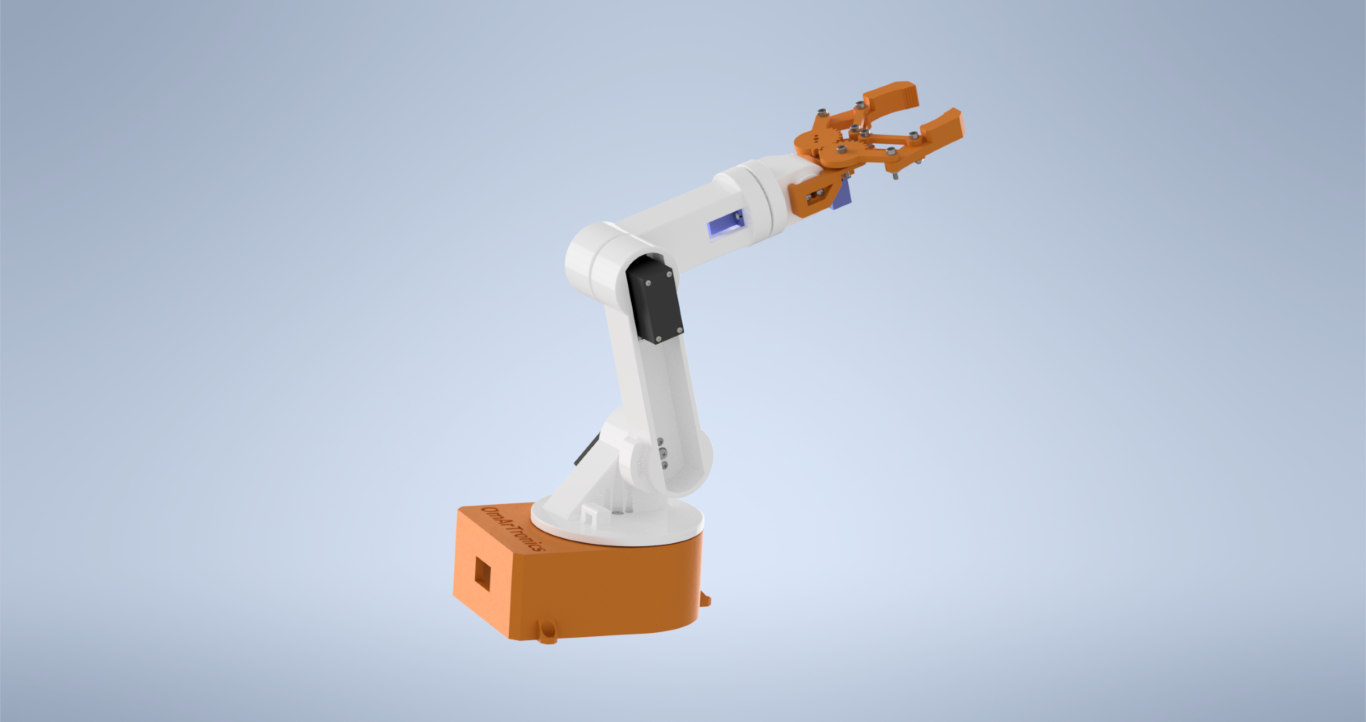
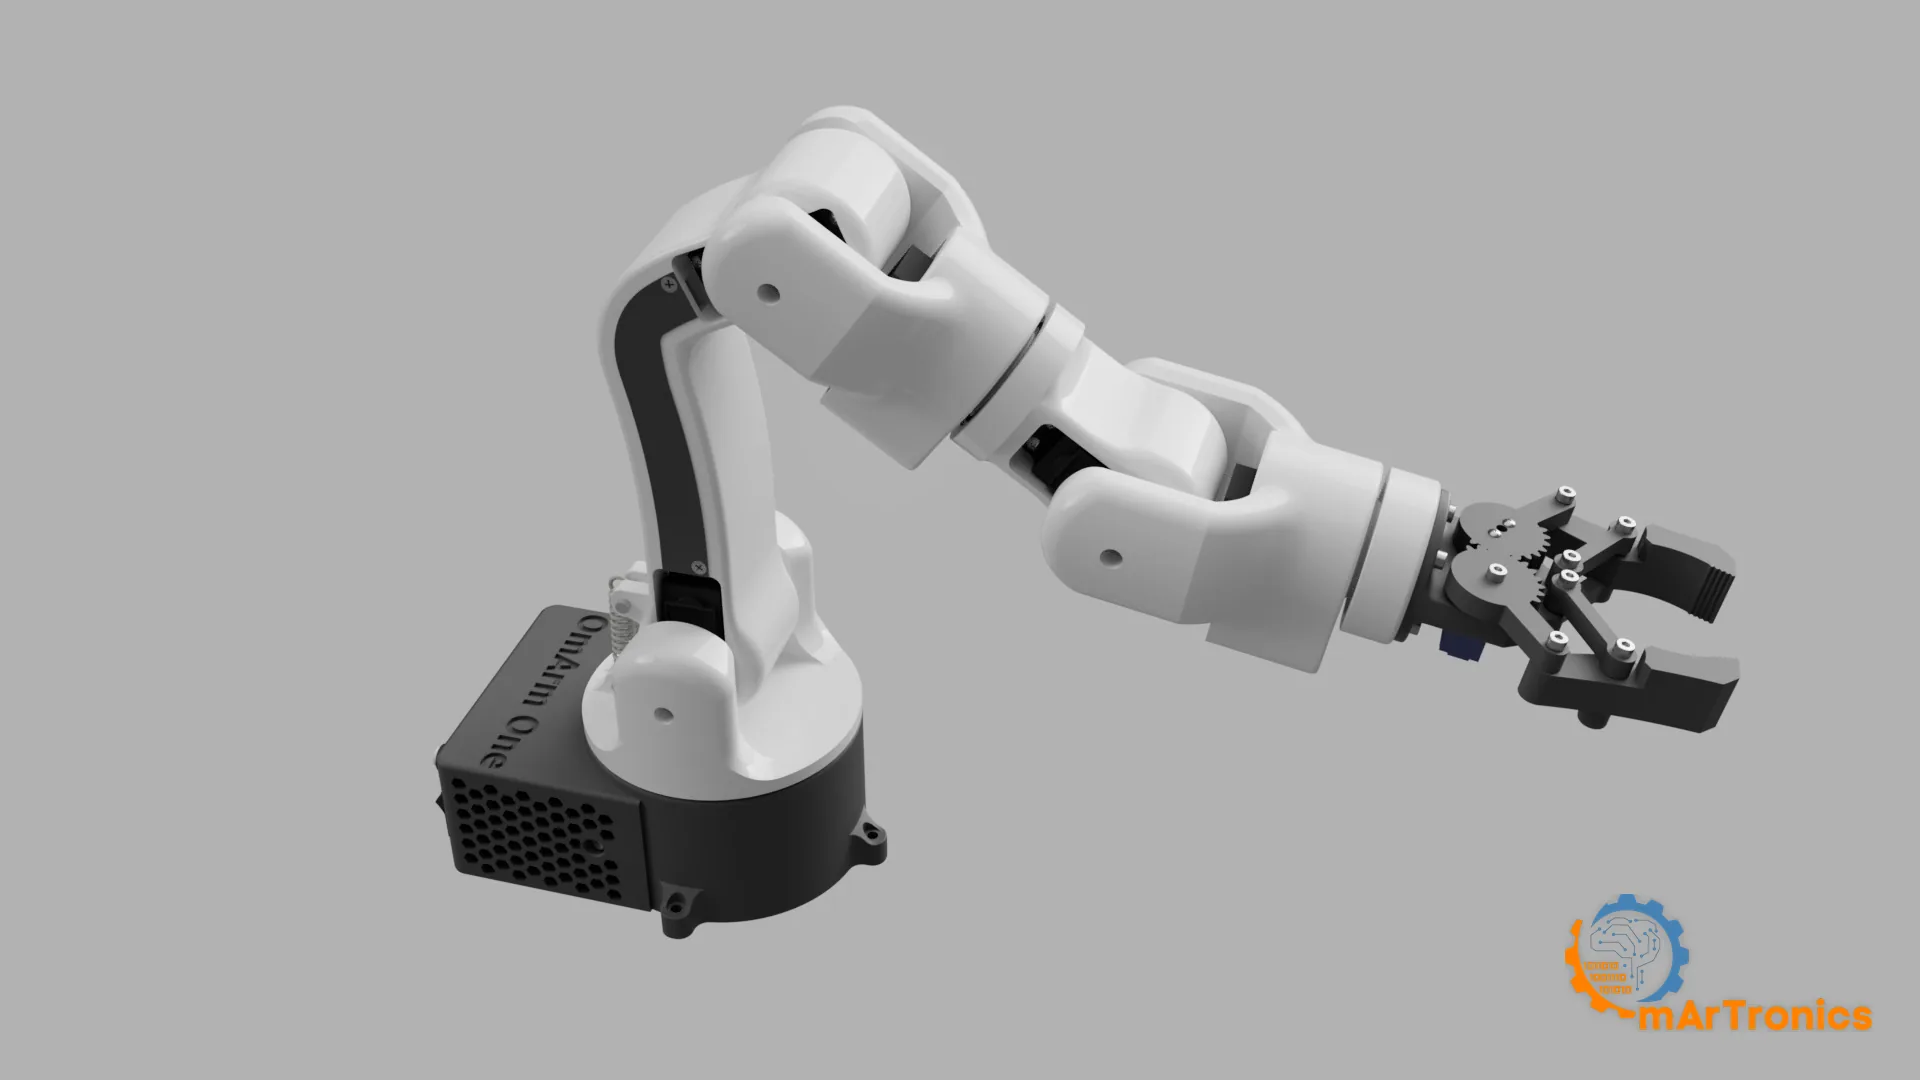
OmArm One, a 6-joint printed arm with a parallel-jaw gripper, rendered from the CAD assembly

Four 3D printed robot arms compared: the Arduino arm, the Bluetooth arm, the OmArm Zero with ESP32 and ROS 2, and the OmArm One on ball bearings. What 6-axis means, which to build first, and where the files are.

من Fusion 360 إلى توأم رقمي في ROS 2: نموذج URDF وRViz وGazebo مطابقة للذراع الحقيقية (OmArm One، الجزء 2)

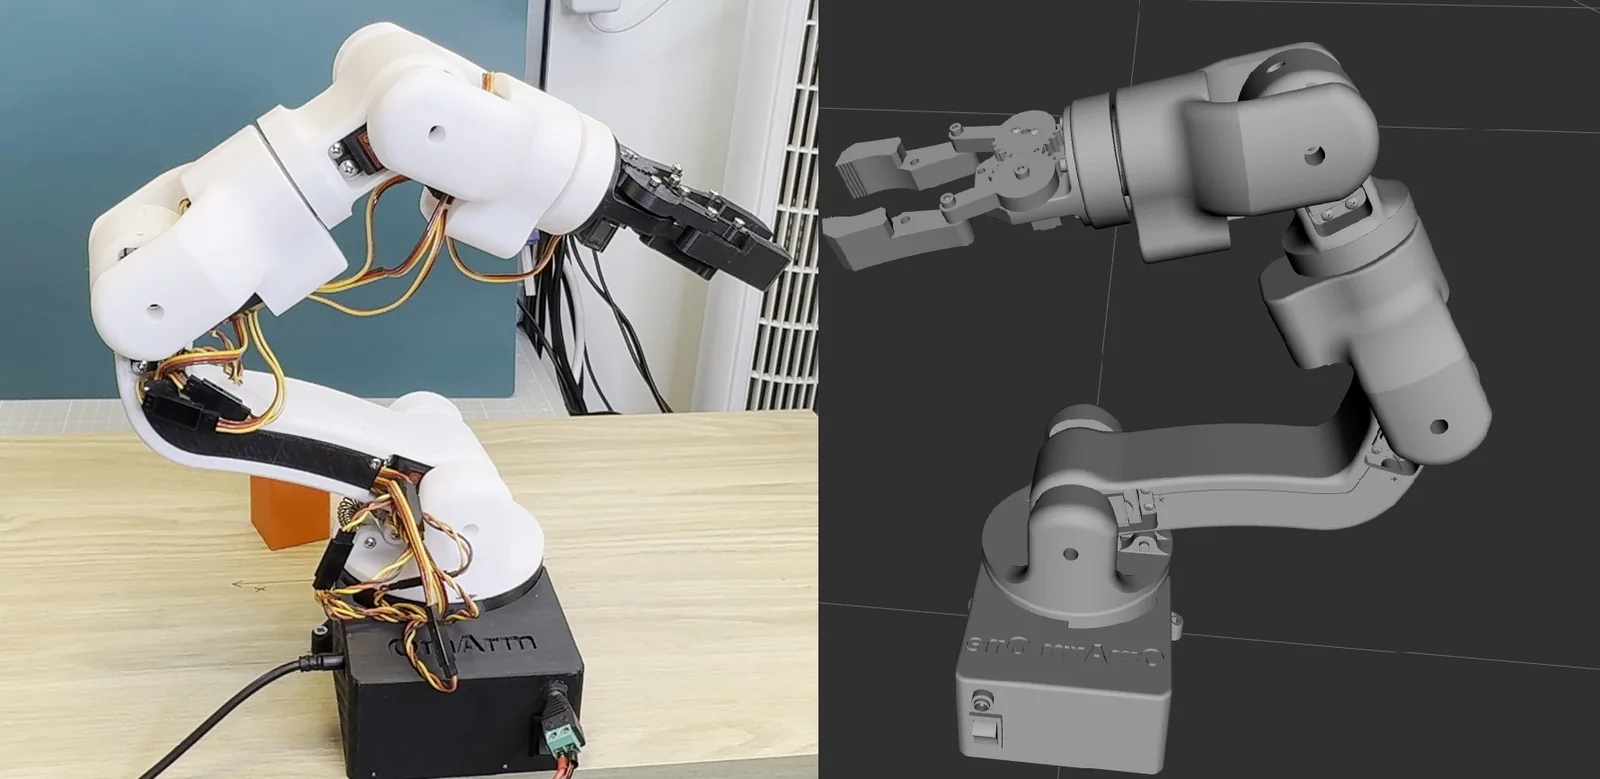
The real 3D printed OmArm One robot arm on a workbench beside the same arm rendered in RViz, both in the same pose

صدّر ملف URDF من Fusion 360، وراجعه، وصحّح اتجاهات المفاصل ونقاط الصفر والحدود حتى يطابق النموذج ذراع OmArm One الحقيقية، ثم شغّله في RViz وGazebo Harmonic. الجزء 2 من سلسلة OmArm One، لـ ROS 2 Jazzy.

قيادة ذراع روبوتية مطبوعة بتقنية ثلاثية الأبعاد (3D) بوحدة تحكم PS3: ESP32 وبلوتوث ودون حاسوب (OmArm One، الجزء 1.5)

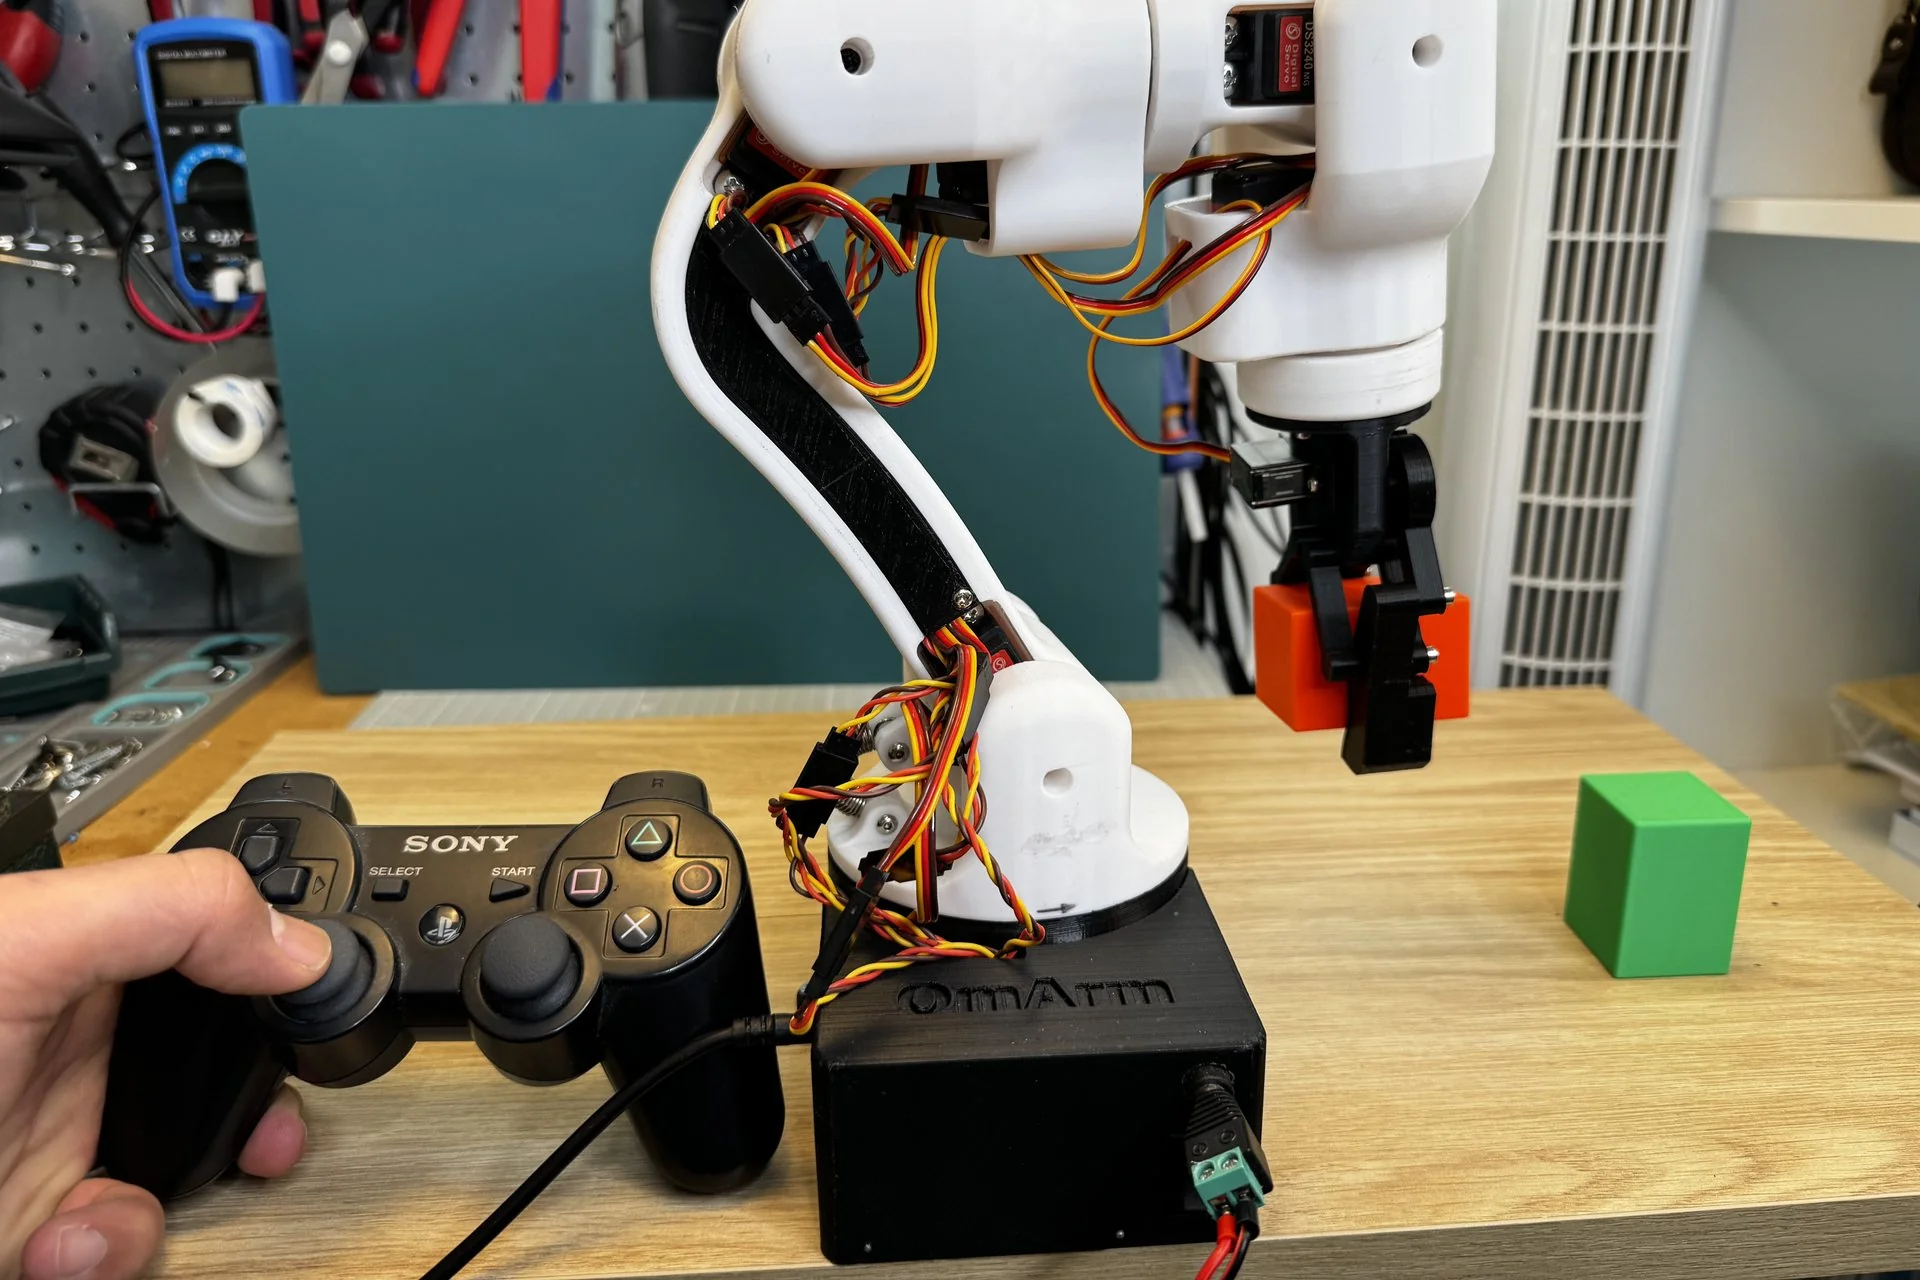
A DualShock 3 controller held in one hand with the 3D printed OmArm One robot arm behind it holding an orange cube

اربط يد تحكم PS3 بـESP32 عبر Bluepad32 وحرّك ذراعًا روبوتية مطبوعة بالطباعة ثلاثية الأبعاد (3D) بسبع درجات حرية (7-DOF، أي 6+1 للقابض): عصوان للتحكم بالسرعة، وأربعة مستويات للسرعة، وتسلسل وضعيات مسجَّل، وإيقاف يبقى مثبتًا، دون الحاجة إلى أي حاسوب.

OmArm One: بناء ذراع روبوتية بسبع درجات حرية (7-DOF) بالطباعة ثلاثية الأبعاد (3D) على محامل كروية حقيقية (الجزء 1)

OmArm One, a 6-joint printed arm with a parallel-jaw gripper, rendered from the CAD assembly

ابنِ ذراعًا روبوتية مطبوعة بطابعة ثلاثية الأبعاد بسبع درجات حرية (7 DOF) تدور على محامل كروية حقيقية: مدى وصول 485 mm، وحمولة 200 g، وقائمة مواد (BOM) كاملة، و16 رسمًا متحركًا للتجميع، وتحكم عبر الويب بلوحة ESP32.

OmArm Zero: بناء ذراع روبوتية بست درجات حرية 6-DOF (5+1 للقابض) مع تحكم عبر الويب باستخدام ESP32

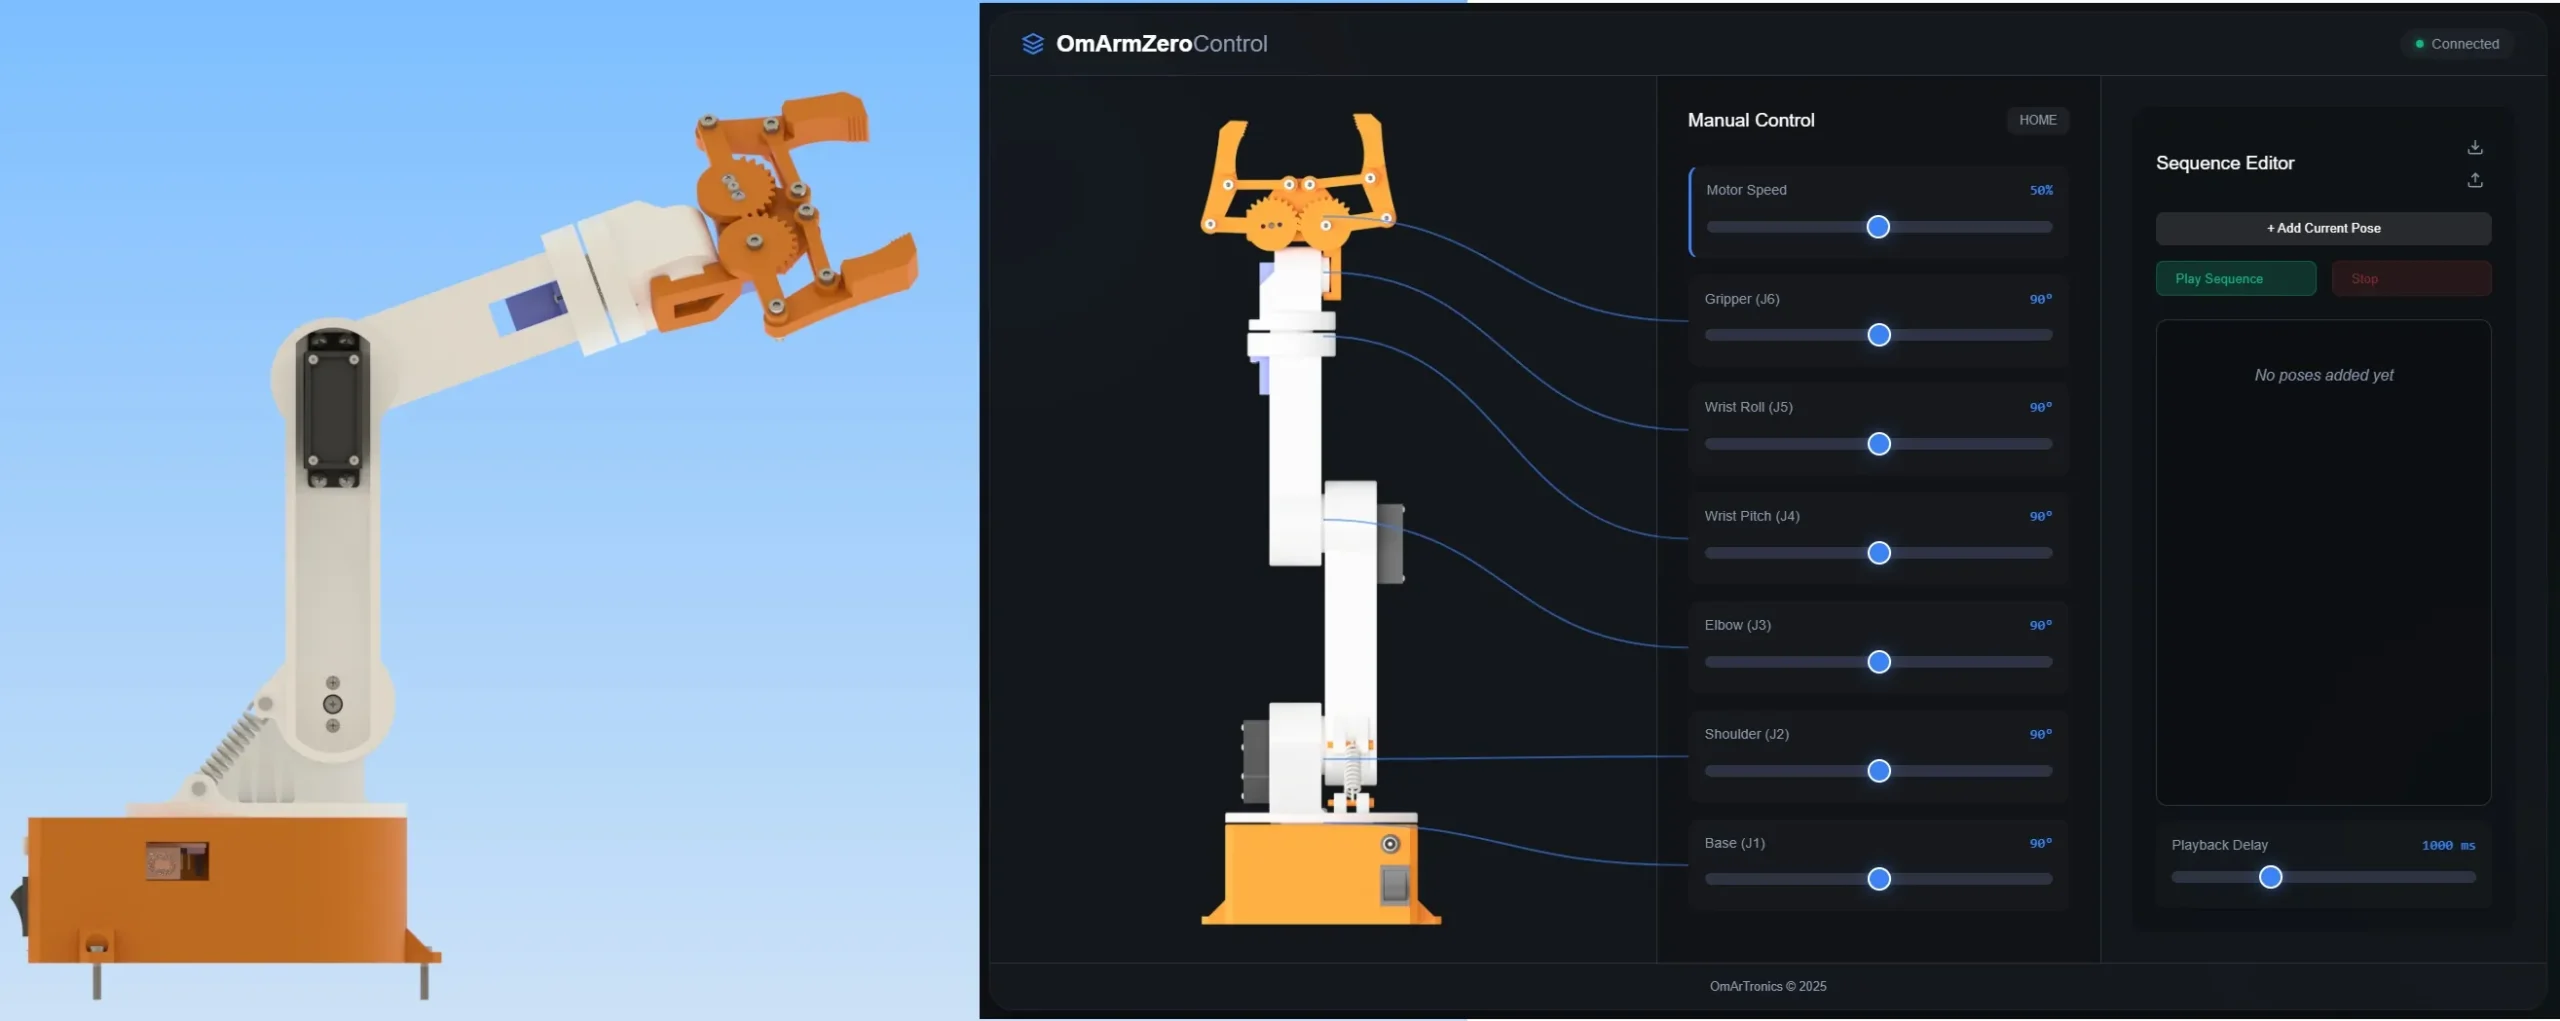
OmArm Zero ESP32 robotic arm with browser-based web control interface

ابنِ OmArm Zero، ذراعًا روبوتية بست درجات حرية (6-DOF، أي 5+1 للقابض) يُتحكَّم بها عبر واي فاي (Wi-Fi) بواسطة ESP32. دليل بناء كامل مع ملفات الطباعة ثلاثية الأبعاد (3D)، ومخططات التوصيل، والبرنامج الثابت (Firmware)، وواجهة تحكم تعمل في المتصفح. مدى وصول 303 mm، وحمولة 100 g (وحتى 150 g مع نابض الكتف)، بتكلفة أقل من $50.

بناء سيارة روبوتية لتجنب العوائق باستخدام Arduino ودرع المحركات Motor Shield Rev3 ومحرك سيرفو ومستشعر الموجات فوق الصوتية

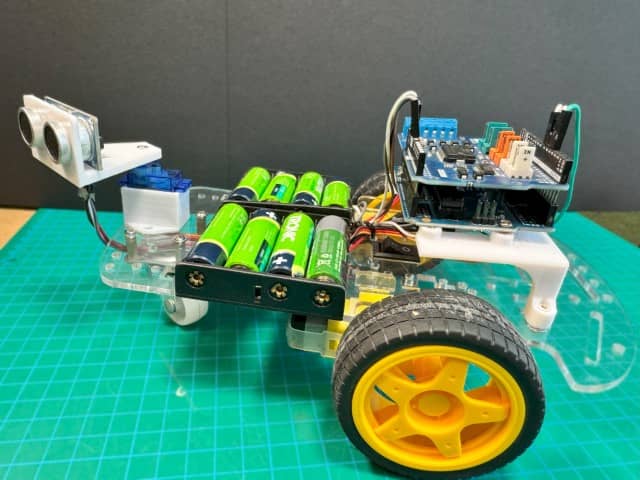
A fully assembled obstacle-avoiding robot car on a workbench.

تعلّم كيف تبني سيارة روبوتية ذاتية القيادة بالكامل تتجنب العوائق باستخدام Arduino ودرع المحركات Arduino Motor Shield Rev3 ومحرك السيرفو SG90 ومستشعر الموجات فوق الصوتية HC-SR04. يتضمن هذا الشرح الكامل قائمة المواد (BOM)، والتجميع خطوة بخطوة، ومخططات التوصيل، وكود Arduino الكامل مع شرحه، ونصائح الضبط، واستكشاف الأخطاء وإصلاحها، والأسئلة الشائعة.

ذراع روبوتية بست درجات حرية (6-DOF) اصنعها بنفسك – طباعة ثلاثية الأبعاد (3D)، توصيل وبرمجة خطوة بخطوة

3D-Design eines 6-DOF Roboterarms mit weißem und orangefarbenem Gehäuse, ideal für DIY-Projekte in der Robotik.

ابنِ ذراعًا روبوتية بست درجات حرية (6-DOF) من قطع مطبوعة بالطباعة ثلاثية الأبعاد (3D) ولوحة Arduino Mega: ثلاثة محركات سيرفو MG996R وثلاثة SG90 على لوحة قيادة PCA9685، ومقاومة متغيرة واحدة لكل محرك سيرفو. قائمة القطع، وإعدادات الطباعة، والتجميع، ومخطط التوصيل، وبرنامج Arduino (Sketch) الكامل.