OmArm One: ذراع روبوتية بسبع درجات حرية 7-DOF (6+1 للقابض) على محامل كروية حقيقية – ملفات CAD والبرنامج الثابت وقائمة المواد (BOM) ودليل البناء ووحدة تحكم الألعاب (الجزءان 1 + 1.5)
39,00 €سعر الإطلاق حتى 30 نوفمبر 2026، ثم 49,00 €
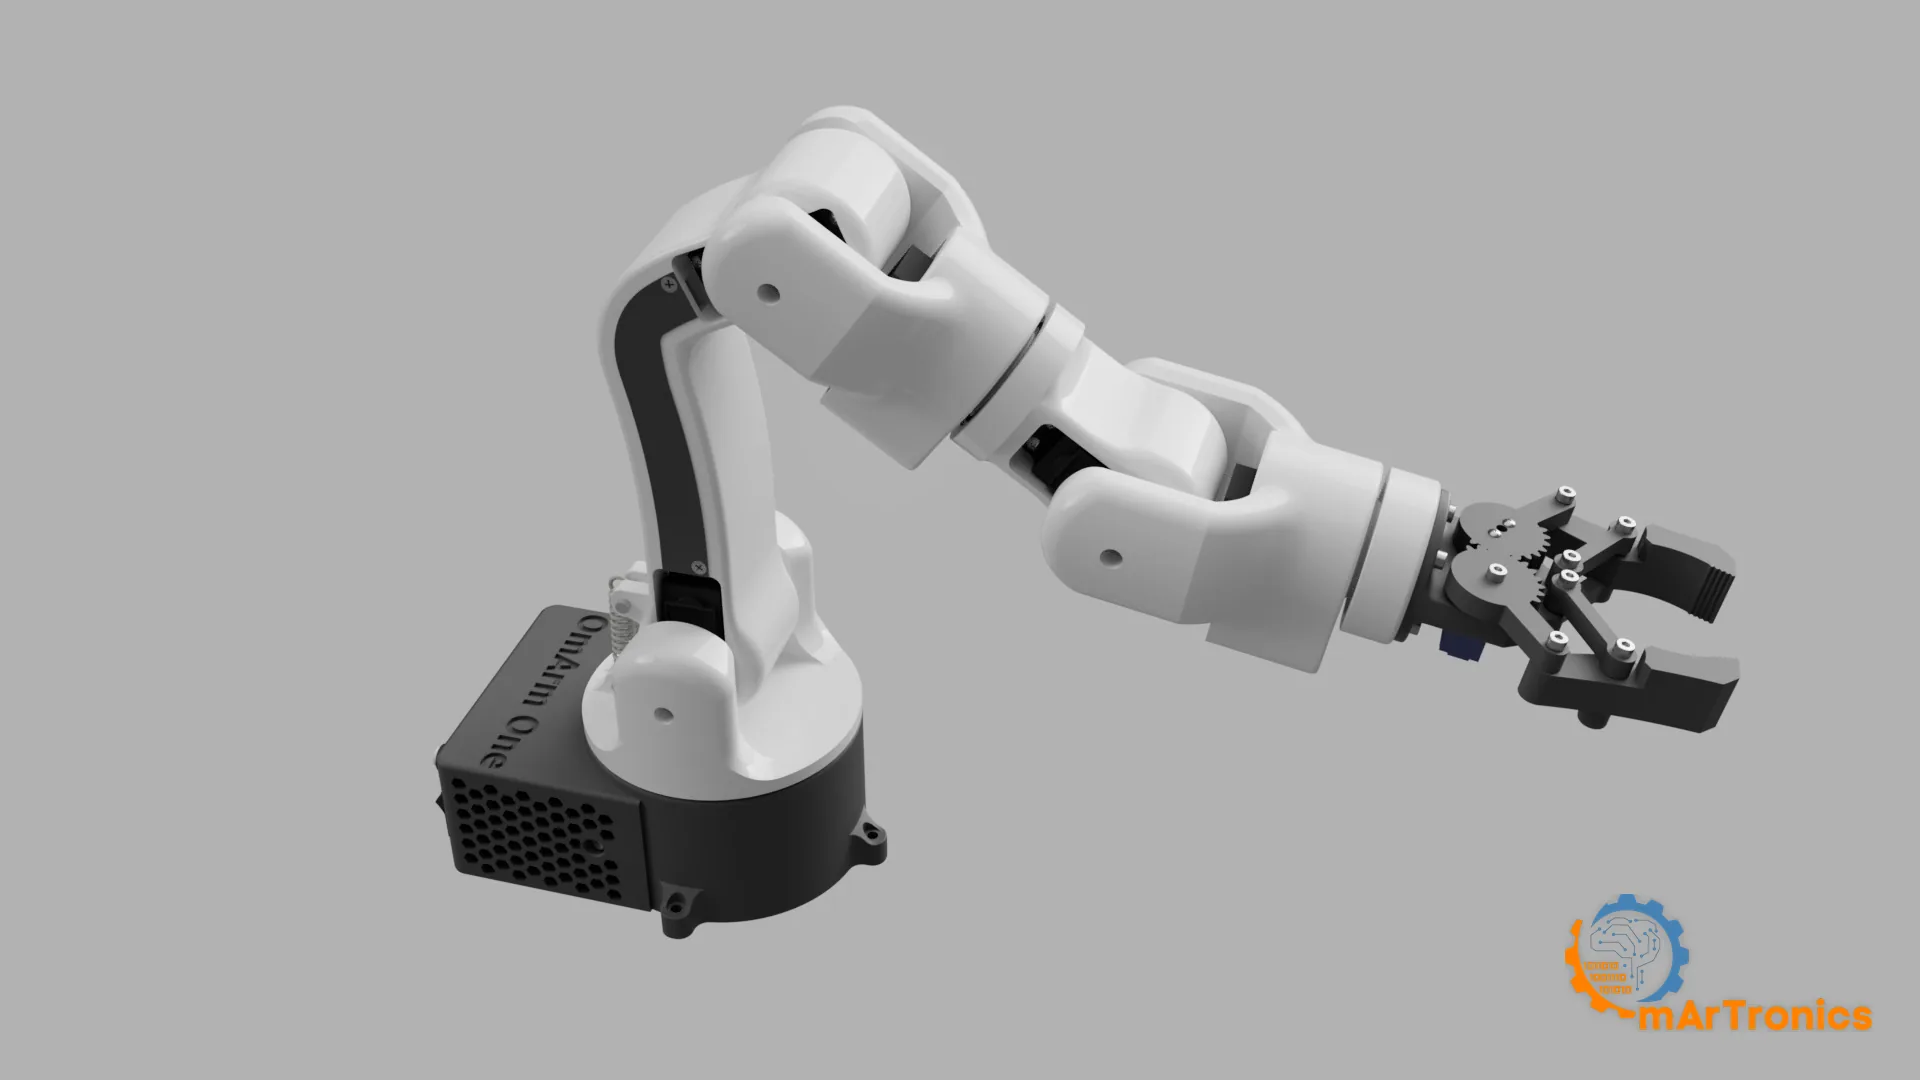
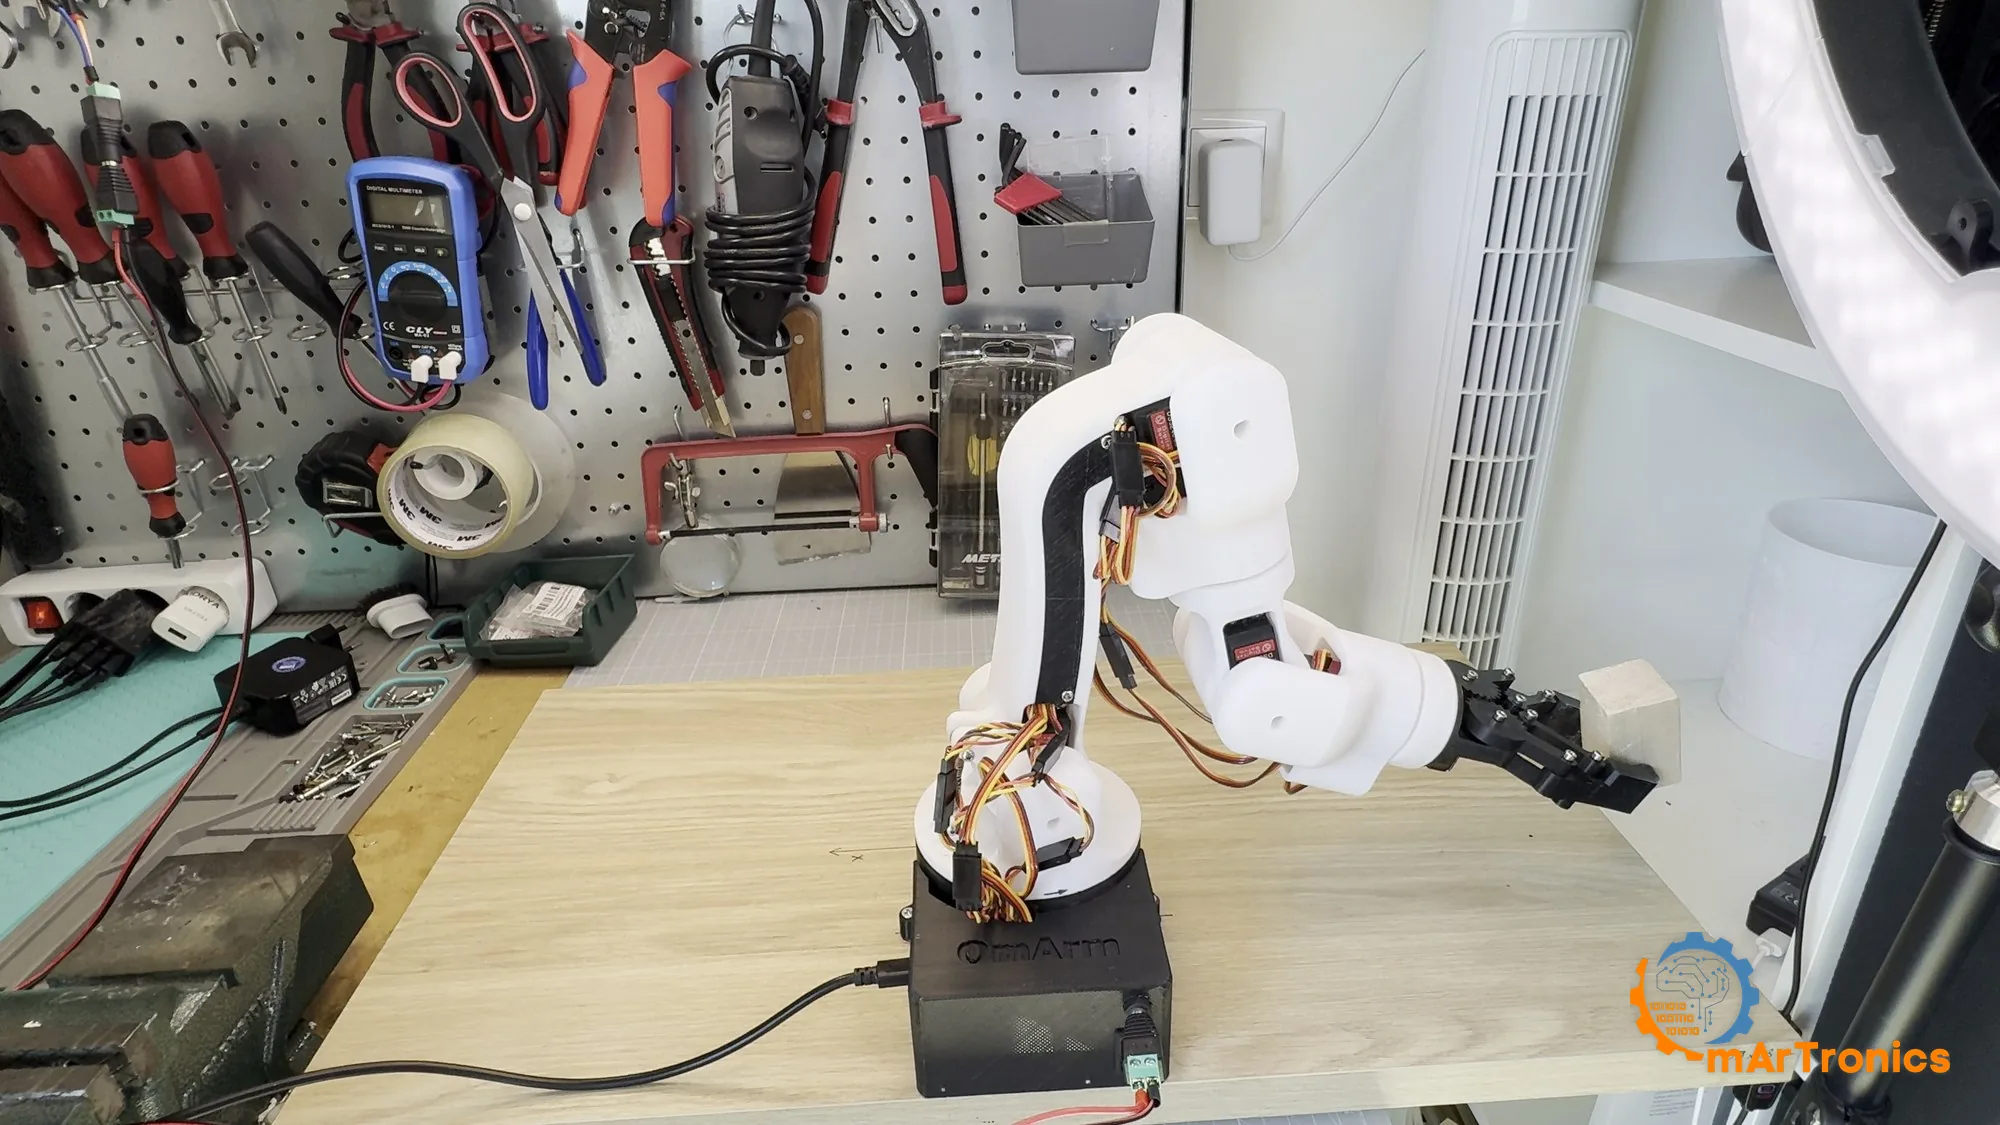
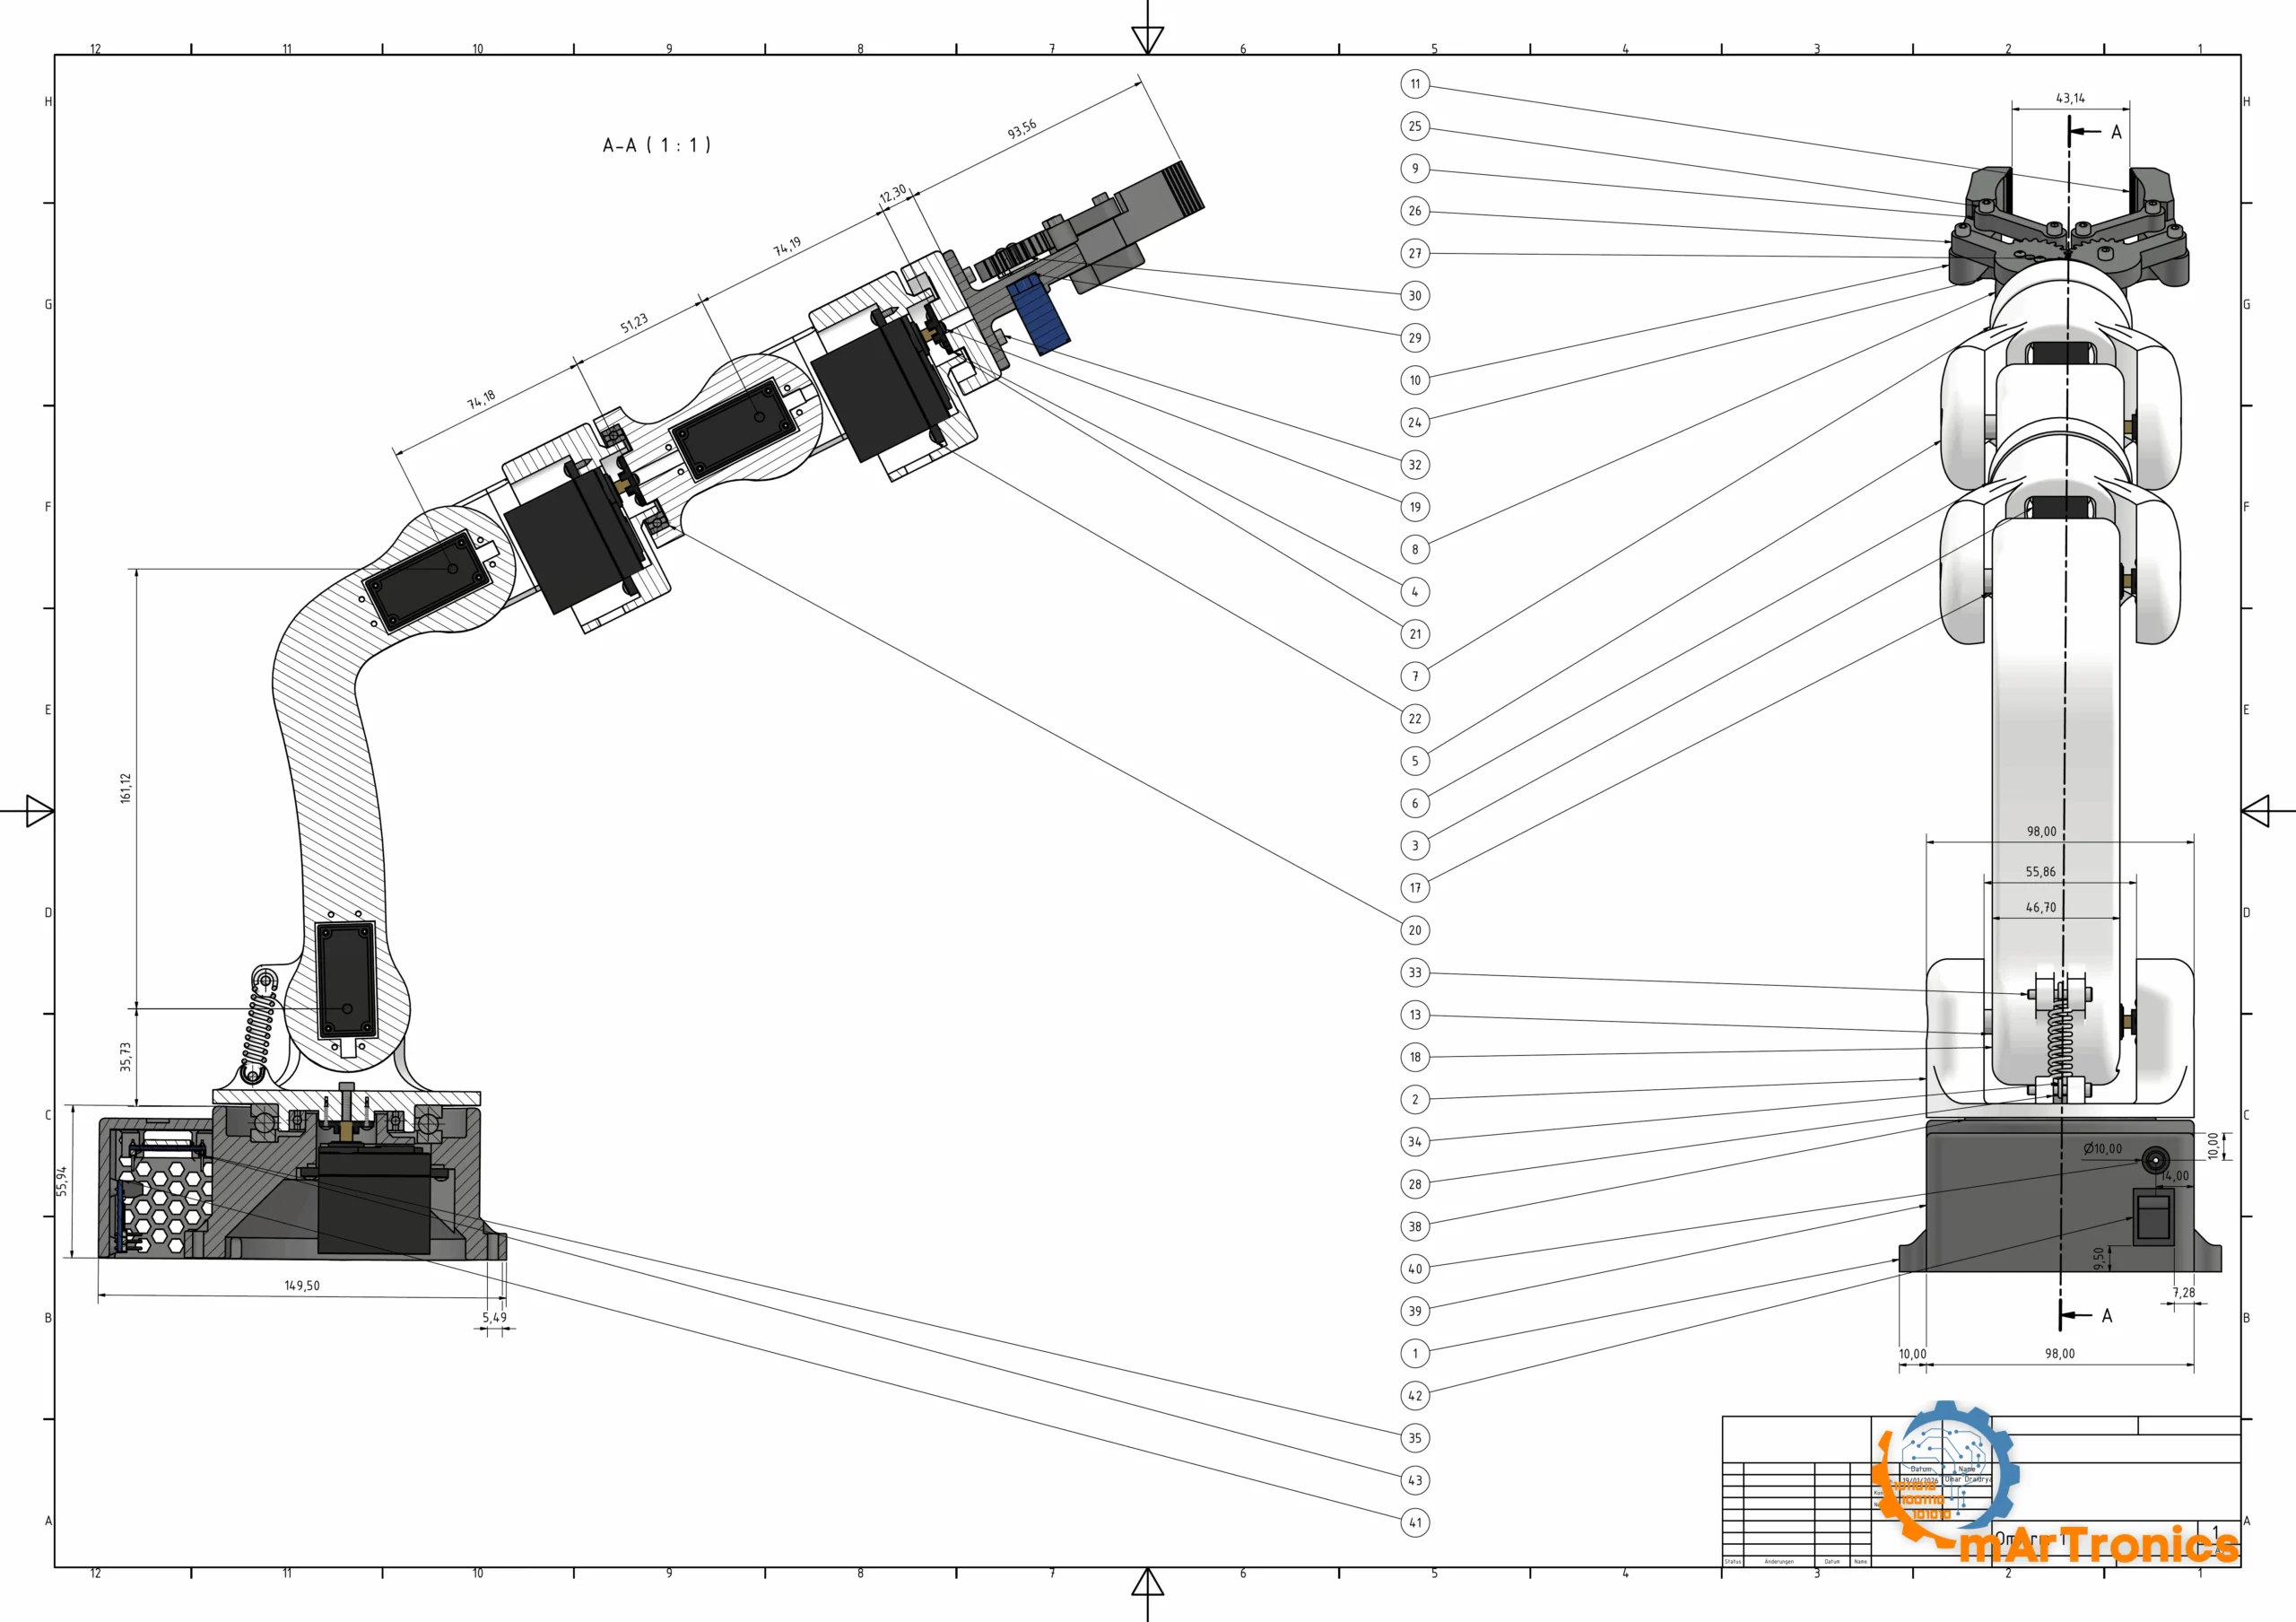
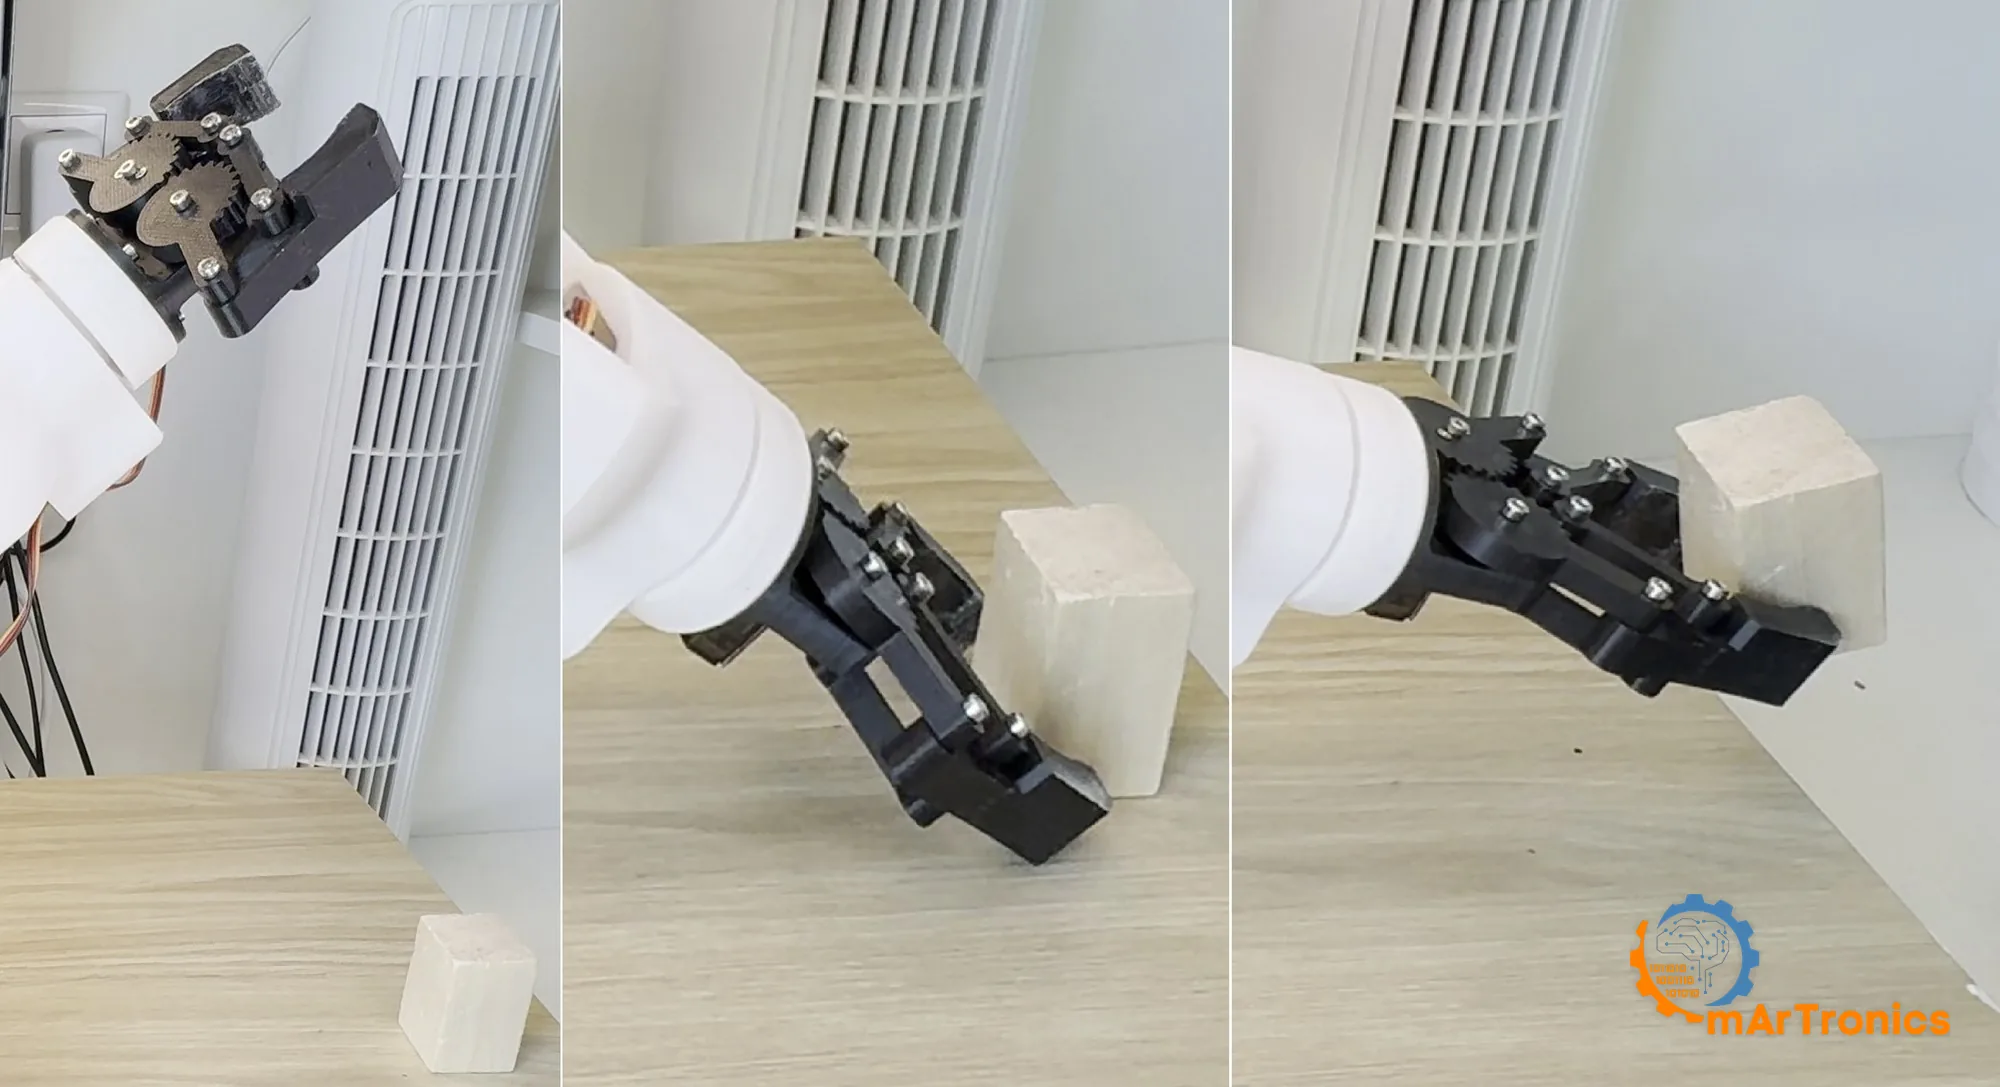
حزمة المشروع الكاملة لـ OmArm One، وهي ذراع روبوتية مطبوعة بالطباعة ثلاثية الأبعاد (3D) بسبع درجات حرية 7-DOF (6+1 للقابض) تنقل كل الأحمال عبر محامل كروية حقيقية. تتضمن جميع ملفات STL وعددها 23، وألواح الطباعة لـ Bambu Studio (.3mf)، وملفات STEP + المصدر الأصلي لـ Fusion 360، ورسم التجميع بمقاس A1 مع فقاعات الترقيم (Balloons) وملف Excel لقائمة المواد (BOM) المطابق له، ومخططات التوصيل، والبرنامج الثابت لتطبيق الويب على ESP32 مع طبقة أمان، واختبارات الوحدات (Unit Tests)، ودليل التجميع القابل للطباعة بصيغة PDF من 90 صفحة. وتتضمن الآن أيضًا الجزء 1.5: برنامجًا ثابتًا ثانيًا يعمل عبر بلوتوث ويتحكم في الذراع من يد تحكم PS3 أو PS4 أو PS5 أو Xbox أو Switch دون حاسوب وسيط، وأداة تعيين أزرار يد التحكم (Gamepad Mapper)، وخمسة اختبارات إضافية تعمل على الحاسوب، ودليل PDF ليد التحكم من 35 صفحة.
منتج رقمي للتنزيل، لا يُشحن أي شيء. لا تُفرض ضريبة القيمة المضافة (نظام المنشآت الصغيرة، § 19 UStG).
ترخيص للاستخدام الشخصي: ابنِ واطبع لنفسك؛ يُمنع مشاركة الملفات، ويُمنع بيع الملفات أو القطع المطبوعة. تفاصيل الترخيص
الوصف
محتويات الحزمة
الجزء 1 — الذراع
- 23 ملف STL – كل قطعة مطبوعة، مرقّمة وجاهزة للطباعة
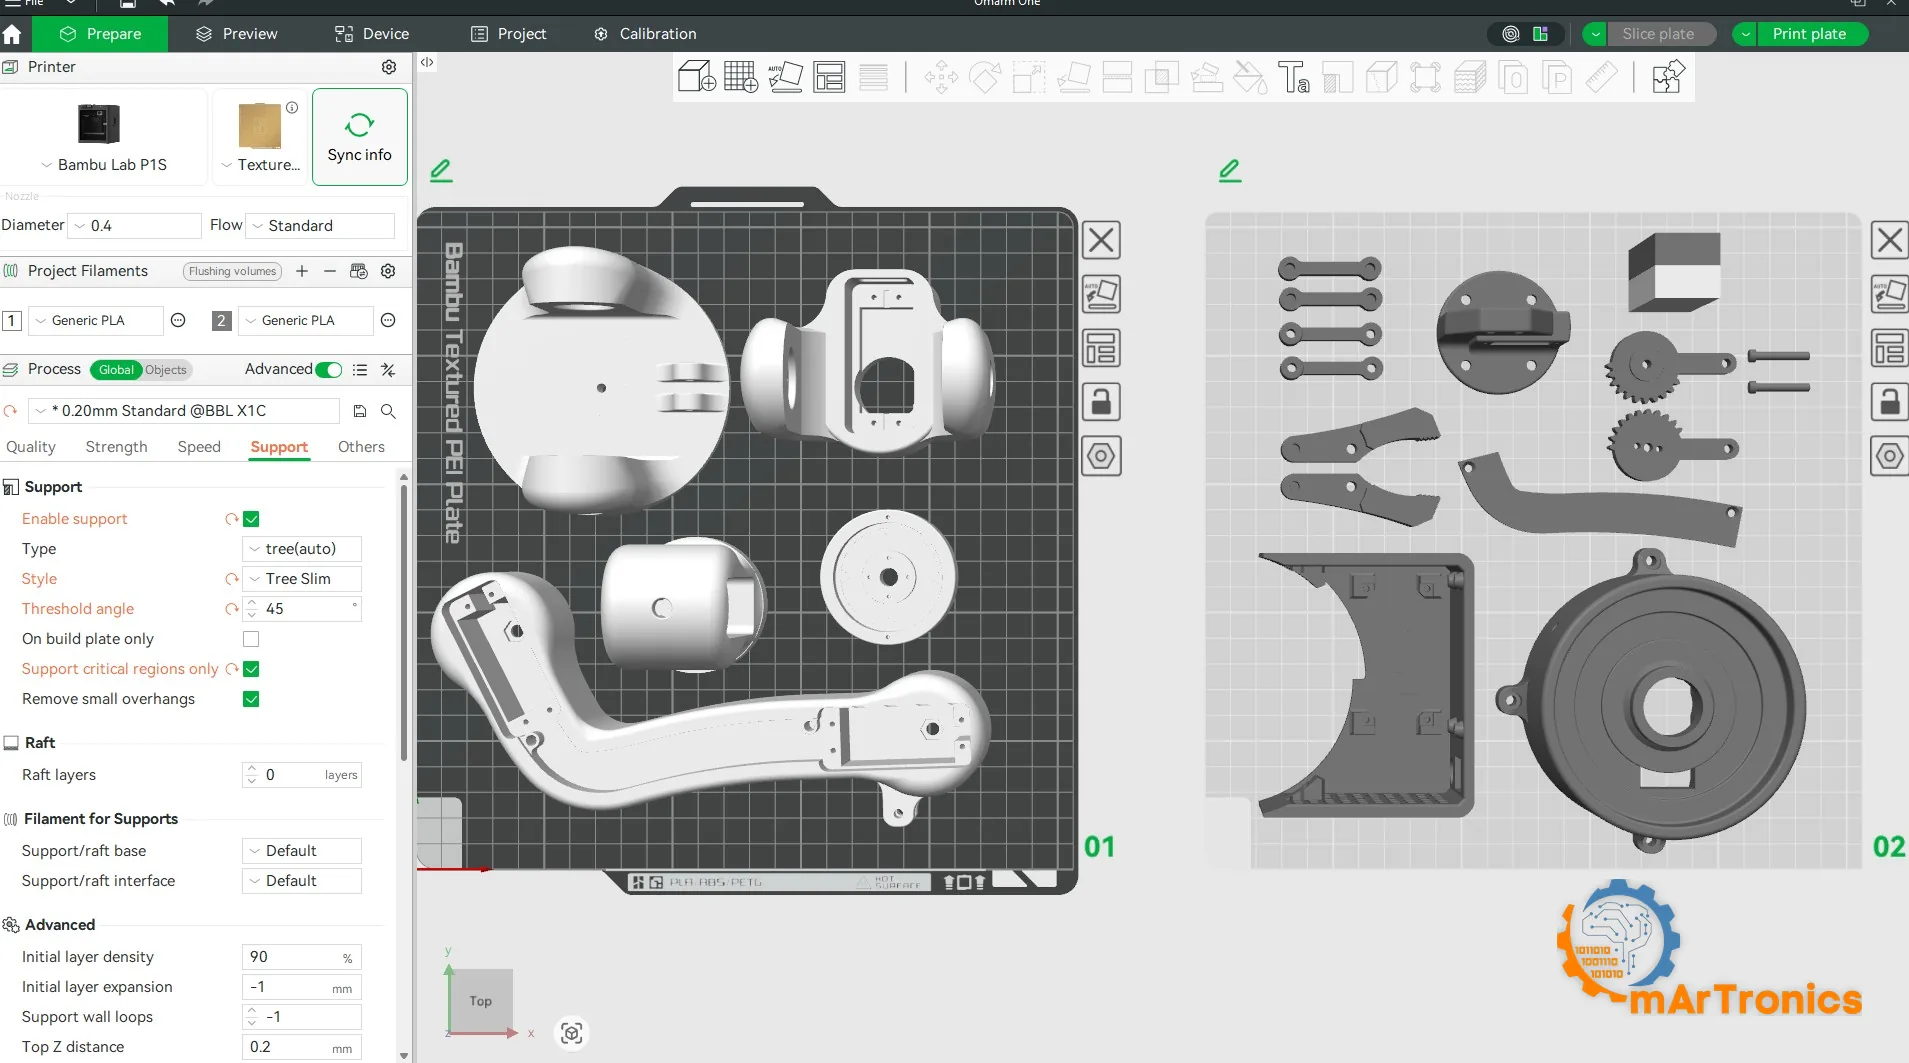
- مشروع Bambu Studio (.3mf) – لوحا طباعة ضُبط فيهما الاتجاه ومواضع خط الدرز (Seams) والدعامات مسبقًا (~15 h). القطعة 02_base_link_upper ليست على اللوحين بعد: اطبعها من ملف STL الخاص بها
- ملف تجميع STEP + ملف المصدر لـ Fusion 360 (.f3d) – نموذج CAD بارامتري كامل لتعديلاتك الخاصة
- رسم التجميع بمقاس A1 + ملف Excel لقائمة المواد (BOM) – رسم مع فقاعات الترقيم (Balloons)؛ أرقام البنود في قائمة المواد تطابق الفقاعات 1:1
- الإلكترونيات – مخطط التوصيل، وملف المصدر لـ Fritzing، وقائمة مواد الإلكترونيات (ESP32 + PCA9685 + 6× DS3240 + SG90)
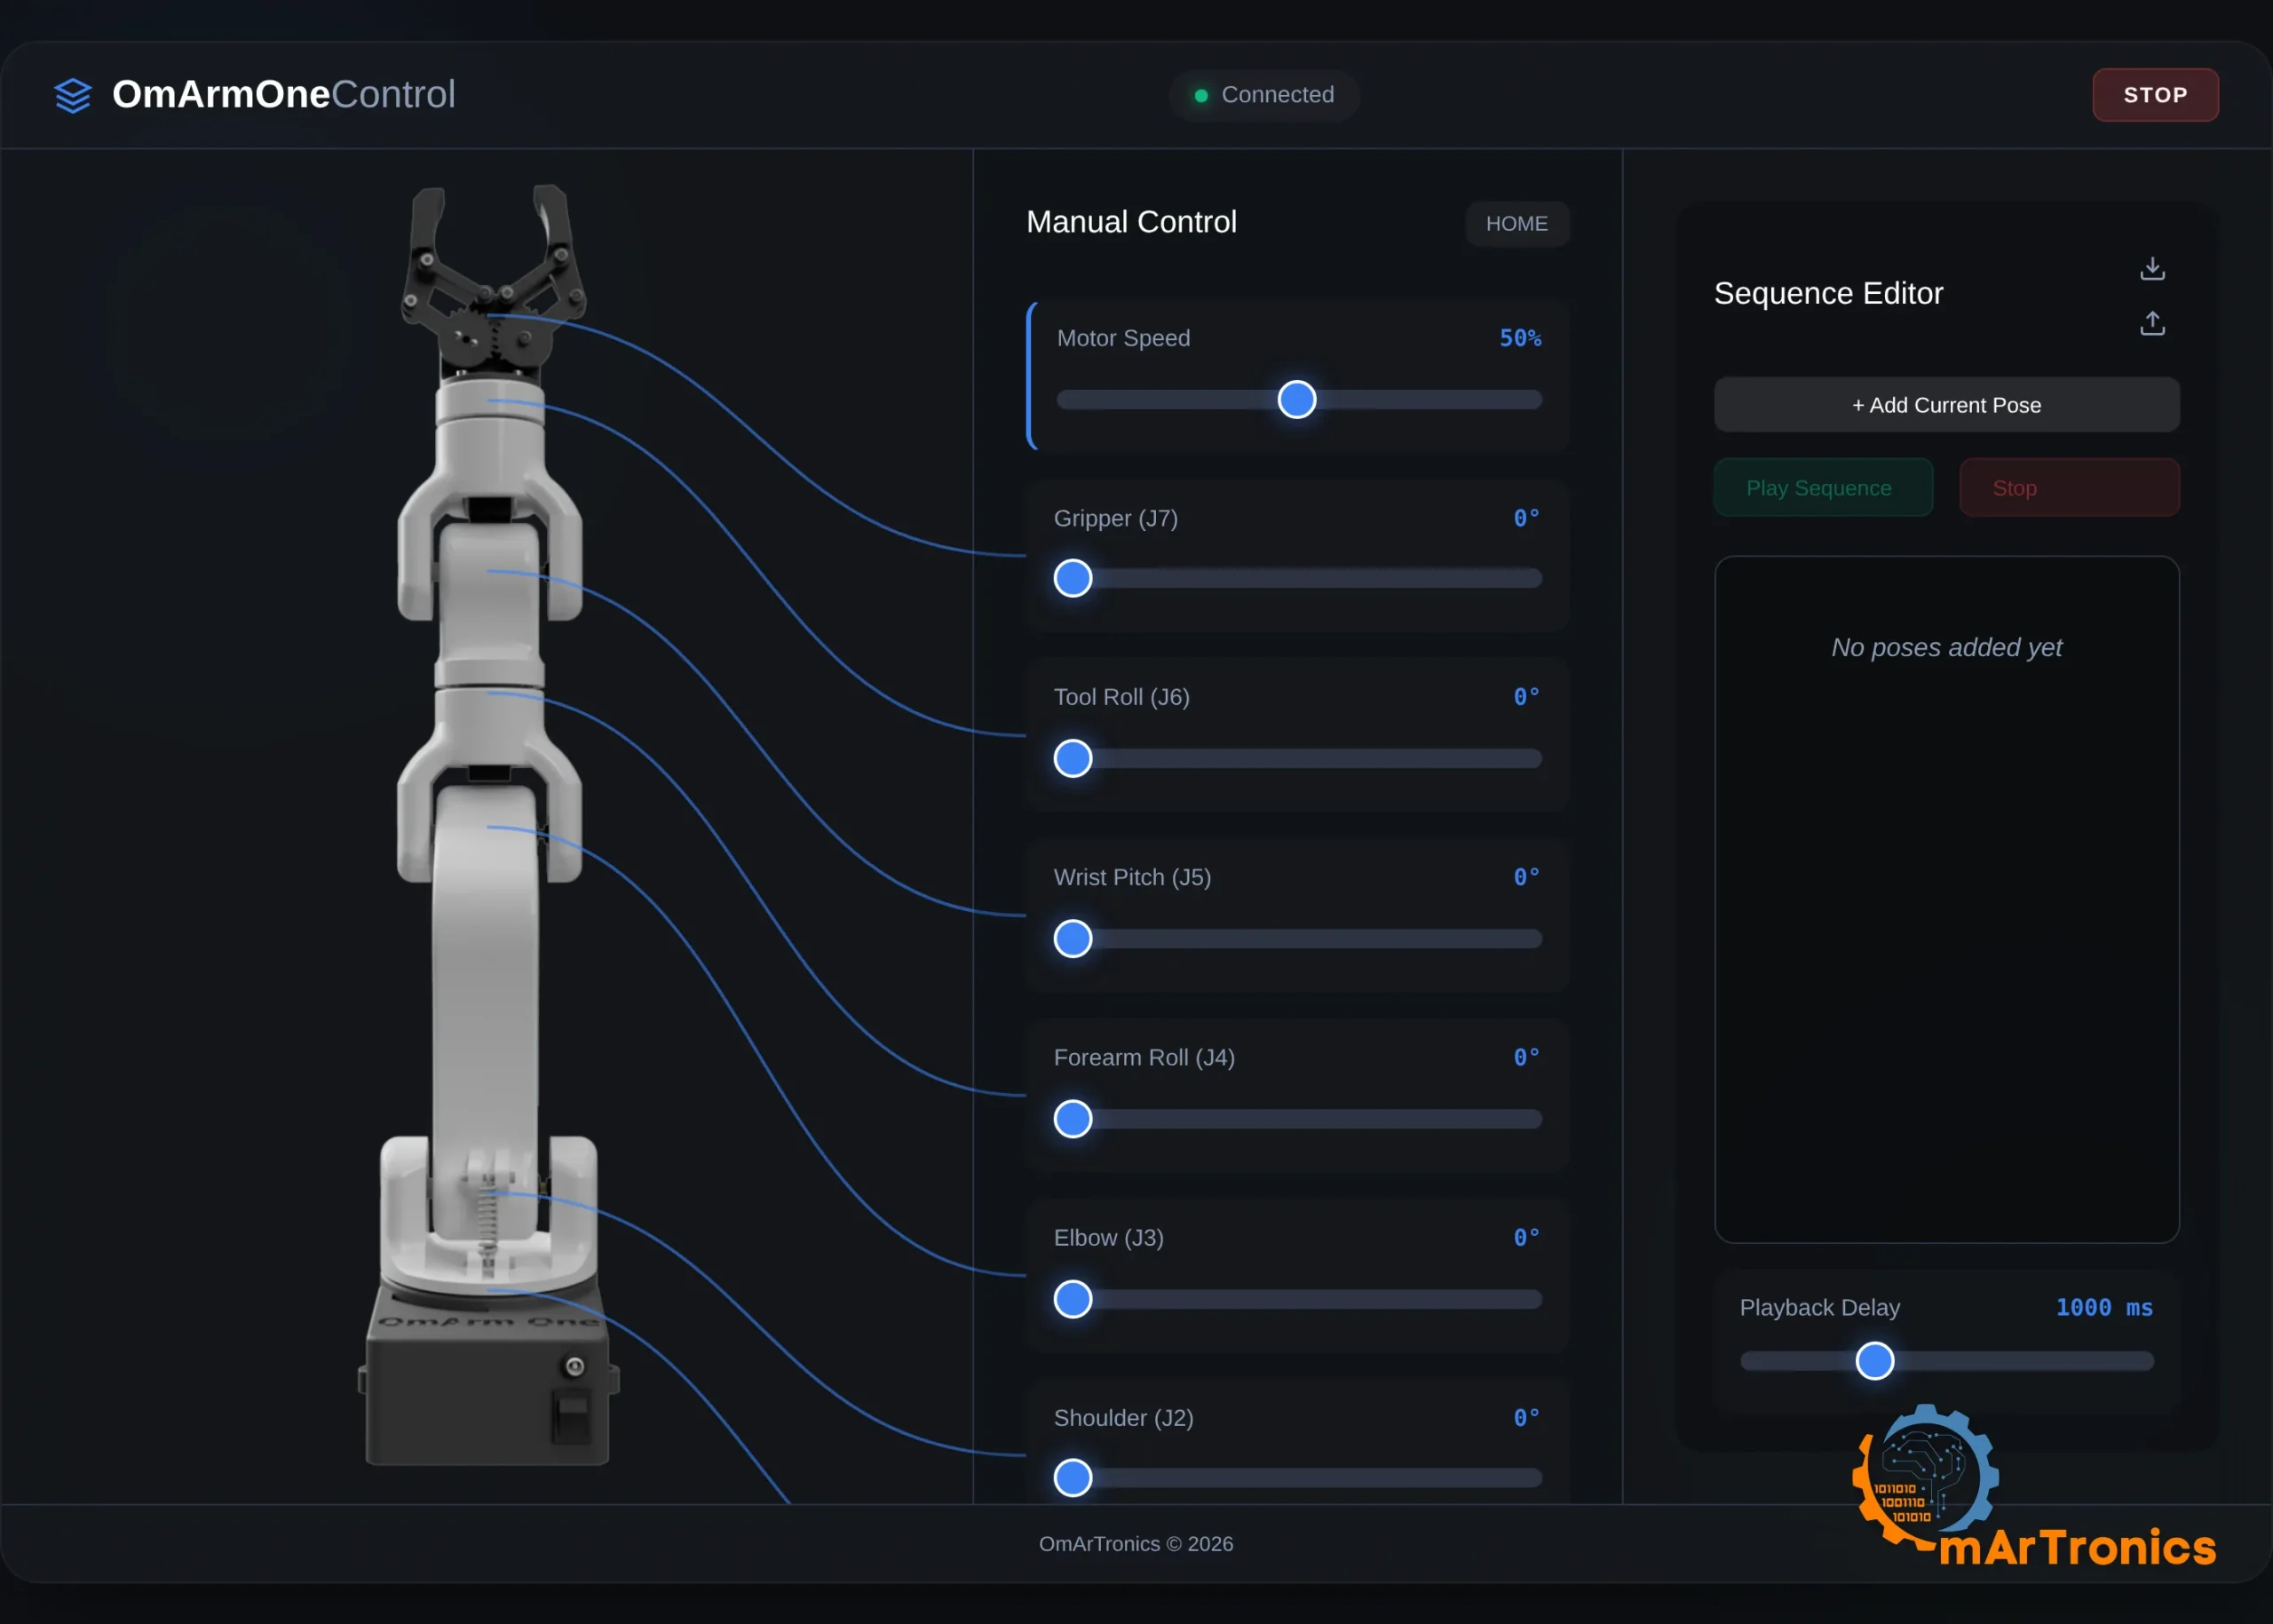
- البرنامج الثابت لـ ESP32 – تحكم عبر تطبيق الويب بمنحنيات حركة من الدرجة الخامسة (Quintic)، وطبقة أمان لا تحرّك الذراع أبدًا دون معرفة موضعها بعد إعادة الضبط (Reset)، ومحرر تسلسلات، وتطبيق ويب تقدمي (PWA) تقدّمه الذراع نفسها (بلا تطبيق، وبلا سحابة، وبلا موجّه Router)
- اختبارات الوحدات (Unit Tests) – اختبارات للحركة وتدفق الأوامر وخريطة السيرفو يمكنك تشغيلها على حاسوبك دون أي عتاد
- دليل التجميع بصيغة PDF من 90 صفحة – المتطلبات، وتحليل عزم الدوران، وبنية المحامل، و16 خطوة تجميع مع الصور، والتوصيلات، والتشغيل الأول، واختبار الحمولة، واستكشاف الأخطاء وإصلاحها، والأسئلة الشائعة
الجزء 1.5 — تحكّم فيها بيد التحكم بالألعاب
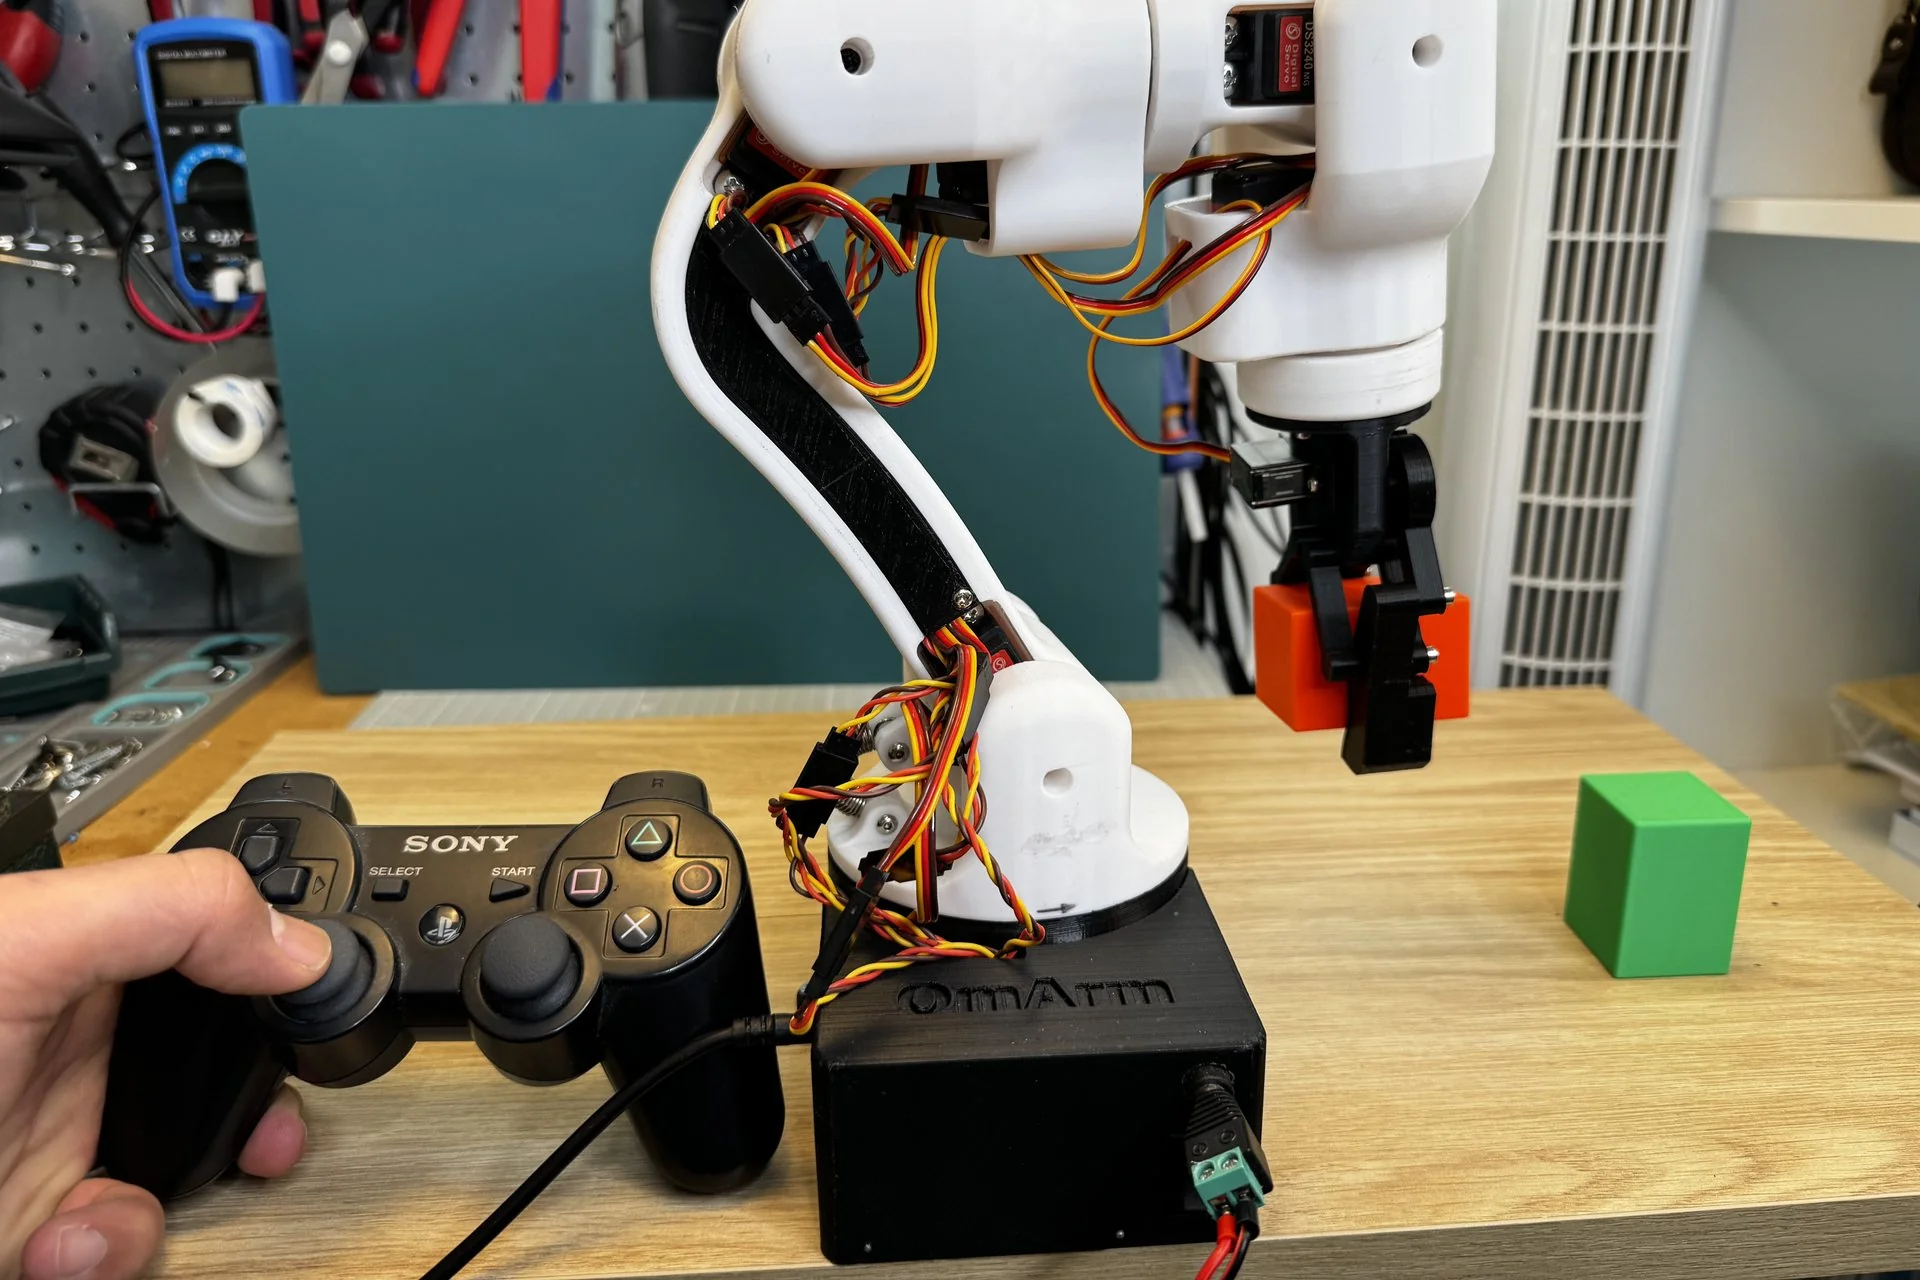
- برنامج ثابت ثانٍ لـ ESP32 – بلوتوث بدلًا من واي فاي (Wi-Fi): إبهامان يحرّكان ستة مفاصل والقابض، دون حاسوب أو هاتف أو شبكة وسيطة. التوصيلات نفسها، والإلكترونيات نفسها، ولا قطع جديدة.
- تحكم بالسرعة بإحساس آلة حقيقية – منطقة ميتة (Dead Zone)، ومنحنى أُسّي (Expo)، ومرشّح 80 ms، ومعدل كبح ثابت، بحيث يستحيل فيزيائيًا أن يتجاوز المفصل هدفه. أربعة مستويات للسرعة إضافةً إلى دواسة وقود تناظرية على الزناد (Trigger).
- تسلسل وضعيات محفوظ في ذاكرة الفلاش (Flash) – سجّل حتى 16 وضعية بنقرة واحدة، وشغّلها في حلقة متكررة، وتبقى محفوظة حتى بعد انقطاع الكهرباء.
- إيقاف طوارئ مُقفِل (Latching) – زر واحد يجمّد الذراع، ولا يحرّرها إلا زر الاستئناف. وبعد انقطاع الكهرباء يرفض البرنامج الثابت أي حركة على الإطلاق حتى يؤكد شخص الموضع.
- أداة تعيين أزرار يد التحكم (Gamepad Mapper) – تطبيق لسطح المكتب يعرض كل عصا وزر مباشرةً، ويتعلّم التعيينات عند ضغطها، ويكتب
gamepad_config.hفي مجلد برنامج Arduino (Sketch) بدلًا منك. - خمسة اختبارات إضافية على الحاسوب – ملفات الترويسة (Headers) الحقيقية للبرنامج الثابت مُصرَّفة باستخدام g++ ومُشغَّلة مع نواة الحركة بمعدلي 100 Hz و250 Hz الخاصين بالبرنامج الثابت نفسه.
- دليل PDF ليد التحكم من 35 صفحة – أنواع يد التحكم التي تعمل والتي لا يمكن أن تعمل، وإقران DualShock 3 خطوة بخطوة، وخريطة التحكم الكاملة، ونموذج السرعة، وطبقة الأمان، وقائمة تحقق للاختبار على طاولة العمل، واستكشاف الأخطاء وإصلاحها، والأسئلة الشائعة.
يعمل مع DualShock 3 لـ PlayStation 3، وDualShock 4، وDualSense، وXbox One S / Series، وNintendo Switch Pro، ومعظم أيادي التحكم من جهات خارجية. ويلزم استخدام ESP32 كلاسيكي (WROOM أو WROVER، وهو المستخدم في إلكترونيات الجزء 1).
المواصفات
- 6 مفاصل + قابض بفكين متوازيين · مدى وصول 485 mm
- حمولة اسمية 200 g / حمولة قصوى 250 g عند نصف قطر 300 mm (نموذج الحمولة عند 6 V؛ وعمليات الرفع معروضة في فيديو التجميع)
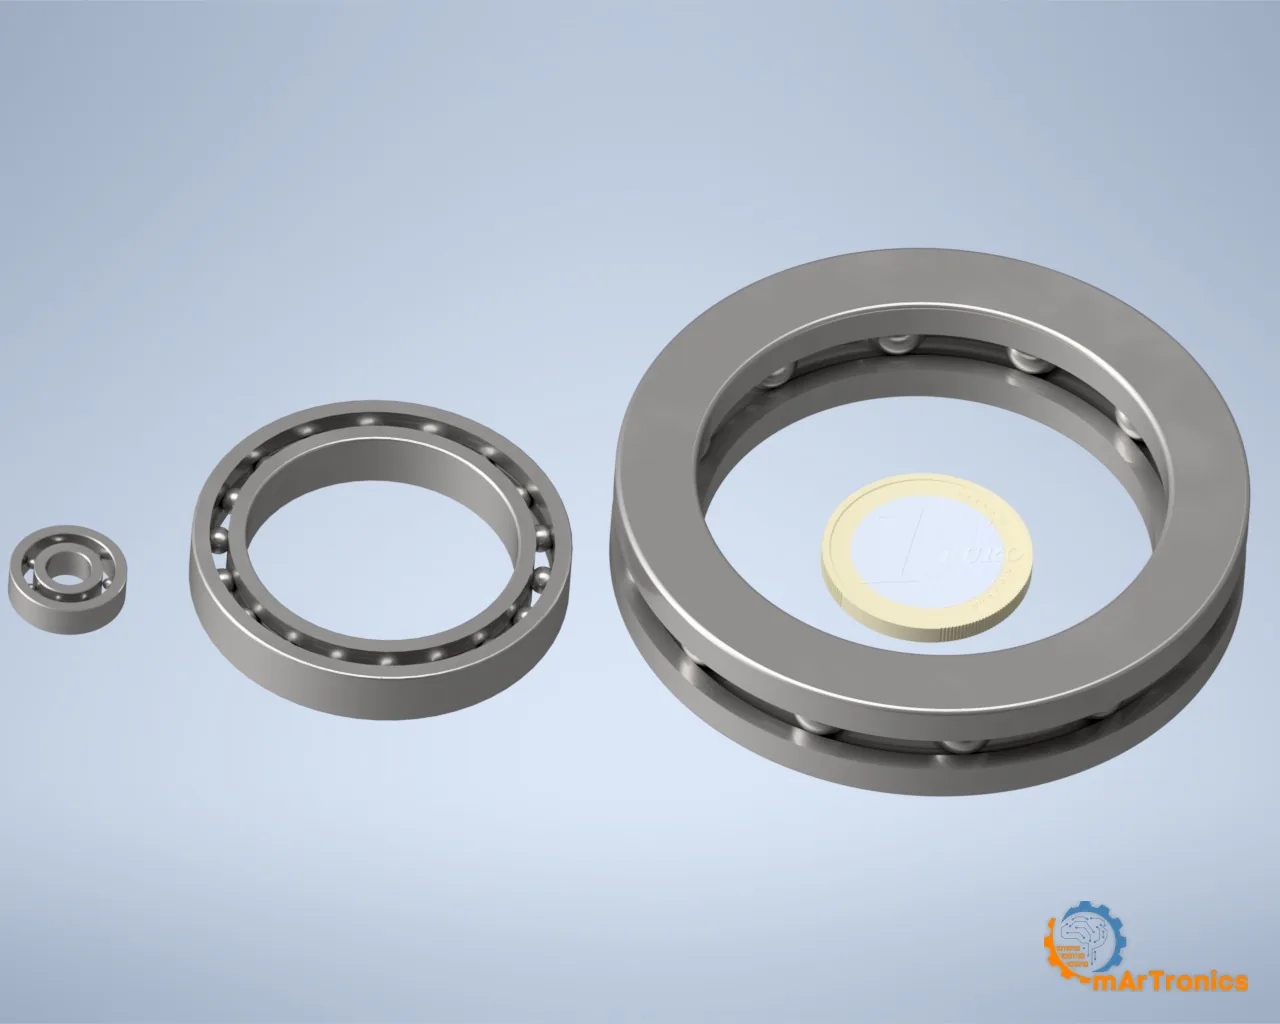
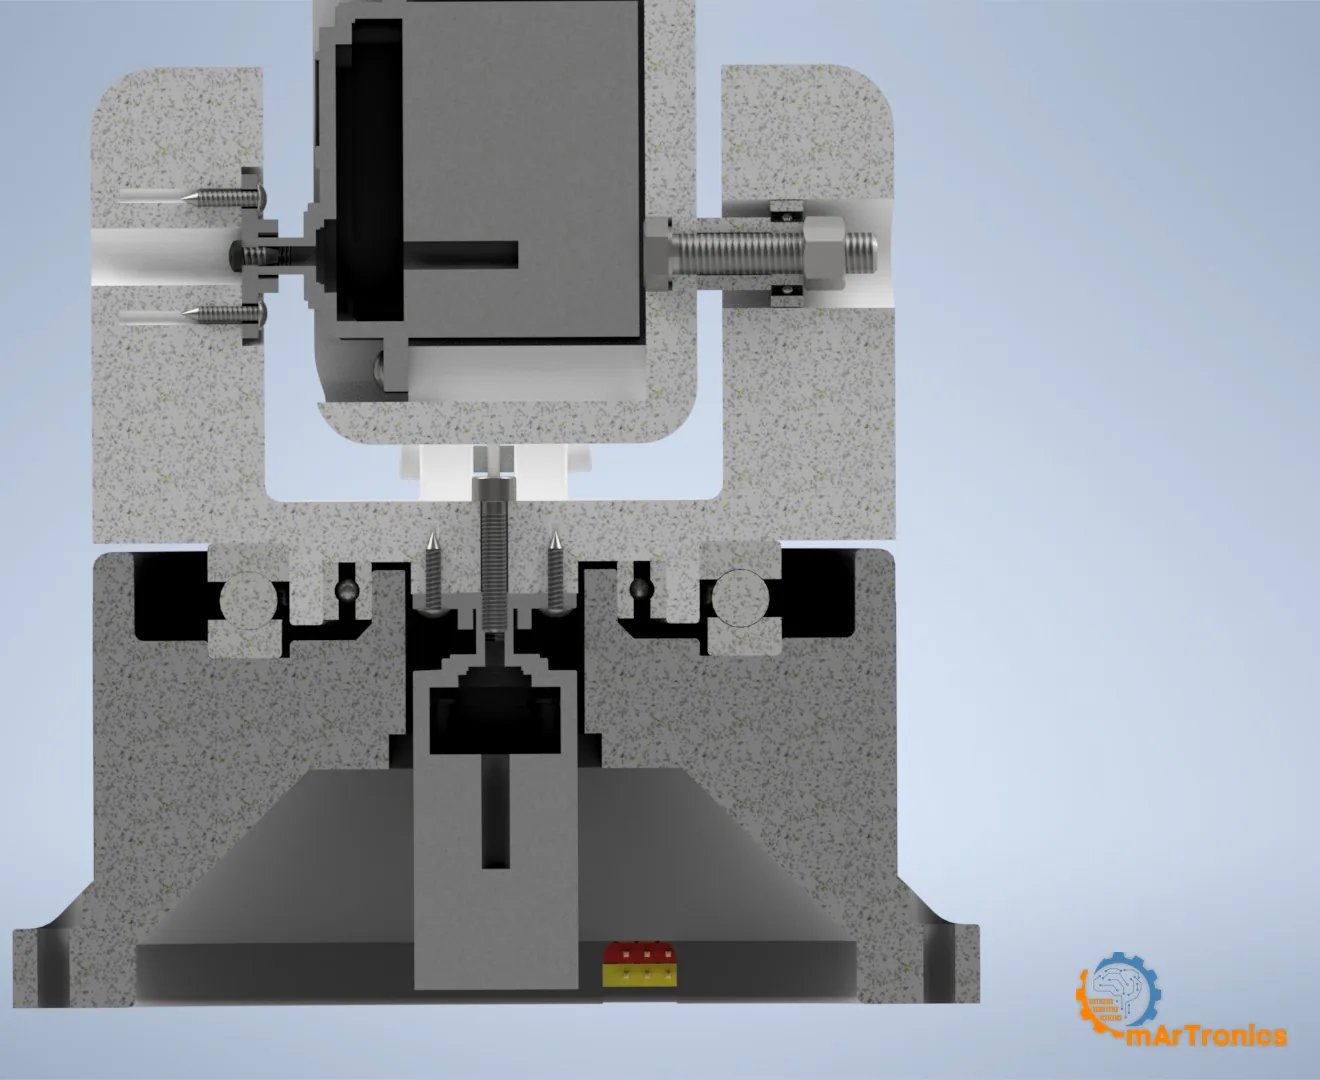
- تدور كل المفاصل الحاملة للأحمال على محامل كروية فولاذية: محمل دفعي 51110 + 6806ZZ في القاعدة، و695ZZ في مفاصل الإمالة (Pitch)، و6806ZZ في مفصل دوران الساعد (Roll)
- 6× DSSERVO DS3240-180 (36 kg·cm عند 5 V) + 1× SG90 · ESP32 + PCA9685 عند 250 Hz
شاهد واقرأ أولًا
- صدر الجزء 2: فيديو التوأم الرقمي و الدليل المكتوب، ويعرضان الذراع على هيئة نموذج URDF في RViz وGazebo
- فيديو يد التحكم بالألعاب (الجزء 1.5): YouTube – OmArm One الجزء 1.5
- دليل يد التحكم بالألعاب (الجزء 1.5): المقال
- فيديو التجميع: YouTube – OmArm One الجزء 1
- الكود المصدري وسكربت التحليل (MIT): GitHub – OmArTronics/OmArm-One
- الدليل المكتوب الكامل: المقال (مجاني، مع اشتقاق كل الحسابات)
تغطي هذه الحزمة الجزأين 1 و1.5 من سلسلة من 5 أجزاء — الجزء 2 يمنح الذراع توأمًا رقميًا في ROS 2، ويضيف الجزء 3 تخطيط الحركة باستخدام MoveIt 2، والجزء 4 الرؤية الحاسوبية، والجزء 5 الإمساك بالأجسام دون علامات مرجعية (Marker-free).
الترخيص
البرنامج الثابت والاختبارات والأدوات: MIT. مخططات التوصيل: CC BY-SA 3.0 (رسومات القطع من Fritzing). ملفات CAD وSTL و3MF والرسومات وقائمة المواد (BOM) والأدلة: للاستخدام الشخصي غير التجاري فقط؛ يجوز لك طباعتها وبناؤها وتعديلها لمشاريعك الخاصة، لكن لا يُسمح بإعادة توزيع الملفات أو إعادة بيعها أو مشاركتها (سواء الأصلية أو المعدَّلة).
يسمح فقط للزبائن مسجلي الدخول الذين قاموا بشراء هذا المنتج ترك مراجعة.
منتجات ذات صلة
-
OmArm Zero: ذراع روبوتية بست درجات حرية 6-DOF (5+1 للقابض) مع ESP32 – ملفات CAD والبرنامج الثابت والعرض التقديمي ودليل البناء
14,90 € إضافة إلى السلة -
سيارة OmObi الروبوتية بالبلوتوث: Arduino وHC-05 ودرع المحركات (Motor Shield) – ملفات الطباعة ثلاثية الأبعاد (3D) بصيغة STL
مجاني إضافة إلى السلة -
ذراع روبوتية بست درجات حرية (6-DOF) لـ Arduino – ملفات الطباعة ثلاثية الأبعاد (3D) بصيغة STL
مجاني إضافة إلى السلة -
سيارة روبوتية متقدمة ذاتية القيادة (Arduino Mega) – ملفات الطباعة ثلاثية الأبعاد (3D) بصيغة STL
مجاني إضافة إلى السلة
المراجعات
لا توجد مراجعات بعد.