يأخذك هذا المسار من أول برنامج Arduino (Sketch) تكتبه إلى ذراع روبوتية تعمل بـ ROS 2 وتعثر على الأجسام بواسطة الكاميرا. كل خطوة مبنية على الخطوة التي تسبقها. إذا كنت تعرف الأساسيات بالفعل، فانتقل مباشرة إلى مستواك.
المستوى 0
الأساسيات
تعرّف على وظيفة المتحكم الدقيق، واختر طريقة برمجته، وارفع أول برامج Arduino (Sketches) إلى اللوحة.
المستوى 1
المستشعرات والمشغّلات
وصّل وبرمج، واحدًا تلو الآخر، المكونات الأربعة التي ستجدها في كل روبوت تقريبًا على هذا الموقع.
- 04
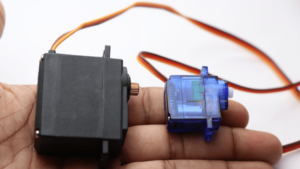 التحكم بالسيرفو: SG90 وPWM وPCA9685حرّك محرك سيرفو واحدًا، ثم تحكّم في عدة محركات سيرفو عبر لوحة PCA9685.
- 05
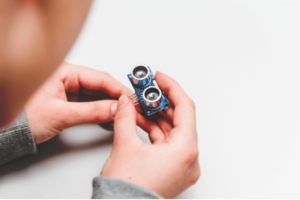 مستشعر الموجات فوق الصوتية HC-SR04قِس المسافة بنبضات صوتية.
- 06
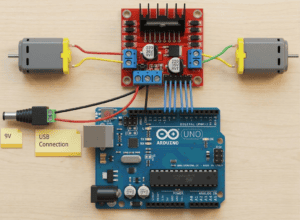 وحدة قيادة المحركات L298Nتحكّم في اتجاه محركَي تيار مستمر وسرعتهما.
- 07
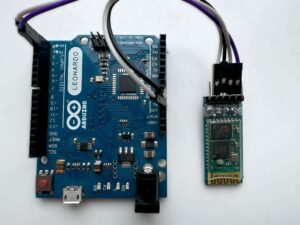 وحدة البلوتوث HC-05/HC-06أرسل الأوامر من هاتفك إلى لوحة Arduino.
المستوى 2
المشاريع الأولى
اجمع المدخلات والمنطق والمخرجات في أجهزة صغيرة تعمل بشكل مستقل.
- 08
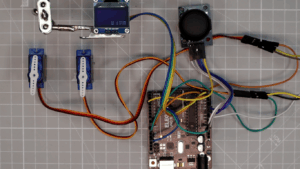 التحكم بالسيرفو بعصا التحكم مع شاشة OLEDوجّه محرّكَي سيرفو بعصا تحكم (Joystick) واعرض زاوية كل منهما على شاشة OLED.
- 09
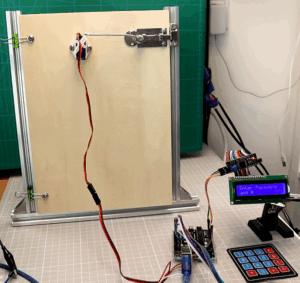 قفل باب بكلمة مرورلوحة مفاتيح وشاشة LCD ومزلاج يحركه محرك سيرفو.
- 10
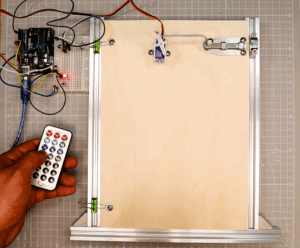 جهاز التحكم عن بُعد بالأشعة تحت الحمراء (IR): LED وباب بالسيرفوشغّل LED وأطفئه بجهاز التحكم عن بُعد الخاص بالتلفاز، ثم افتح بابًا.
- 11
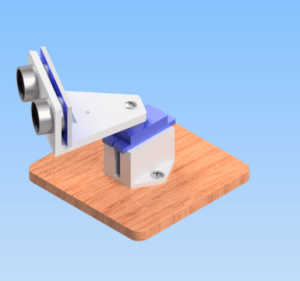 رادار Arduinoيحرّك محرك سيرفو مستشعر الموجات فوق الصوتية ذهابًا وإيابًا، ويرسم حاسوبك نتيجة المسح.
مسار جانبي
التصميم والطباعة ثلاثية الأبعاد (3D)
صمّم واطبع بنفسك الحوامل وقطع الهيكل.
المستوى 3
الروبوتات المتنقلة
ابنِ سيارات روبوتية تتفادى العوائق، وتتلقى الأوامر من هاتفك، وتتبع الخط بالتحكم PID.
- 13
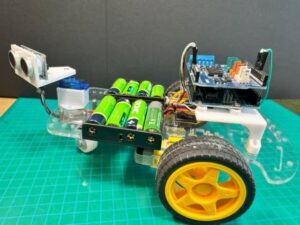 سيارة روبوتية تتفادى العوائقمستشعر موجات فوق صوتية على محرك سيرفو، ودرع المحركات Arduino Motor Shield Rev3.
- 14
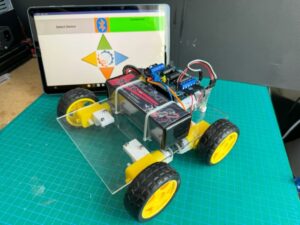 سيارة روبوتية بالبلوتوثقُدها بتطبيق على الهاتف عبر HC-05.
- 15
 OmObi: سيارة بلوتوث بالطباعة ثلاثية الأبعاد (3D)الإلكترونيات نفسها في هيكل مطبوع.
- 16
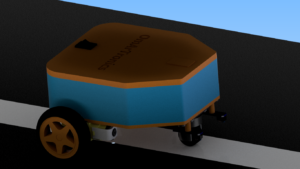 روبوت تتبع الخط بمستشعرات KY-033مستشعرات الأشعة تحت الحمراء (IR) تُبقي السيارة على خط أبيض.
- 17
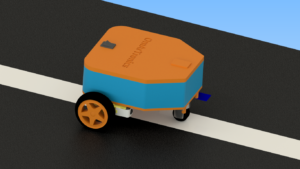 روبوت تتبع الخط مع TCS34725 وPIDمستشعر ألوان وتحكم PID لتتبع أكثر سلاسة.
- 18
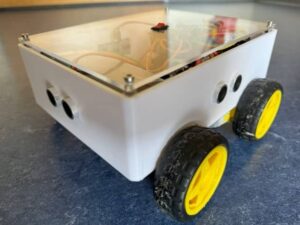 سيارة روبوتية متقدمة مع Arduino Megaوضع القيادة الذاتية ووضع البلوتوث في سيارة واحدة.
المستوى 4
الأذرع الروبوتية
ابنِ أذرعًا بمحركات سيرفو يُتحكَّم بها بالمقاومات المتغيرة والبلوتوث، ثم انتقل إلى ESP32 وتحكّم في ذراع من المتصفح.
- 19
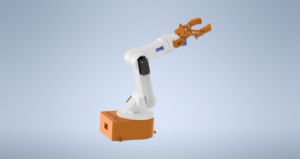 ذراع روبوتية بست درجات حرية (6-DOF) مع مقاومات متغيرةستة محركات سيرفو، يُقاد كلٌّ منها بمقاومة متغيرة خاصة به.
- 20
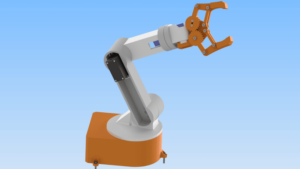 ذراع روبوتية بست درجات حرية (6-DOF) مع تطبيق بلوتوثتحكّم في الذراع نفسها من هاتفك.
- 21
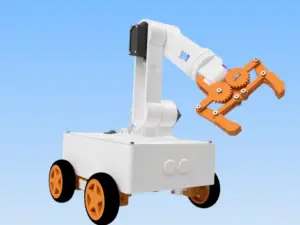 OmObiArm: ذراع روبوتية متنقلةالذراع مركّبة على سيارة OmObi.
- 22
 HC-SR04 مع ESP32 ولوحة متابعة على الويبمشروعك الأول مع ESP32: واي فاي (Wi-Fi) ولوحة متابعة حية.
- 23
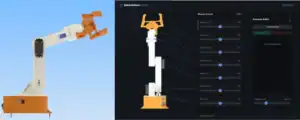 OmArm Zero، الجزء 1: البناءذراع بست درجات حرية 6-DOF (5+1 للقابض) تتحكم بها من المتصفح.
المستوى 5
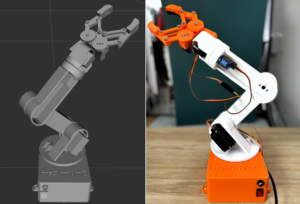
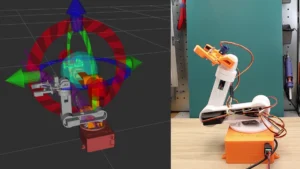
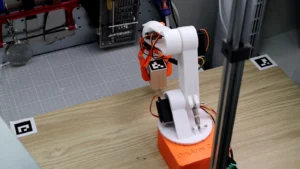
ROS 2 مع OmArm Zero
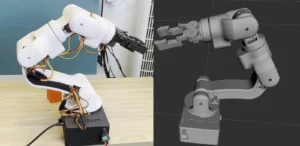
حوّل الذراع إلى توأم رقمي، وخطّط حركة خالية من التصادم باستخدام MoveIt 2، والتقط الأجسام بالاستعانة بكاميرا.
المستوى 6
OmArm One، السلسلة الحالية
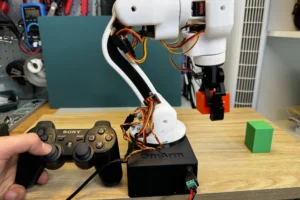
ابنِ ذراعًا أكثر صلابة على محامل كروية حقيقية، وقُدها بوحدة تحكم الألعاب، وصدّر توأمًا رقميًا من Fusion 360.
هل تريد ملفات أحد المشاريع؟ كثير من المشاريع لها حزمة مشروع تضم ملفات الطباعة ثلاثية الأبعاد (3D) في تنزيل واحد؛ وتتضمن الحزم الأحدث أيضًا الكود ومخططات التوصيل ودليل PDF.