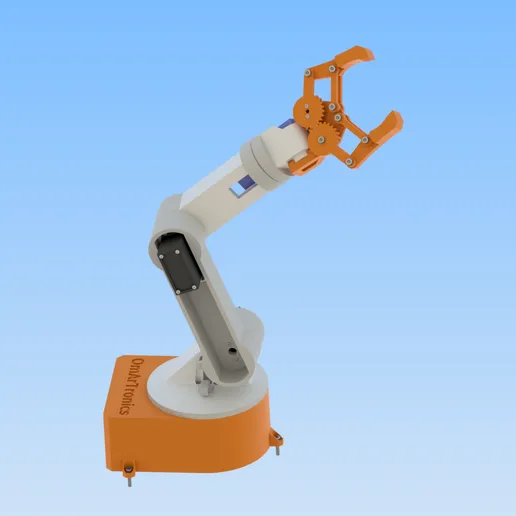
ذراع روبوتية بست درجات حرية (6-DOF) لـ Arduino – ملفات الطباعة ثلاثية الأبعاد (3D) بصيغة STL
1,90 €
ملفات طباعة ثلاثية الأبعاد لذراع روبوتية بست درجات حرية (6-DOF). أما كود Arduino ومخطط التوصيل وقائمة القطع فموجودة في الشرح المجاني.
منتج رقمي للتنزيل، لا يُشحن أي شيء. لا تُفرض ضريبة القيمة المضافة (نظام المنشآت الصغيرة، § 19 UStG).
ترخيص للاستخدام الشخصي: ابنِ واطبع لنفسك؛ يُمنع مشاركة الملفات، ويُمنع بيع الملفات أو القطع المطبوعة. تفاصيل الترخيص
الوصف
ذراع روبوتية بست درجات حرية (6-DOF) – ملفات الطباعة ثلاثية الأبعاد (3D)
تحتوي هذه الحزمة على جميع ملفات STL للذراع الروبوتية بست درجات حرية (6-DOF). أما الكود المصدري لـ Arduino ومخطط التوصيل فموجودان في الشرح المجاني المرتبط أدناه.
للذراع 5 محاور دوران وقابض. وتعمل بثلاثة محركات سيرفو MG996R وثلاثة محركات سيرفو SG90، ويتحكم بها Arduino Mega بالاشتراك مع لوحة قيادة السيرفو PCA9685. صممت القطع في Autodesk Inventor وتأكدت من أنها تُطبع جيدًا على أي طابعة FDM.
آلية العمل
يتواصل Arduino Mega مع PCA9685 عبر I2C (SDA على الطرف 20، وSCL على الطرف 21)، ما يمنحك 16 قناة PWM للتحكم في كل محرك سيرفو على حدة. ولا تصلح لوحة Uno هنا، لأن طرفَي I2C فيها، A4 وA5، مطلوبان للمقاومات المتغيرة. تستخدم القاعدة والكتف والمرفق محركات السيرفو MG996R لعزم دورانها، بينما يستخدم المعصم والقابض محركات السيرفو الصغيرة الأخف SG90. تحرّك كل مفصل بمقاومة متغيرة (Potentiometer) خاصة به قيمتها 10 kΩ، أي ست مقاومات على الأطراف من A0 إلى A5. وتأتي الطاقة من مزود طاقة منفصل بجهد 5V، لأن منفذ USB وحده لا يتحمل التيار الذي تسحبه ستة محركات سيرفو في آن واحد.
لكل مفصل حامل ونظام تثبيت خاصان به مطبوعان بالطباعة ثلاثية الأبعاد (3D). تُجمَّع القطع ببراغٍ وصواميل M3، وبراغٍ ذاتية اللولبة ذات رأس عريض (Truss head) بمقاسَي No.2-32 وNo.3-28، وثلاثة براغٍ M1.6، ومحمل كروي واحد 6806ZZ (30x42x7 mm) في القاعدة؛ والقائمة الكاملة في الشرح. لا حاجة إلى الغراء. وإذا انكسرت قطعة، فما عليك إلا إعادة طباعتها وحدها.
نصائح الطباعة
استخدم PLA بارتفاع طبقة 0.2 mm، ونسبة ملء (Infill) لا تقل عن 40 % للقاعدة ووصلات الذراع، و20 % لتروس القابض. توقّع أن تستغرق الطباعة عطلة نهاية أسبوع تقريبًا.
لمن هذا المشروع؟
إذا كنت في بداية طريقك مع روبوتات Arduino وتريد مشروعًا عمليًا يؤدي مهمة حقيقية، فهذه نقطة بداية جيدة. الكود مزوّد بتعليقات واضحة، ومخطط التوصيل يبيّن كل وصلة. لا تحتاج إلى خبرة سابقة في التحكم بمحركات السيرفو أو في I2C. يشرح الدرس كل خطوة من الطباعة حتى البرمجة.
محتويات الحزمة
- 12 ملفًا بصيغة STL لكل نسخة (مجلدان: مع حلقة التمركز وبدونها)، وREADME وLICENSE
- كود Arduino ومخطط التوصيل وقائمة القطع: في الشرح المجاني خطوة بخطوة (الرابط أدناه)
الشرح الكامل: اصنع ذراعًا روبوتية بست درجات حرية (6-DOF) بنفسك: دليل خطوة بخطوة
يسمح فقط للزبائن مسجلي الدخول الذين قاموا بشراء هذا المنتج ترك مراجعة.
منتجات ذات صلة
-
سعر الإطلاق
OmObiArm: ذراع روبوتية متنقلة مع Arduino والبلوتوث – ملفات الطباعة ثلاثية الأبعاد (3D) وملفات CAD (STL + STP)
7,90 €سعر الإطلاق حتى 30 نوفمبر 2026، ثم 19,90 € إضافة إلى السلة -
OmArm Zero: ذراع روبوتية بست درجات حرية 6-DOF (5+1 للقابض) مع ESP32 – ملفات CAD والبرنامج الثابت والعرض التقديمي ودليل البناء
7,90 € إضافة إلى السلة -
رادار Arduino اصنعه بنفسك بمستشعر الموجات فوق الصوتية ومحرك سيرفو – ملفات الطباعة ثلاثية الأبعاد (3D) بصيغة STL
مجاني إضافة إلى السلة -
OmArm Zero: مساحة عمل ROS 2 (Workspace) للذراع بست درجات حرية 6-DOF (5+1 للقابض) – URDF وMoveIt 2 والرؤية الحاسوبية وأدلة PDF والشرائح (الأجزاء 2-4)
19,00 € إضافة إلى السلة
المراجعات
لا توجد مراجعات بعد.