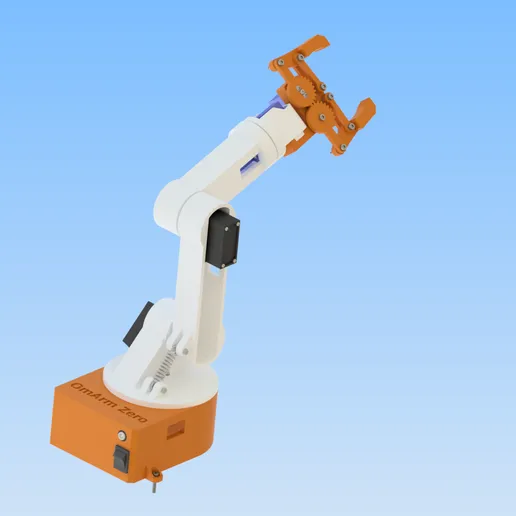
ذراع روبوتية بست درجات حرية (6-DOF) مع بلوتوث (HC-05) – ملفات الطباعة ثلاثية الأبعاد (3D) وملفات CAD (STL + STP)
4,90 €Launch price until 30 نوفمبر 2026, then 14,90 €
نسخة البلوتوث من الذراع الروبوتية بست درجات حرية (6-DOF). تحتوي الحزمة على ملفات STL؛ أما كود Arduino مع التحكم عبر HC-05 ودليل التوصيل فموجودان في الشرح المجاني.
منتج رقمي للتنزيل، لا يُشحن أي شيء. لا تُفرض ضريبة القيمة المضافة (نظام المنشآت الصغيرة، § 19 UStG).
ترخيص للاستخدام الشخصي: ابنِ واطبع لنفسك؛ يُمنع مشاركة الملفات، ويُمنع بيع الملفات أو القطع المطبوعة. تفاصيل الترخيص
الوصف
ذراع روبوتية بست درجات حرية (6-DOF) تعمل بالبلوتوث
هذه نسخة البلوتوث من الذراع الروبوتية بست درجات حرية (6-DOF). التصميم الميكانيكي نفسه، لكن يمكنك الآن تحريك كل مفصل من هاتفك عبر وحدة البلوتوث HC-05.
للذراع 5 محاور دوران وقابض، وتعمل بمحركات سيرفو MG996R وSG90. تتولى لوحة قيادة السيرفو PCA9685 جميع إشارات PWM، بينما تدير لوحة Arduino Uno كل شيء. تتصل وحدة HC-05 بالأطراف التسلسلية في Uno وتستقبل أوامر الحركة المرسلة من تطبيق طرفية بلوتوث على هاتفك.
كيف يعمل التحكم عبر البلوتوث؟
يقرأ كود Arduino البيانات التسلسلية الواردة من HC-05 ويحوّلها إلى مواضع للسيرفو. صيغة الأمر هي servo,angle: فالأمر 2,90 يحرّك السيرفو 2 إلى 90 درجة. يرسل هذه الأوامر تطبيق RobotArmControl لنظام Android من الشرح (مبني بـ MIT App Inventor، ومتاح على GitHub)؛ ويعمل أيضًا أي تطبيق طرفية بلوتوث تسلسلية. تتصل وحدة HC-05 بطرفي SoftwareSerial رقم 10 و11، مع مقسم جهد 1 kΩ/2 kΩ على خط RX الخاص بها.
يمكنك حفظ ما يصل إلى 10 وضعيات للذراع من التطبيق وإعادة تشغيلها مرة واحدة أو بشكل متكرر. الكود مزوّد بالتعليقات، لذا لن يكون تعديله لاستخدامك الخاص أمرًا مرهقًا.
ما الذي يختلف عن النسخة الأساسية؟
توزيع المفاصل نفسه كما في الذراع الأساسية؛ وتحتوي هذه الحزمة على القاعدة ووصلات الذراع المُعدّلة مع مسمار مفصل مطبوع (13 ملفًا بصيغة STL لكل نسخة). إذا كنت قد بنيت الذراع الأساسية بالفعل، فالترقية تقتصر على توصيل HC-05 والبرنامج الجديد (Sketch).
الطباعة والتجميع
إعدادات PLA نفسها المستخدمة في الذراع الأساسية: ارتفاع طبقة 0.2 mm، ونسبة ملء (Infill) لا تقل عن 40 % للقاعدة ووصلات الذراع، و20 % لتروس القابض. يستخدم التجميع عناصر تثبيت M3، وبعض البراغي ذاتية التنصّت، ومحملًا كرويًا واحدًا من نوع 6806ZZ (30x42x7 mm) في القاعدة.
محتويات الحزمة
- 13 ملفًا بصيغة STL لكل نسخة (مجلدان: مع حلقة التمركز وبدونها)، وREADME وLICENSE
- كود Arduino ومخطط التوصيل وقائمة القطع: في الشرح المجاني خطوة بخطوة (الرابط أدناه)
الشرح الكامل: ذراع روبوتية بست درجات حرية (6-DOF) اصنعها بنفسك مع تحكم عبر البلوتوث
يسمح فقط للزبائن مسجلي الدخول الذين قاموا بشراء هذا المنتج ترك مراجعة.
منتجات ذات صلة
-
سعر الإطلاق
OmObiArm: ذراع روبوتية متنقلة مع Arduino والبلوتوث
7,90 €Launch price until 30 نوفمبر 2026, then 19,90 € إضافة إلى السلة -
سيارة OmObi الروبوتية بالبلوتوث: Arduino وHC-05 ودرع المحركات (Motor Shield)
مجاني إضافة إلى السلة -
سيارة روبوتية متقدمة ذاتية القيادة (Arduino Mega) – ملفات الطباعة ثلاثية الأبعاد (3D) بصيغة STL
مجاني إضافة إلى السلة -
OmArm Zero: ذراع روبوتية بست درجات حرية 6-DOF (5+1 للقابض) مع ESP32 – ملفات CAD والبرنامج الثابت والعرض التقديمي ودليل البناء
14,90 € إضافة إلى السلة
المراجعات
لا توجد مراجعات بعد.