- لا يمكنك إضافة "OmArm Zero: ROS 2 Workspace for the 6-DOF (5+1 Gripper) Arm – URDF, MoveIt 2, Computer Vision, PDF Guides & Slides (Parts 2-4)" آخر إلى سلة مشترياتك. عرض السلة
OmObiArm: ذراع روبوتية متنقلة مع Arduino والبلوتوث – ملفات الطباعة ثلاثية الأبعاد (3D) وملفات CAD (STL + STP)
7,90 €سعر الإطلاق حتى 30 نوفمبر 2026، ثم 19,90 €
ذراع روبوتية متنقلة تسير وتلتقط الأشياء. تحتوي الحزمة على ملفات STL وSTP؛ أما كود Arduino ودليل التوصيل فموجودان في الشرح المجاني.
منتج رقمي للتنزيل، لا يُشحن أي شيء. لا تُفرض ضريبة القيمة المضافة (نظام المنشآت الصغيرة، § 19 UStG).
ترخيص للاستخدام الشخصي: ابنِ واطبع لنفسك؛ يُمنع مشاركة الملفات، ويُمنع بيع الملفات أو القطع المطبوعة. تفاصيل الترخيص
الوصف
OmObiArm: ذراع روبوتية متنقلة
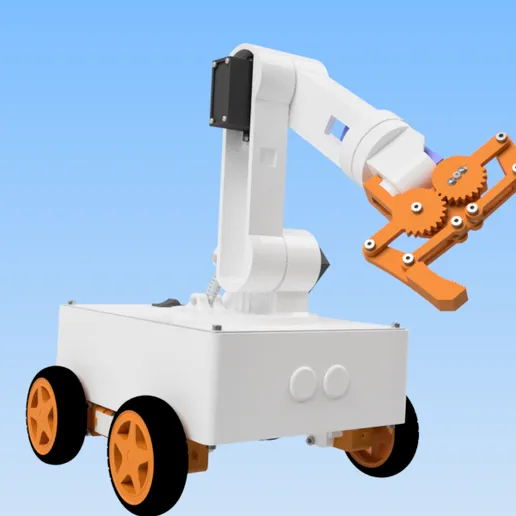
يُعد OmObiArm روبوتًا متنقلًا تعلوه ذراع روبوتية. تخيّله على أنه سيارة OmObi الروبوتية وقد ثُبّتت على هيكلها ذراع بست درجات حرية (6-DOF). تقوده عبر البلوتوث وتتحكم في الذراع في الوقت نفسه.
القاعدة هي منصة OmObi ذات العجلات الأربع: أربعة محركات تيار مستمر بعلبة تروس موصولة بدرع المحركات Adafruit Motor Shield V1.2 (L293D). تستقر الذراع على منصة دوّارة، ولها توزيع المفاصل نفسه الموجود في الذراع الروبوتية المستقلة: 5 محاور وقابض، وتعمل بمحركات السيرفو MG996R وSG90. يعمل كل شيء على Arduino Mega 2560. كان Uno سيتّسع لبرنامج Arduino (Sketch) أيضًا، لكن Mega يملك 8 KB من ذاكرة SRAM بدلًا من 2 KB، ومنفذًا تسلسليًا ماديًا ثانيًا (Serial1)، فتبقى وحدة HC-05 موصولة أثناء رفع البرنامج. وتأتي الطاقة من بطارية LiPo بجهد 7.4 V من نوع 2S، مع محوّل خافض للجهد LM2596 يخفض الجهد إلى 6 V لمحركات السيرفو.
آلية العمل
يتولى درع المحركات Adafruit Motor Shield V1.2 (L293D) تشغيل محركات القيادة ذات التيار المستمر. وتتصل محركات سيرفو الذراع بلوحة قيادة PWM من نوع PCA9685 عبر I2C. وتتولى وحدة البلوتوث HC-05 الاتصال اللاسلكي. ترسل الأوامر من تطبيق OmObiArmControl (مصنوع في MIT App Inventor، وملف المشروع على GitHub)، فيحللها Arduino ليقود العجلات أو يحرّك محرك سيرفو بعينه.
تتشارك أوامر القيادة وأوامر الذراع وصلة بلوتوث واحدة وحلقة (loop) واحدة. وأثناء حركة محرك السيرفو لا يقرأ البرنامج أي أوامر جديدة، لذا تواصل المركبة التي تسير بالفعل سيرها حتى يبلغ السيرفو موضعه (حتى نحو 4.5 s للمسح الكامل). وأثناء إعادة تشغيل الوضعيات المسجلة يتجاهل البرنامج أوامر القيادة، فتبقى المركبة في مكانها بينما تعمل الذراع.
طباعة القطع
هذه مهمة طباعة أكبر من المشاريع الأخرى. يصل مجموع زمن طباعة الهيكل وحوامل الذراع والمنصة إلى نحو 30 إلى 35 ساعة، حسب إعداداتك. أنصح بخيط PLA بنسبة ملء 30% للأجزاء الإنشائية. تضم الحزمة مجموعتين: أجزاء الذراع البالغ عددها 13 (القاعدة فيها معدّلة لتُثبَّت على المركبة)، وأجزاء مركبة OmObi الستة.
تتضمن الحزمة أيضًا ملفات STP إذا أردت تعديل التصميم في برنامج CAD الخاص بك.
ملاحظات التجميع
يتطلب توصيل هذا المشروع صبرًا، لأن عدد التوصيلات فيه أكبر مما في الذراع المستقلة أو في السيارة الروبوتية الأساسية. تغطي جداول التوصيل في الشرح كل توصيلة؛ أضف مقسم الجهد 1 kΩ/2 kΩ على خط RXD لوحدة HC-05، فهو غير موجود في المخطط. وخصّص نحو ساعتين إلى ثلاث ساعات للتجميع الكامل بعد طباعة كل القطع.
محتويات الحزمة
- ملفات التصميم STL وSTP لجميع القطع
- كود Arduino ومخطط التوصيل وقائمة القطع: في الشرح المجاني خطوة بخطوة (الرابط أدناه)
الشرح الكامل: OmObiArm: ذراع روبوتية متنقلة بالبلوتوث
يسمح فقط للزبائن مسجلي الدخول الذين قاموا بشراء هذا المنتج ترك مراجعة.
منتجات ذات صلة
-
OmArm Zero: مساحة عمل ROS 2 (Workspace) للذراع بست درجات حرية 6-DOF (5+1 للقابض) – URDF وMoveIt 2 والرؤية الحاسوبية وأدلة PDF والشرائح (الأجزاء 2-4)
19,00 € إضافة إلى السلة -
روبوت تتبع الخط بمستشعرات TCS34725 وKY-033 – ملفات الطباعة ثلاثية الأبعاد (3D) بصيغة STL
مجاني إضافة إلى السلة -
سعر الإطلاق
OmArm One: ذراع روبوتية بسبع درجات حرية 7-DOF (6+1 للقابض) على محامل كروية حقيقية – ملفات CAD والبرنامج الثابت وقائمة المواد (BOM) ودليل البناء ووحدة تحكم الألعاب (الجزءان 1 + 1.5)
19,00 €سعر الإطلاق حتى 30 نوفمبر 2026، ثم 49,00 € إضافة إلى السلة -
OmArm Zero: ذراع روبوتية بست درجات حرية 6-DOF (5+1 للقابض) مع ESP32 – ملفات CAD والبرنامج الثابت والعرض التقديمي ودليل البناء
7,90 € إضافة إلى السلة
المراجعات
لا توجد مراجعات بعد.