ابنِ روبوتات حقيقية، من أول دائرة كهربائية إلى ذراع روبوتية تعمل بـ ROS 2
دروس خطوة بخطوة يقدمها عمر، وهو مهندس ميكاترونكس في ألمانيا. يأتي كل مشروع مع مخططات التوصيل وكود مُختبر وأجزاء قابلة للطباعة.
الروبوتات
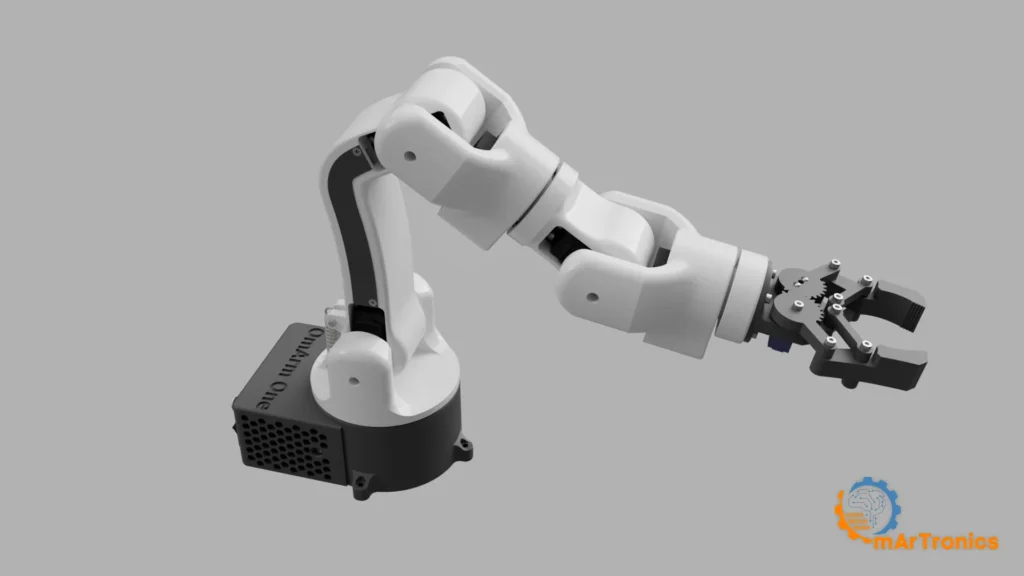
عرض جميع دروس الروبوتات ←ترشدك هذه الشروح إلى بناء الروبوتات من الصفر: منصات متنقلة يُتحكَّم بها عبر البلوتوث، وسيارات تتبع الخط، وأذرع روبوتية مطبوعة بالطباعة ثلاثية الأبعاد (3D)، وصولًا إلى OmArm One بسبع درجات حرية (7-DOF) مع برنامج ثابت (Firmware) لـESP32 ومع ROS 2. يغطي كل مشروع التصميم الميكانيكي، والقطع المطبوعة بالطباعة ثلاثية الأبعاد، والتوصيلات، والكود، والاختبار. أحدث المشاريع أدناه. ولتبدأ بروبوت متنقل بسيط، اتبع ترتيب البناء.
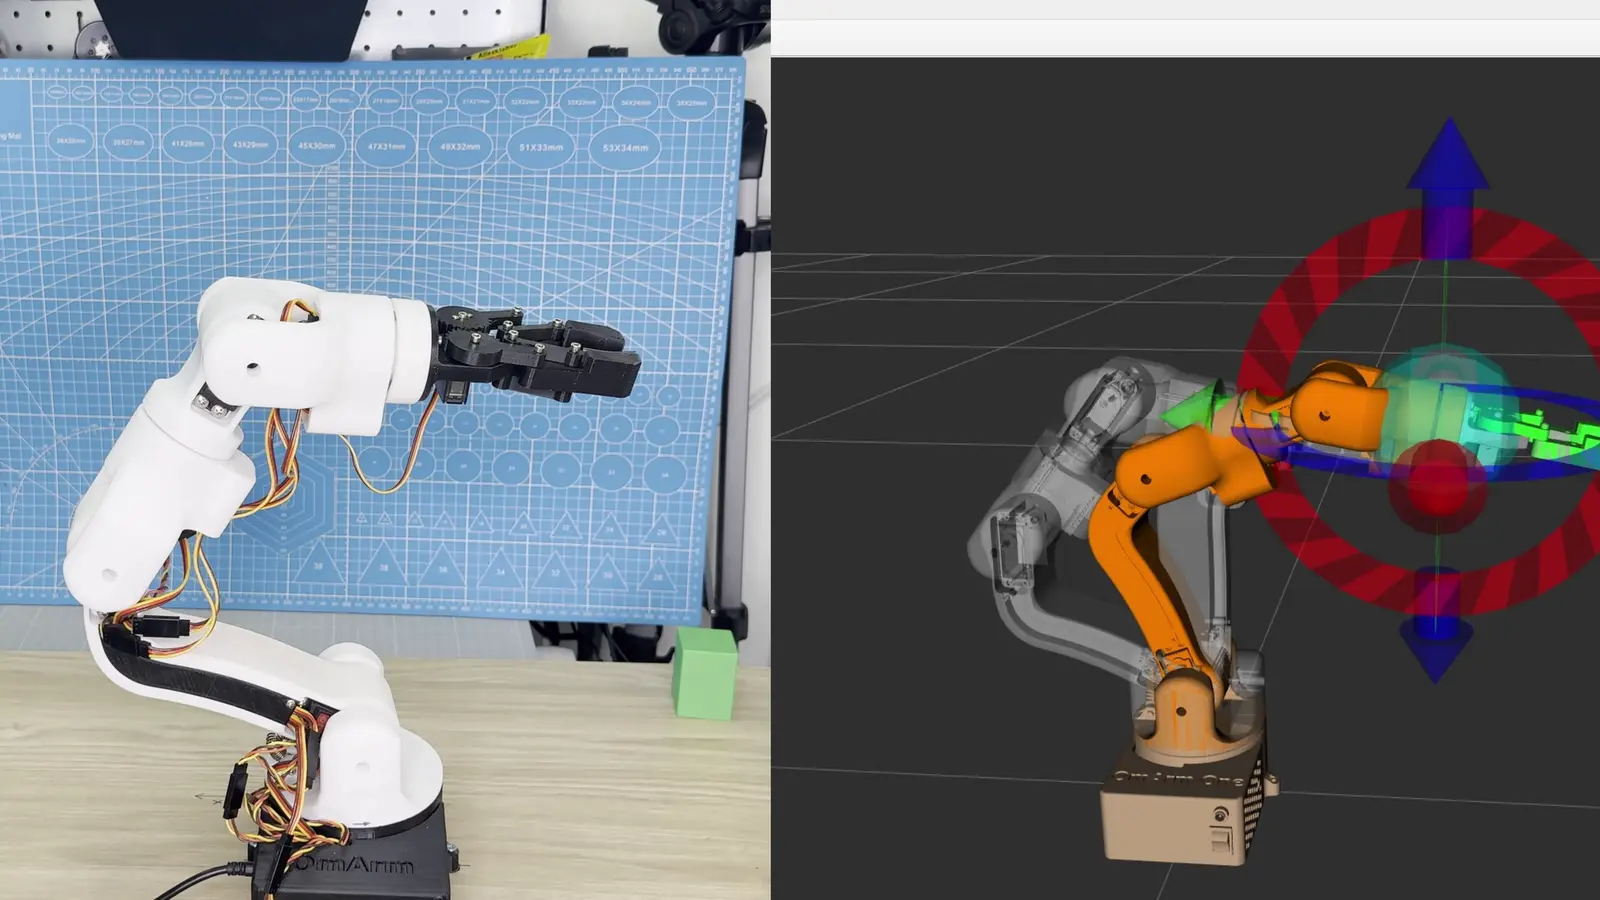
MoveIt 2 on a Real Robot Arm: ros2_control, Inverse Kinematics and a URDF That Matches the Hardware (OmArm One Part 3)
16. أكتوبر 2026
MoveIt 2 on a real robot arm with ROS 2 Jazzy: audit the CAD export against the built arm, set up ros2_control, derive the inverse kinematics, build the MoveIt package with the Setup Assistant and drive an ESP32 arm over one USB cable.
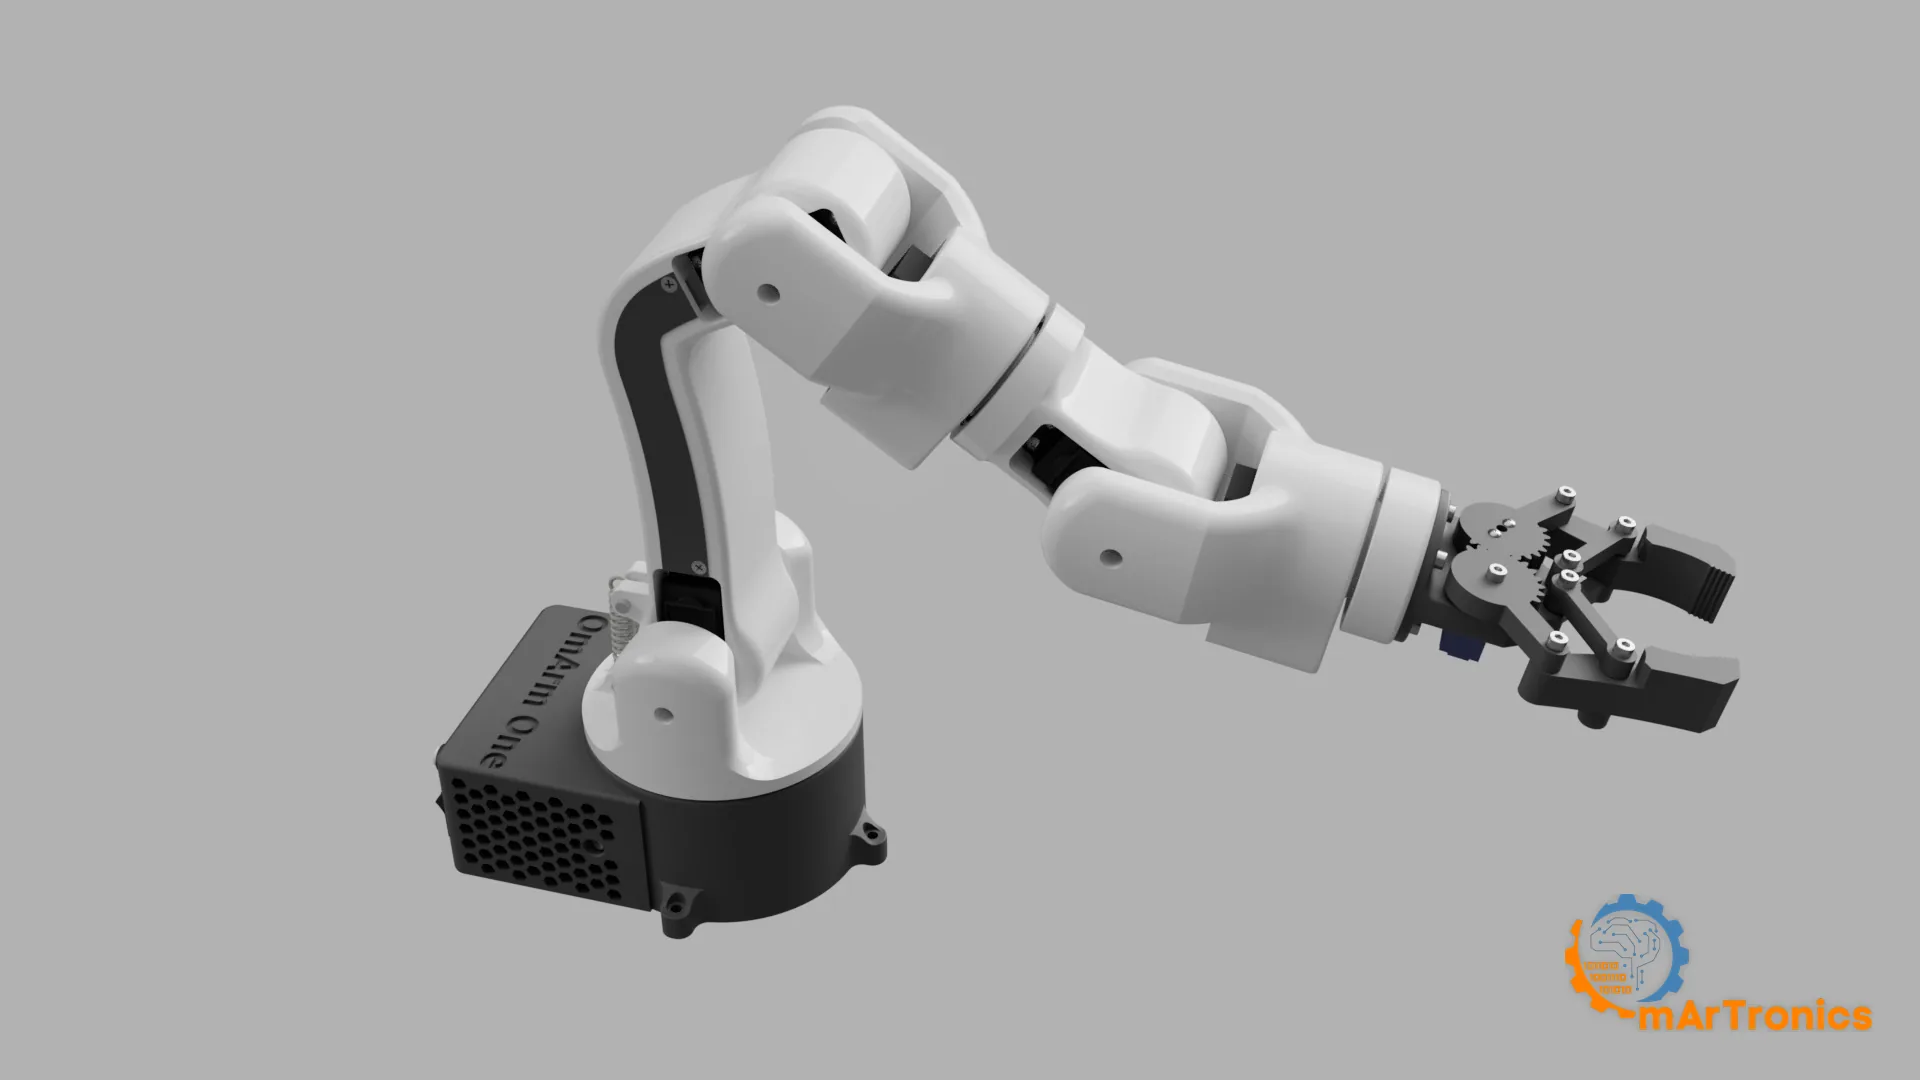
كيف تبني ذراعًا روبوتية بست محاور في المنزل: مقارنة بين أربعة تصاميم مفتوحة
9. أكتوبر 2026
Four 3D printed robot arms compared: the Arduino arm, the Bluetooth arm, the OmArm Zero with ESP32 and ROS 2, and the OmArm One on ball bearings. What 6-axis means, which to build first, and where the files are.
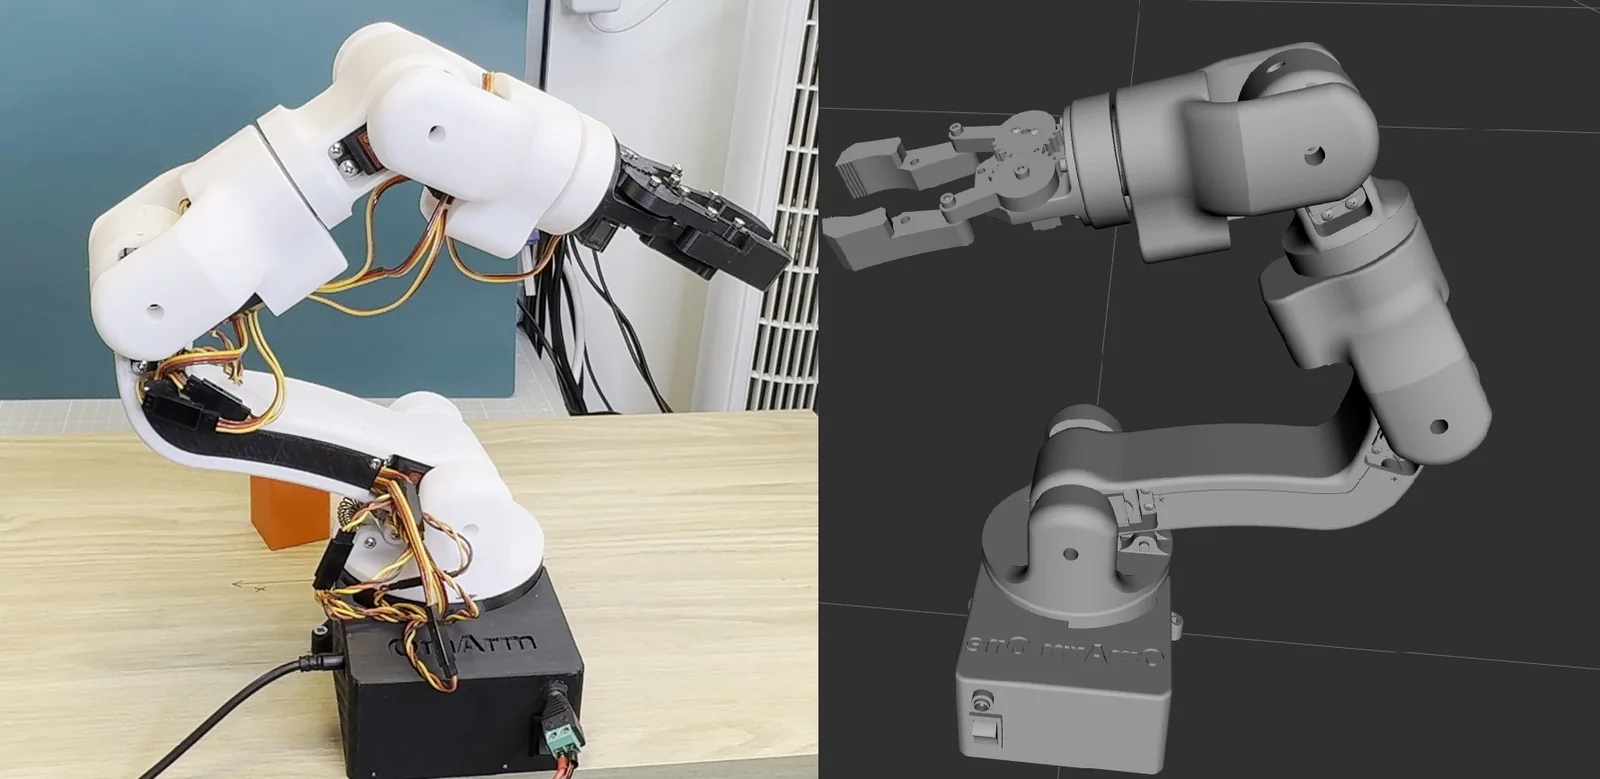
من Fusion 360 إلى توأم رقمي في ROS 2: نموذج URDF وRViz وGazebo مطابقة للذراع الحقيقية (OmArm One، الجزء 2)
11 سبتمبر 2026
صدّر ملف URDF من Fusion 360، وراجعه، وصحّح اتجاهات المفاصل ونقاط الصفر والحدود حتى يطابق النموذج ذراع OmArm One الحقيقية، ثم شغّله في RViz وGazebo Harmonic. الجزء 2 من سلسلة OmArm One، لـ ROS 2 Jazzy.
مشاريع Arduino
عرض جميع مشاريع Arduino ←مشاريع Arduino صغيرة تجمع بين المدخلات والمنطق والمخرجات: عصا تحكم (Joystick) توجّه محرّكَي سيرفو مع عرض القراءة على شاشة OLED، وجهاز تحكم عن بُعد بالأشعة تحت الحمراء (IR) يشغّل مصباح LED ويفتح بابًا بمحرك سيرفو، وقفل باب بلوحة مفاتيح، ورادار بالموجات فوق الصوتية.
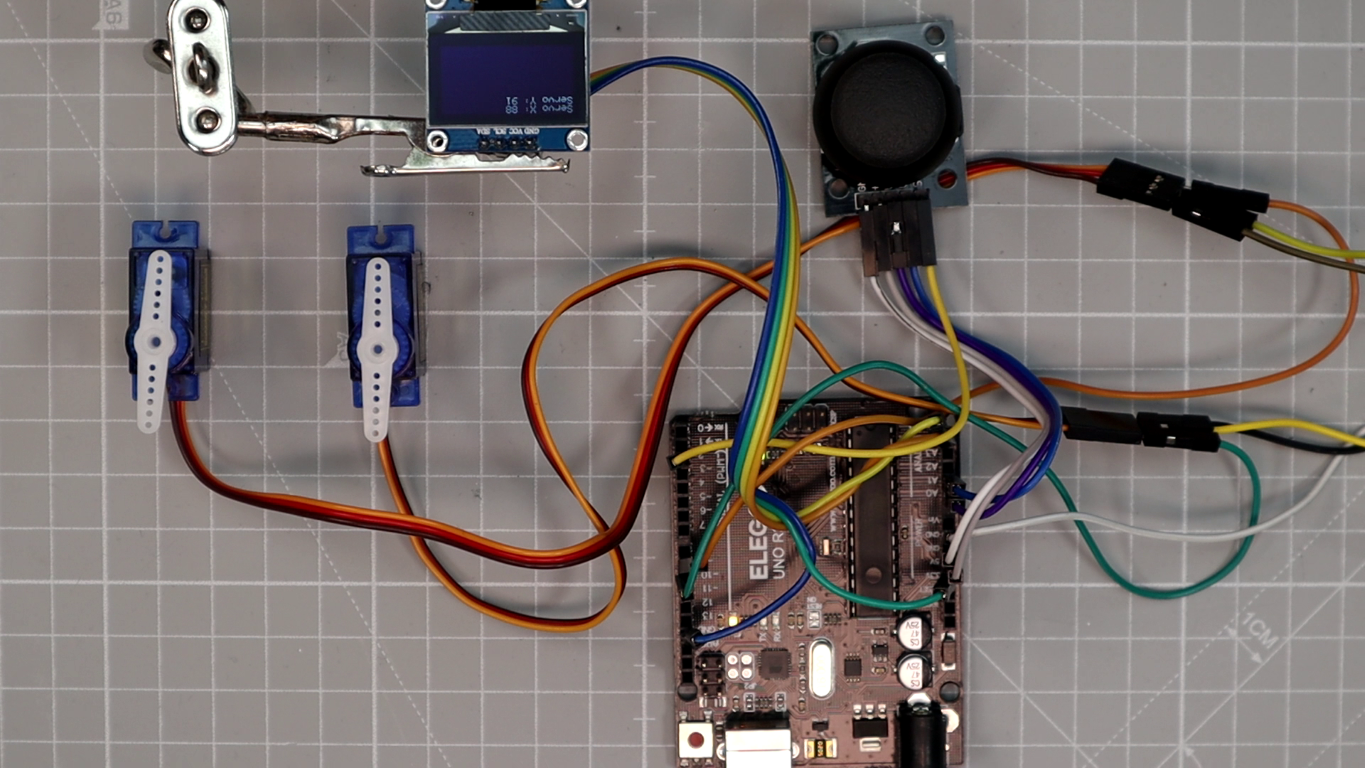
التحكم بالسيرفو بعصا التحكم (Joystick) مع Arduino وشاشة OLED (شرح)
3. أكتوبر 2025
تعلّم كيف تتحكم في محركَي سيرفو باستخدام عصا تحكم (Joystick) وشاشة OLED من نوع SSD1306 عبر Arduino. شرح كامل للمبتدئين يتضمن مخطط التوصيل، والكود الكامل، وشرح الكود، ونصائح المعايرة، واستكشاف الأخطاء وإصلاحها، والأسئلة الشائعة.
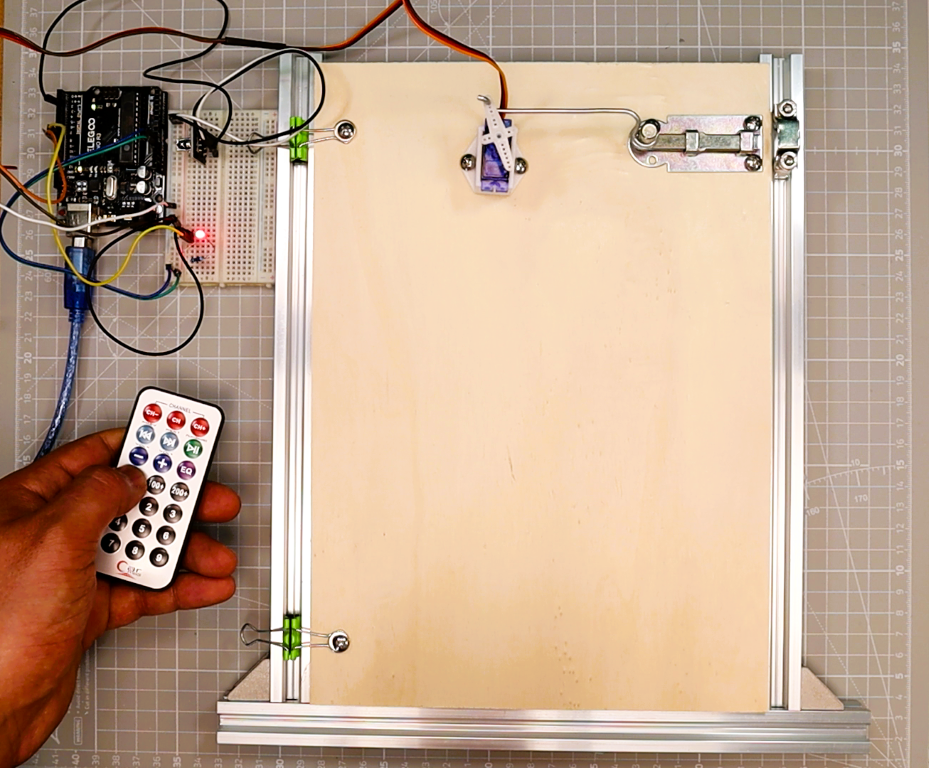
شرح جهاز التحكم عن بُعد بالأشعة تحت الحمراء (IR) مع Arduino: تحكّم في LED، ثم أضف بابًا يعمل بالسيرفو
6. سبتمبر 2025
ابنِ وحدة تحكم في LED تعمل بجهاز التحكم عن بُعد بالأشعة تحت الحمراء (IR) باستخدام Arduino ومستقبل KY-022، ثم طوّر الدائرة نفسها لتشغيل باب يحركه محرك سيرفو. يتضمن مخططات التوصيل، وكود ماسح إشارات IR، وبرامج Arduino (Sketches) كاملة، واستكشاف الأخطاء وإصلاحها، والأسئلة الشائعة.
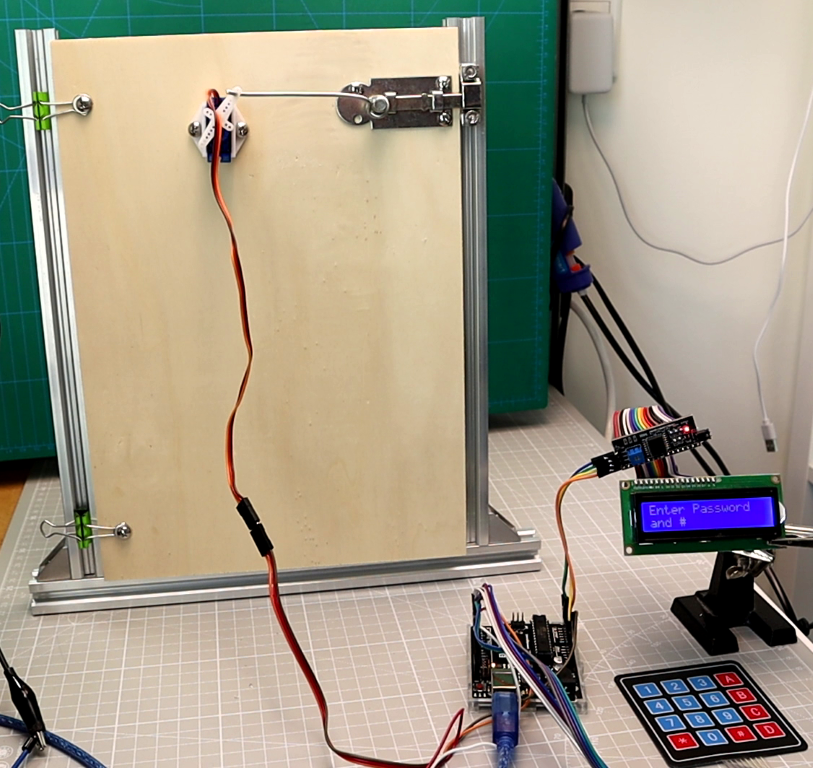
قفل باب بكلمة مرور مع Arduino ولوحة مفاتيح وشاشة LCD
24. 2025 أغسطس 2025
دليلٌ مُفصّل خطوةً بخطوة لبناء قفل باب بكلمة مرور باستخدام لوحة مفاتيح 4×4، وشاشة LCD 16×2 بتقنية I2C، ومحرك سيرفو SG90. يتضمن الدليل مخطط توصيل كامل، وشفرة أردوينو كاملة، وشرحًا تفصيليًا للشفرة سطرًا بسطر، ونصائح للاختبار، ودليلًا لحل المشكلات، وقسمًا للأسئلة الشائعة، وأفكارًا للتطوير.
المستشعرات والمشغلات
عرض جميع أدلة المستشعرات والمشغّلات ←تعلّم كيف توصّل وتبرمج محركات السيرفو، ومستشعرات المسافة بالموجات فوق الصوتية، ووحدات قيادة المحركات، ووحدات البلوتوث، وغيرها من المكونات الشائعة. تتضمن الأدلة مخططات الأطراف (Pinout)، وكود Arduino مُختبرًا، وشرحًا لطريقة عمل كل مكون. ستستخدم هذه المهارات في كل مشروع تقريبًا على الموقع.
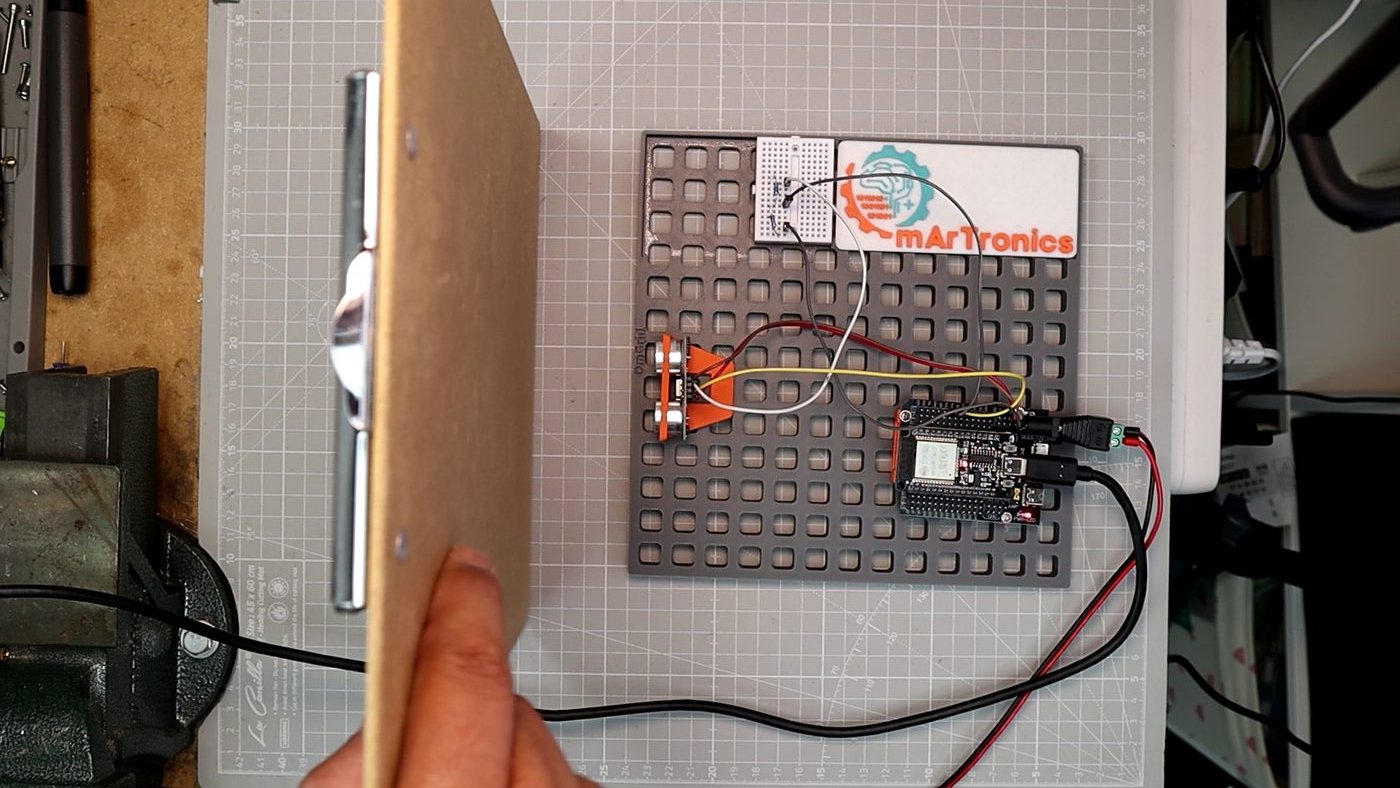
مستشعر المسافة بالموجات فوق الصوتية HC-SR04 مع ESP32: مبدأ العمل والتوصيلات ولوحة متابعة حية على الويب
8 أغسطس 2026
وصّل HC-SR04 بلوحة ESP32، واقرأ المسافة عبر المنفذ التسلسلي (Serial)، ثم اعرض لوحة بيانات حية يستضيفها المتحكم نفسه، وكل ذلك في عملية رفع واحدة. يتضمن بيانات مقيسة عن التذبذب (Jitter) ومدى القياس.

شرح كامل لوحدة البلوتوث HC-05/HC-06 مع Arduino
26. يونيو 2024
يشرح هذا الدرس وحدتَي البلوتوث HC-05 وHC-06 مع Arduino. ستوصّل الوحدة، وتتحكم في LED عبر البلوتوث، وتبني تطبيقًا بسيطًا في MIT App Inventor، ثم تتقدم خطوة أخرى بالتحكم في مصباح عبر مُرحّل (Relay). أتناول أيضًا المشكلات الشائعة التي يواجهها الناس وبعض الأسئلة الشائعة.
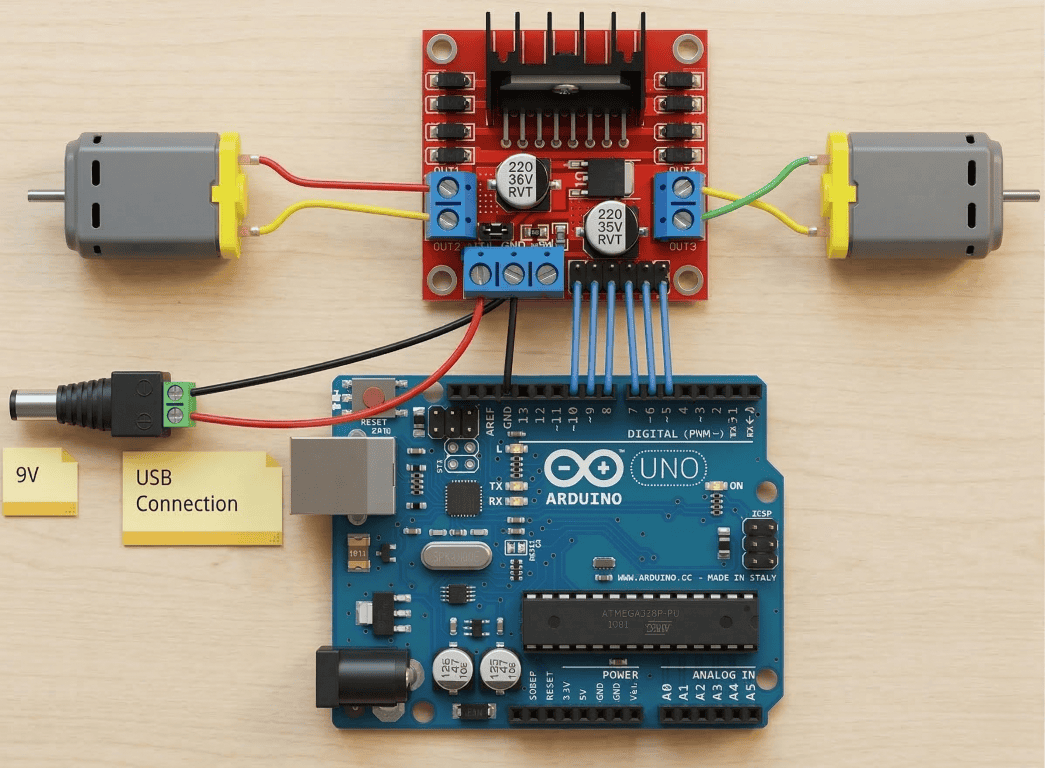
وحدة قيادة المحركات L298N مع Arduino: دليل التحكم بمحركات التيار المستمر
7. يونيو 2024
تُعد L298N وحدة قيادة محركات بجسر H مزدوج (Dual H-Bridge)، وهي من أكثر الطرق شيوعًا للتحكم في محركات التيار المستمر باستخدام Arduino. أشرح هنا مخطط الأطراف (Pinout)، وطريقة التوصيل، وكيف يعمل التحكم في السرعة عبر PWM، وكيف تضبط اتجاه المحرك في الكود. ويوجد أيضًا قسم لاستكشاف الأخطاء وإصلاحها يتناول المشكلات التي تظهر عادةً.
التصميم والطباعة ثلاثية الأبعاد (3D)
عرض جميع دروس التصميم ثلاثي الأبعاد (3D) ←صمّم أجزاء الروبوت في Autodesk Inventor أو Fusion 360، وجهّزها في برنامج التقطيع (Slicer)، ثم اطبع بطابعة ثلاثية الأبعاد مكونات تناسب مشاريعك. تتضمن معظم مشاريع الروبوتات على الموقع إرشادات من نموذج CAD حتى الطباعة، لتتمكن من صنع أجزاء ميكانيكية مخصصة لأي شيء تبنيه.
OmArm One: بناء ذراع روبوتية بسبع درجات حرية (7-DOF) بالطباعة ثلاثية الأبعاد (3D) على محامل كروية حقيقية (الجزء 1)
31 أغسطس 2026
ابنِ ذراعًا روبوتية مطبوعة بطابعة ثلاثية الأبعاد بسبع درجات حرية (7 DOF) تدور على محامل كروية حقيقية: مدى وصول 485 mm، وحمولة 200 g، وقائمة مواد (BOM) كاملة، و16 رسمًا متحركًا للتجميع، وتحكم عبر الويب بلوحة ESP32.
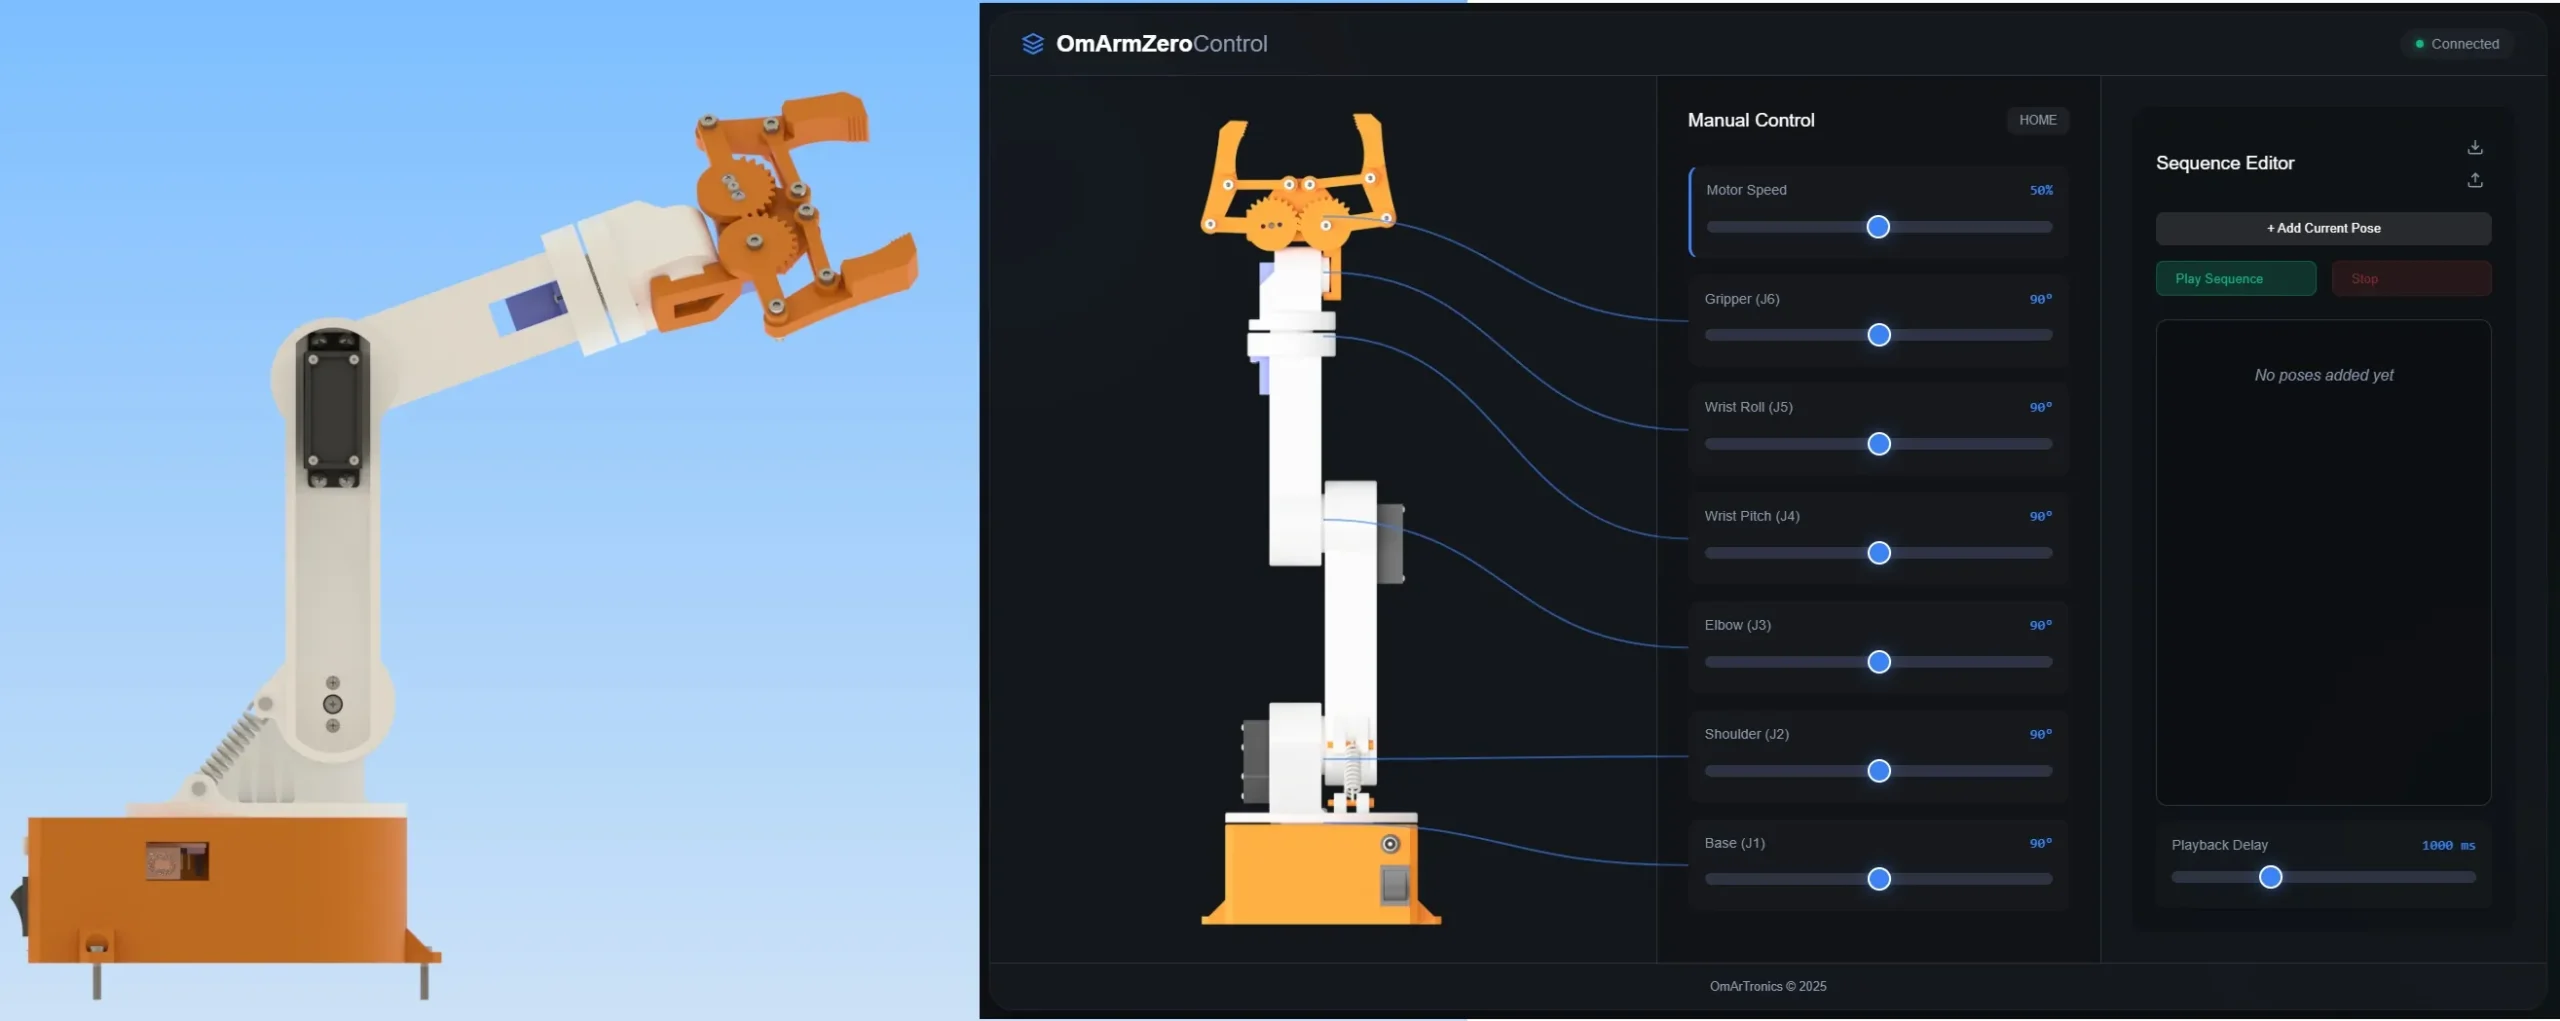
OmArm Zero: بناء ذراع روبوتية بست درجات حرية 6-DOF (5+1 للقابض) مع تحكم عبر الويب باستخدام ESP32
25 أبريل 2026
ابنِ OmArm Zero، ذراعًا روبوتية بست درجات حرية (6-DOF، أي 5+1 للقابض) يُتحكَّم بها عبر واي فاي (Wi-Fi) بواسطة ESP32. دليل بناء كامل مع ملفات الطباعة ثلاثية الأبعاد (3D)، ومخططات التوصيل، والبرنامج الثابت (Firmware)، وواجهة تحكم تعمل في المتصفح. مدى وصول 303 mm، وحمولة 100 g (وحتى 150 g مع نابض الكتف)، بتكلفة أقل من $50.
مقدمة في الطباعة ثلاثية الأبعاد: سير العمل، والمواد، وInventor وCura، ونصائح للمبتدئين
9. مايو 2024
دليل كامل للمبتدئين لأساسيات الطباعة ثلاثية الأبعاد يغطي تقنية FDM، والمواد، وسير عمل التصميم بمساعدة الحاسوب (CAD) للطباعة باستخدام Autodesk Inventor وCura slicer، وإعداد الطابعة، واستكشاف الأخطاء وإصلاحها، وأفكار مشاريع عملية للصانعين والمهندسين.
حول OmArTronics
يدير OmArTronics عمر، وهو مهندس ميكاترونكس في ألمانيا. يبني كل مشروع على طاولة عمله قبل نشره، لذا تُختبر التوصيلات والكود والأجزاء المطبوعة معًا.
يشرح كل دليل سبب كل خطوة، لتتمكن من تكييف التصميم مع مشروعك. الشروح مجانية للقراءة. تجمع حزم المشاريع في المتجر ملفات المشروع في تنزيل واحد؛ وتوضح صفحة المنتج ما تحتويه الحزمة.